
Movebaseflextutorialssimplesmachformovebaseflex Ros Wiki

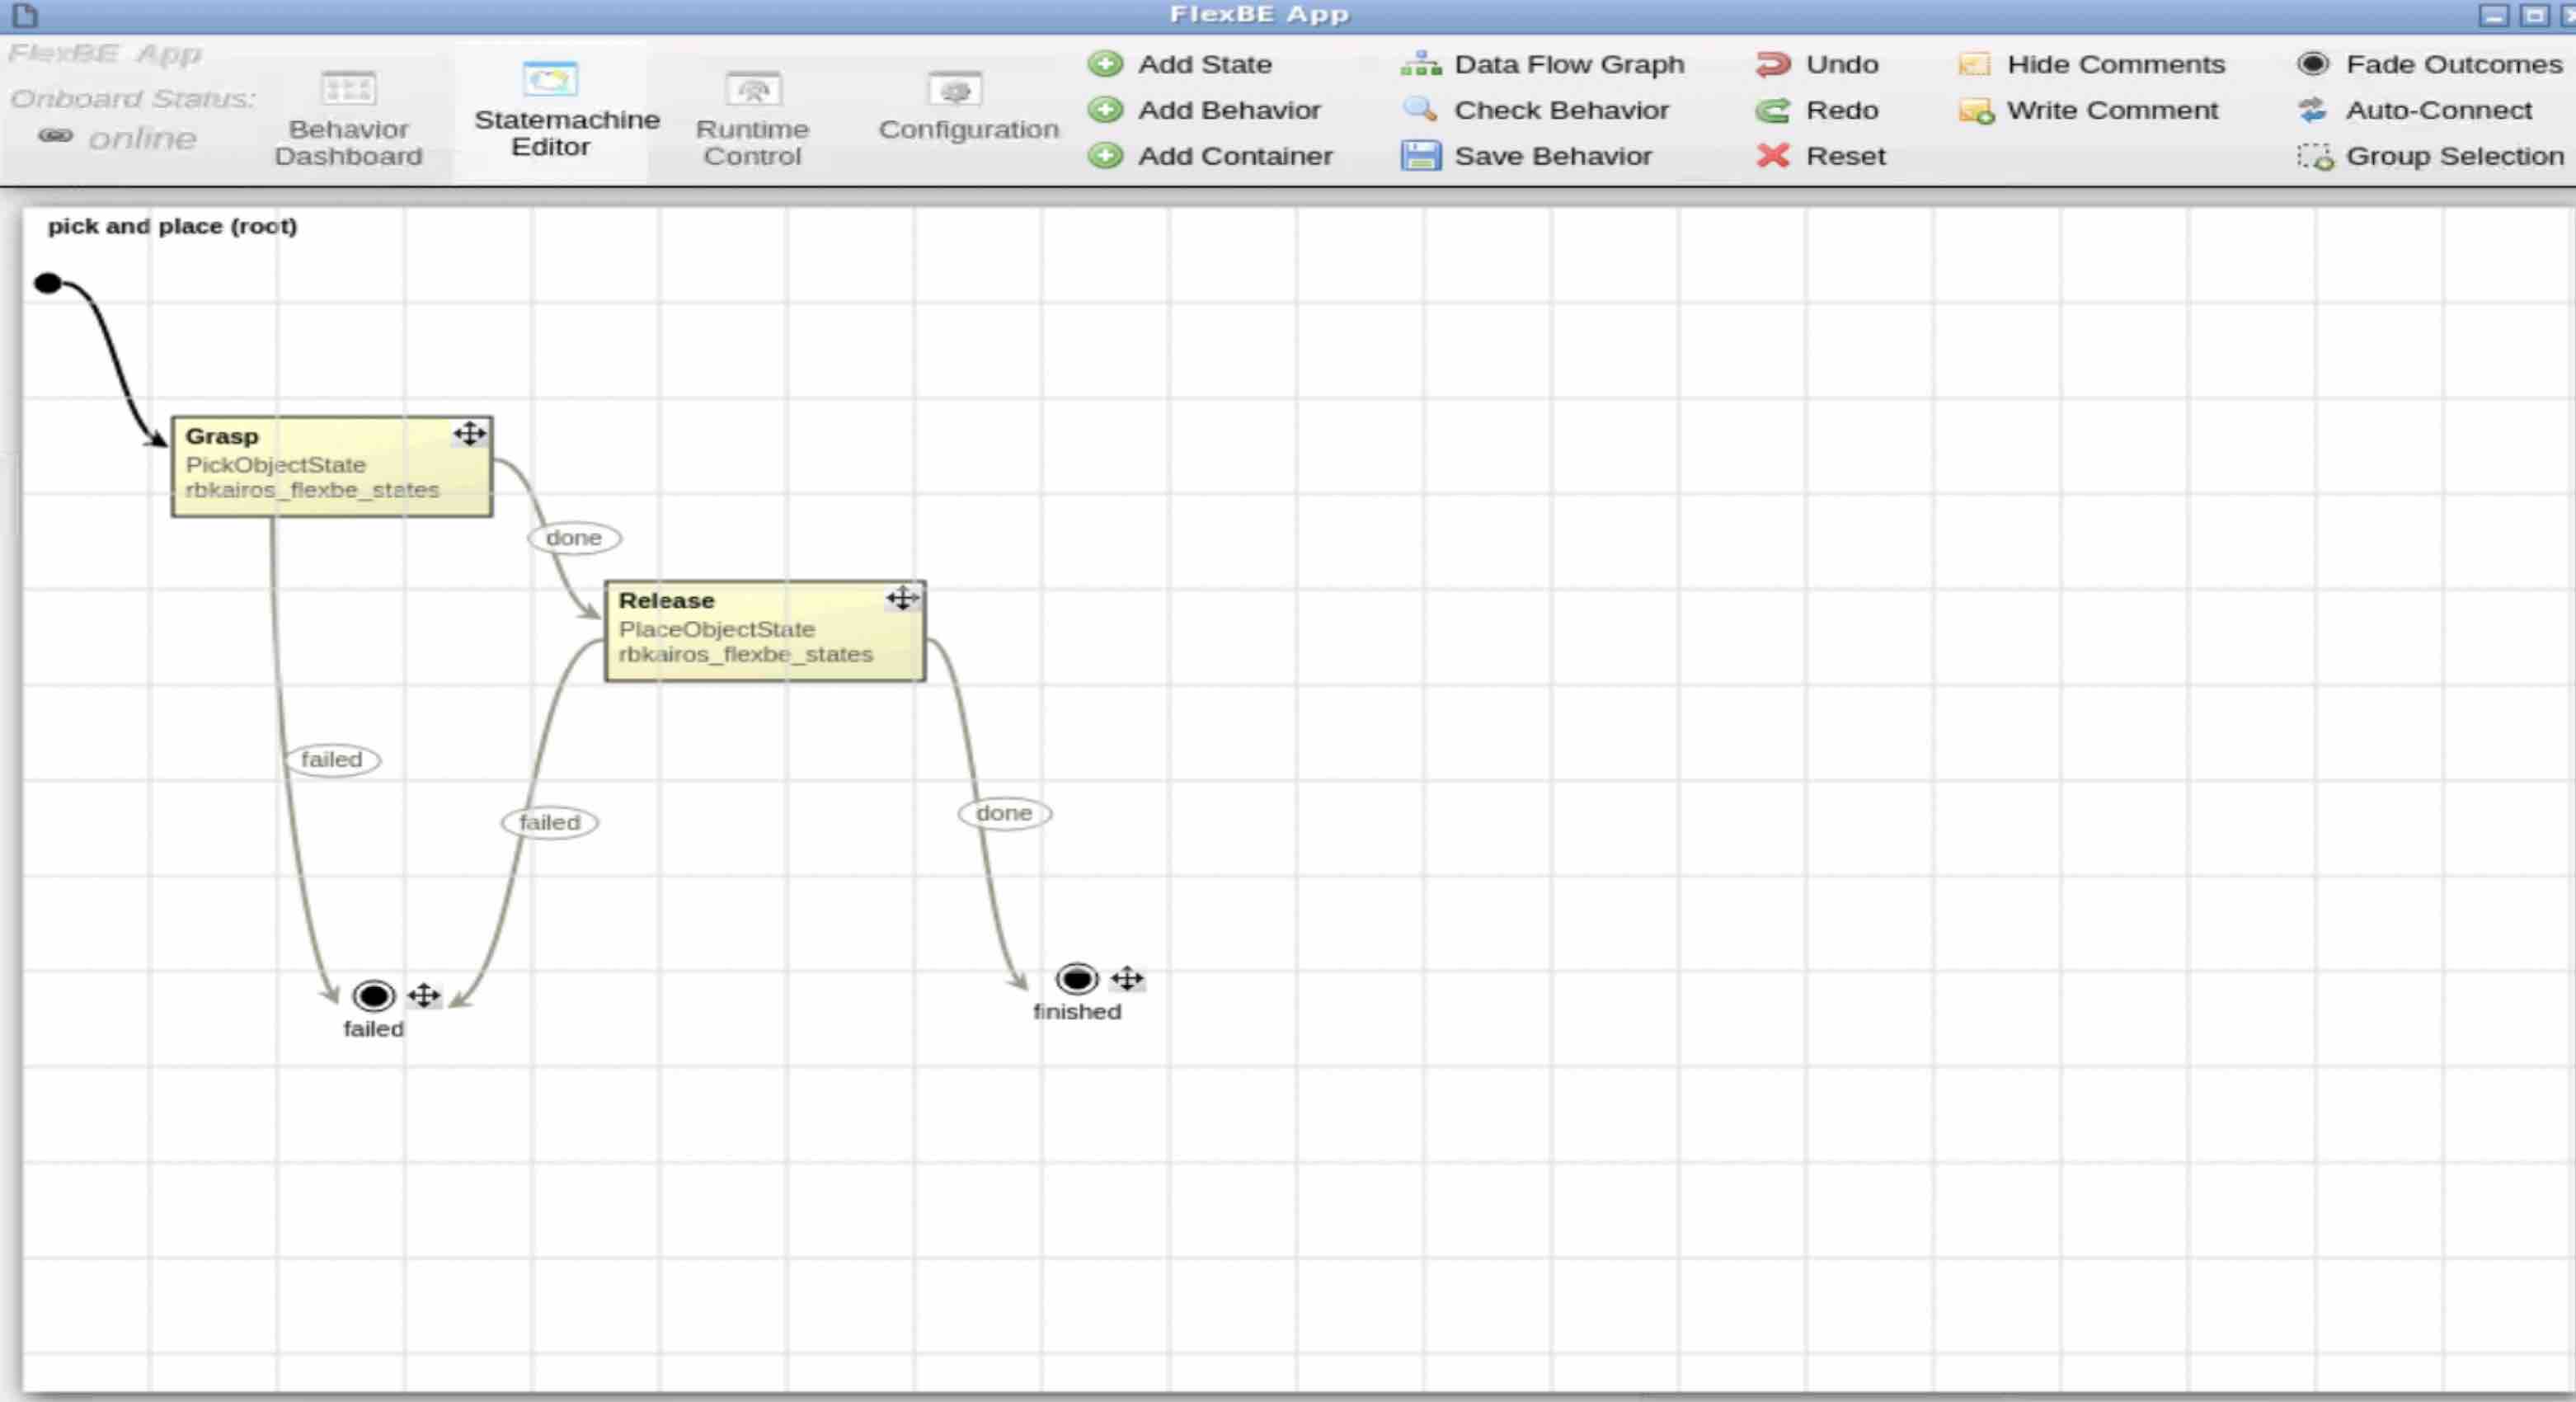
move_base_flex/Tutorials/SimpleSmachForMoveBaseFlex - ROS Wiki

move_base_to_manip - ROS Wiki

move_base_to_manip - ROS Wiki
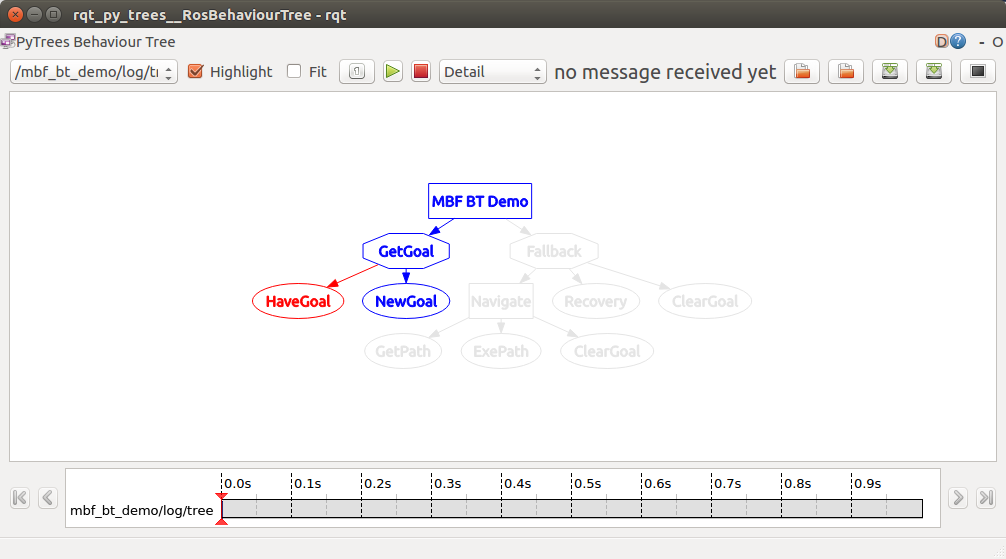
move_base_flex/Tutorials/BehaviourTreesForMoveBaseFlex - ROS Wiki

android_ndk/Tutorials/move_baseNativeActivityApplication - ROS Wiki

move_basic - ROS Wiki
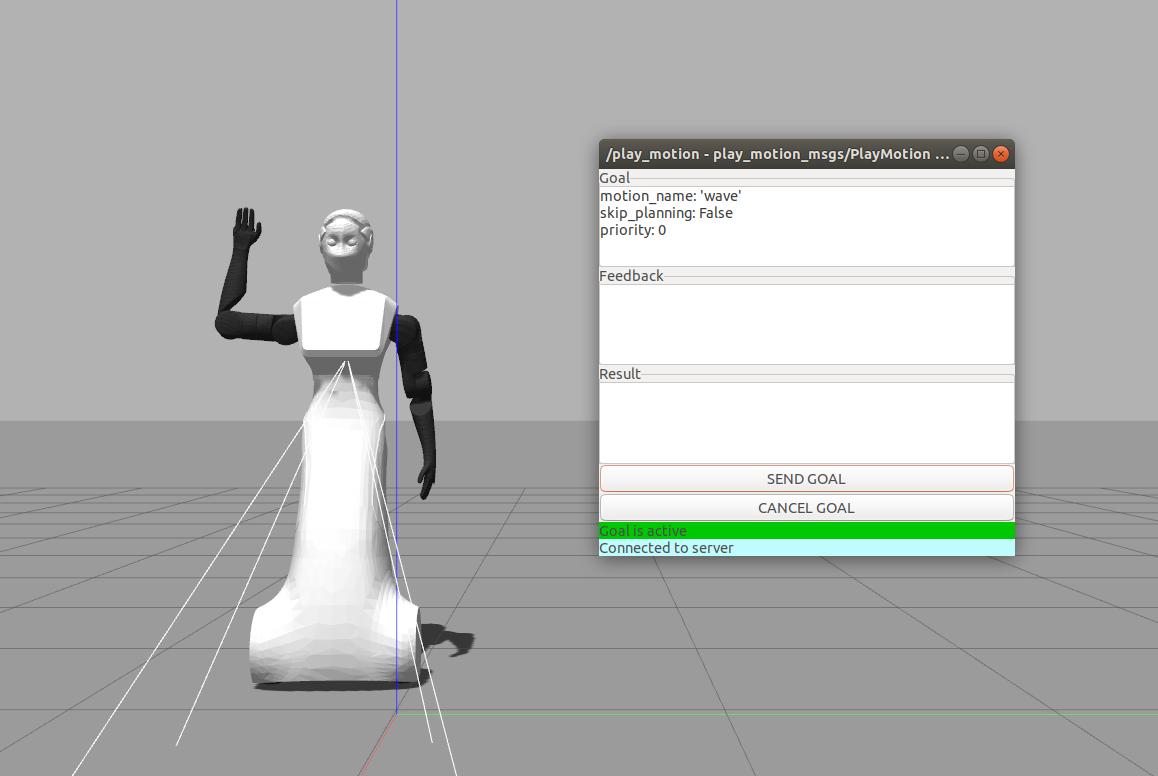
Robots/ARI/Tutorials - ROS Wiki
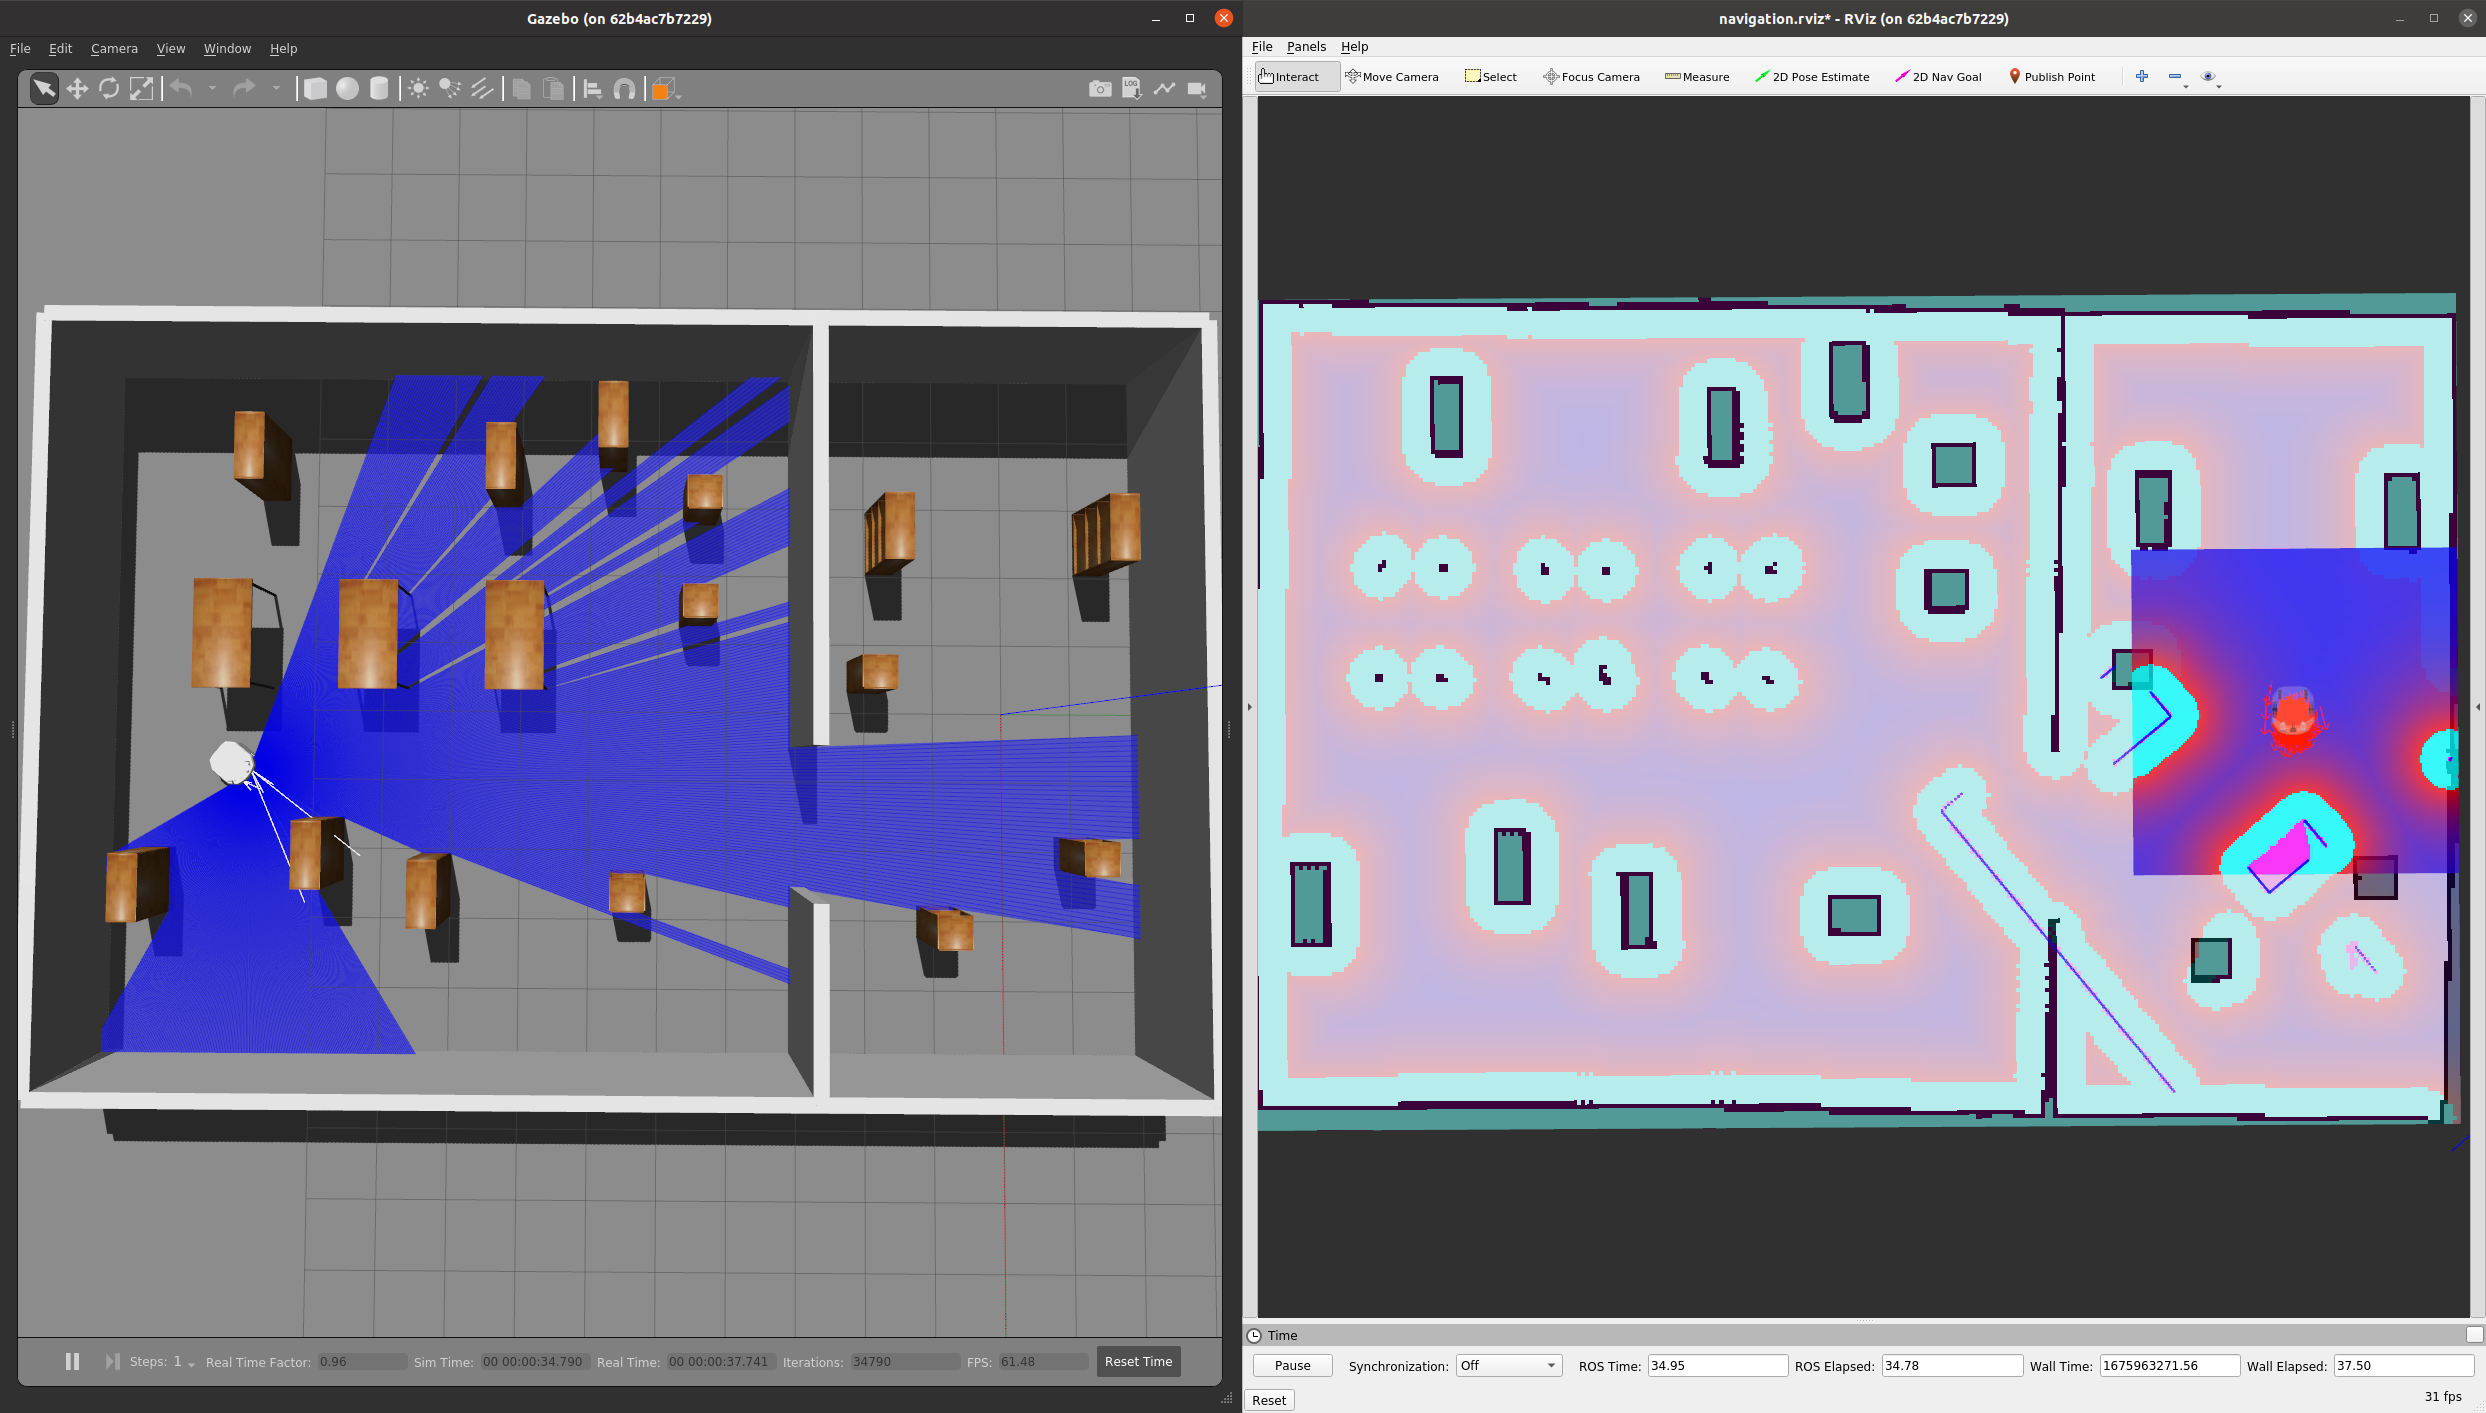
Robots/tiago-base-ai/tutorials/navigation/localization - ROS Wiki
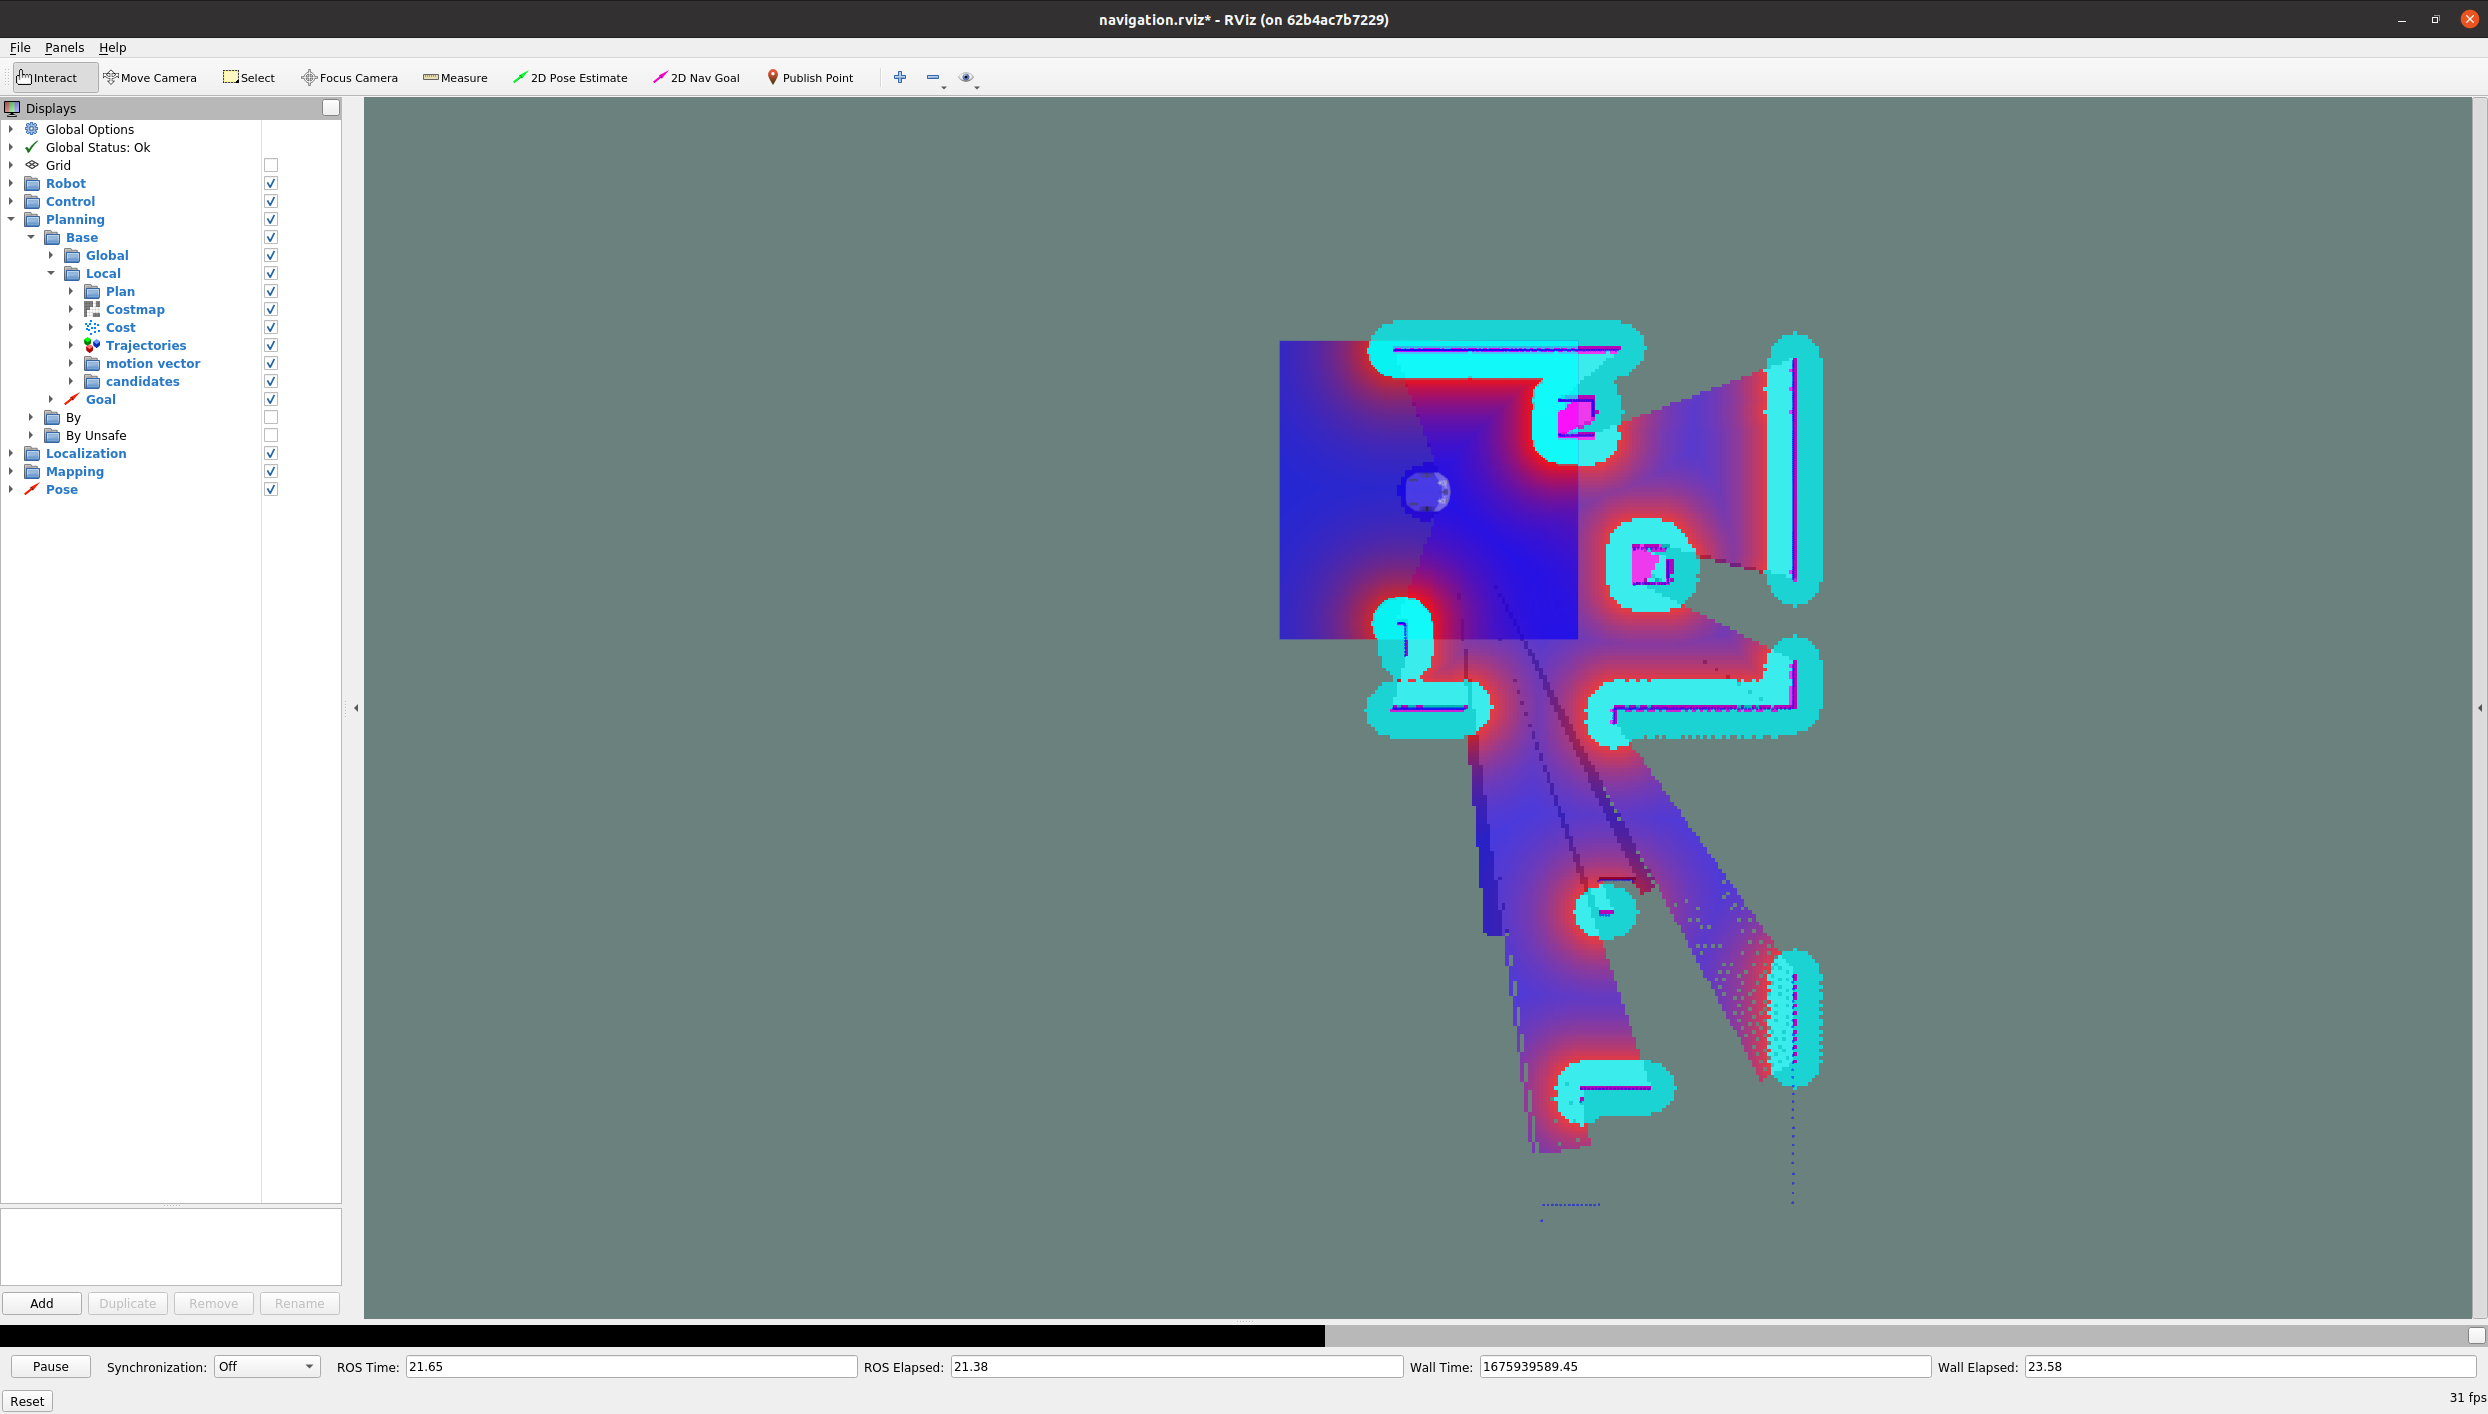
Robots/tiago-base-ai/tutorials/navigation/mapping - ROS Wiki
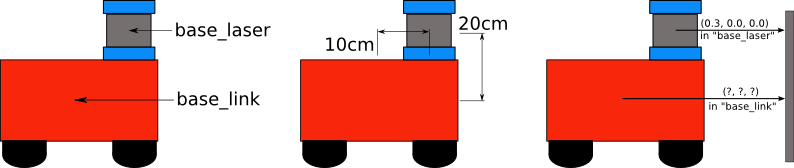
navigation/Tutorials/RobotSetup/TF - ROS Wiki
Advertisement Space (300x250)

3 ROS Tutorials Navigating The Filesystem - ROS Wiki - Note: This ...

mini_max/Tutorials/Grasping an Object - ROS Wiki
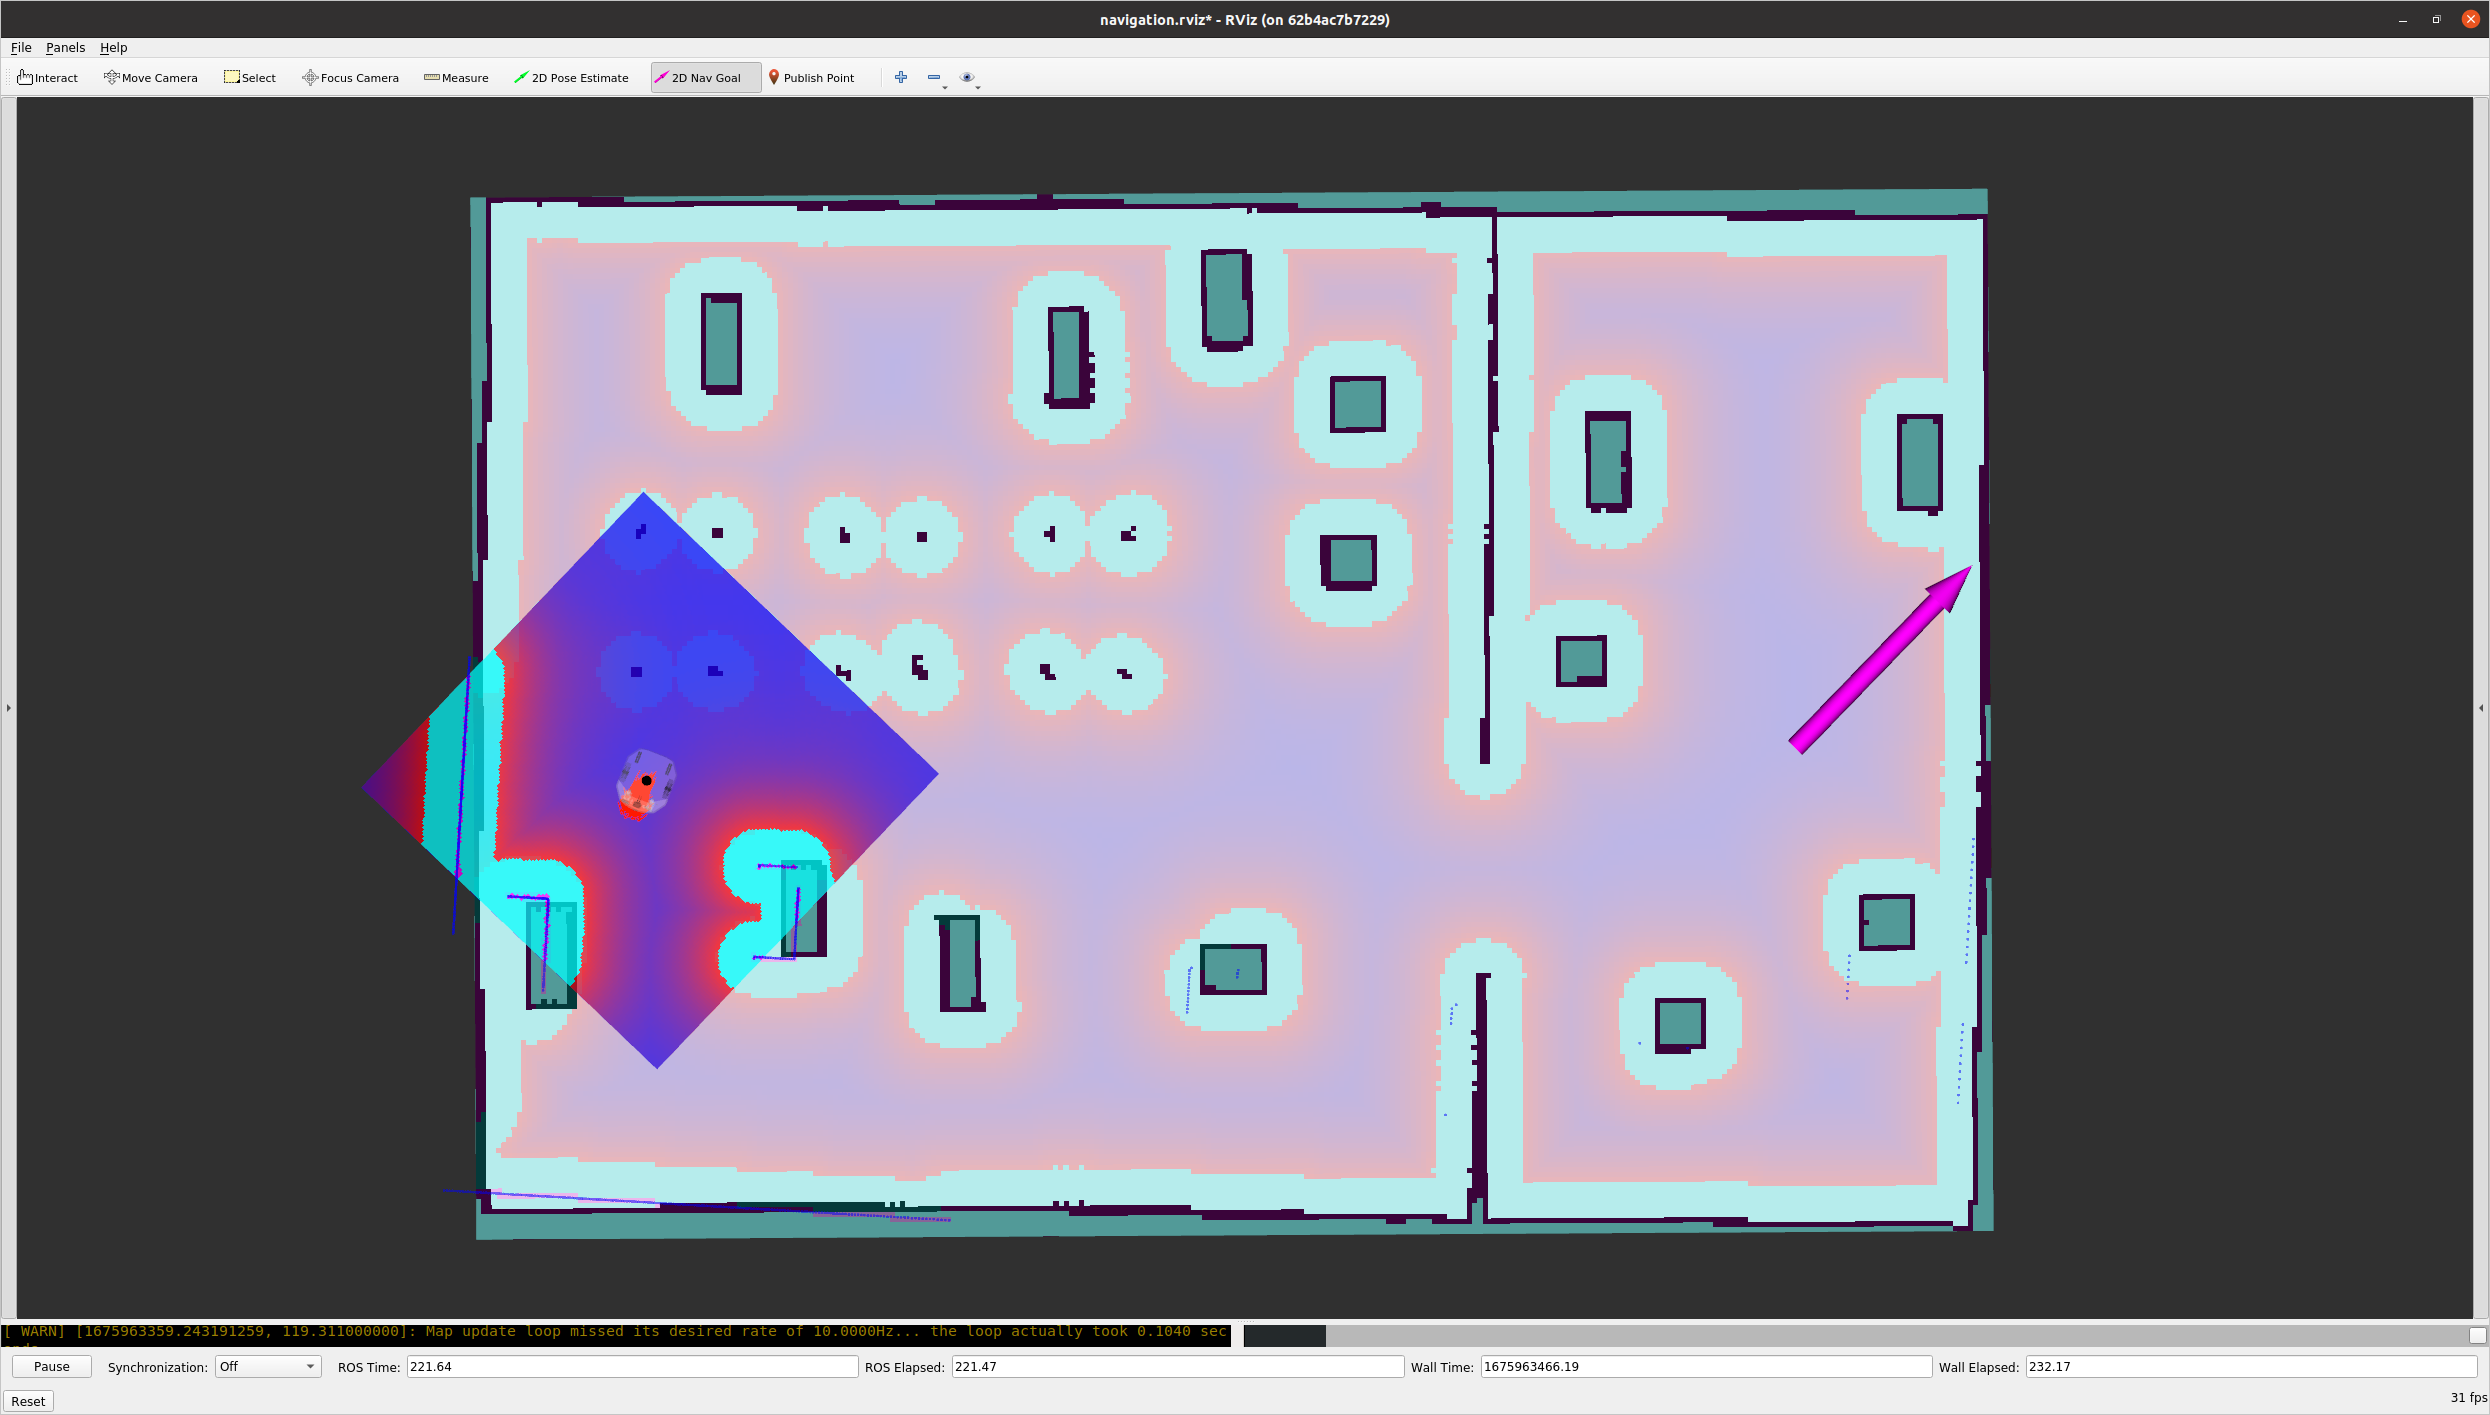
Robots/tiago-base-ai/tutorials/navigation/localization - ROS Wiki
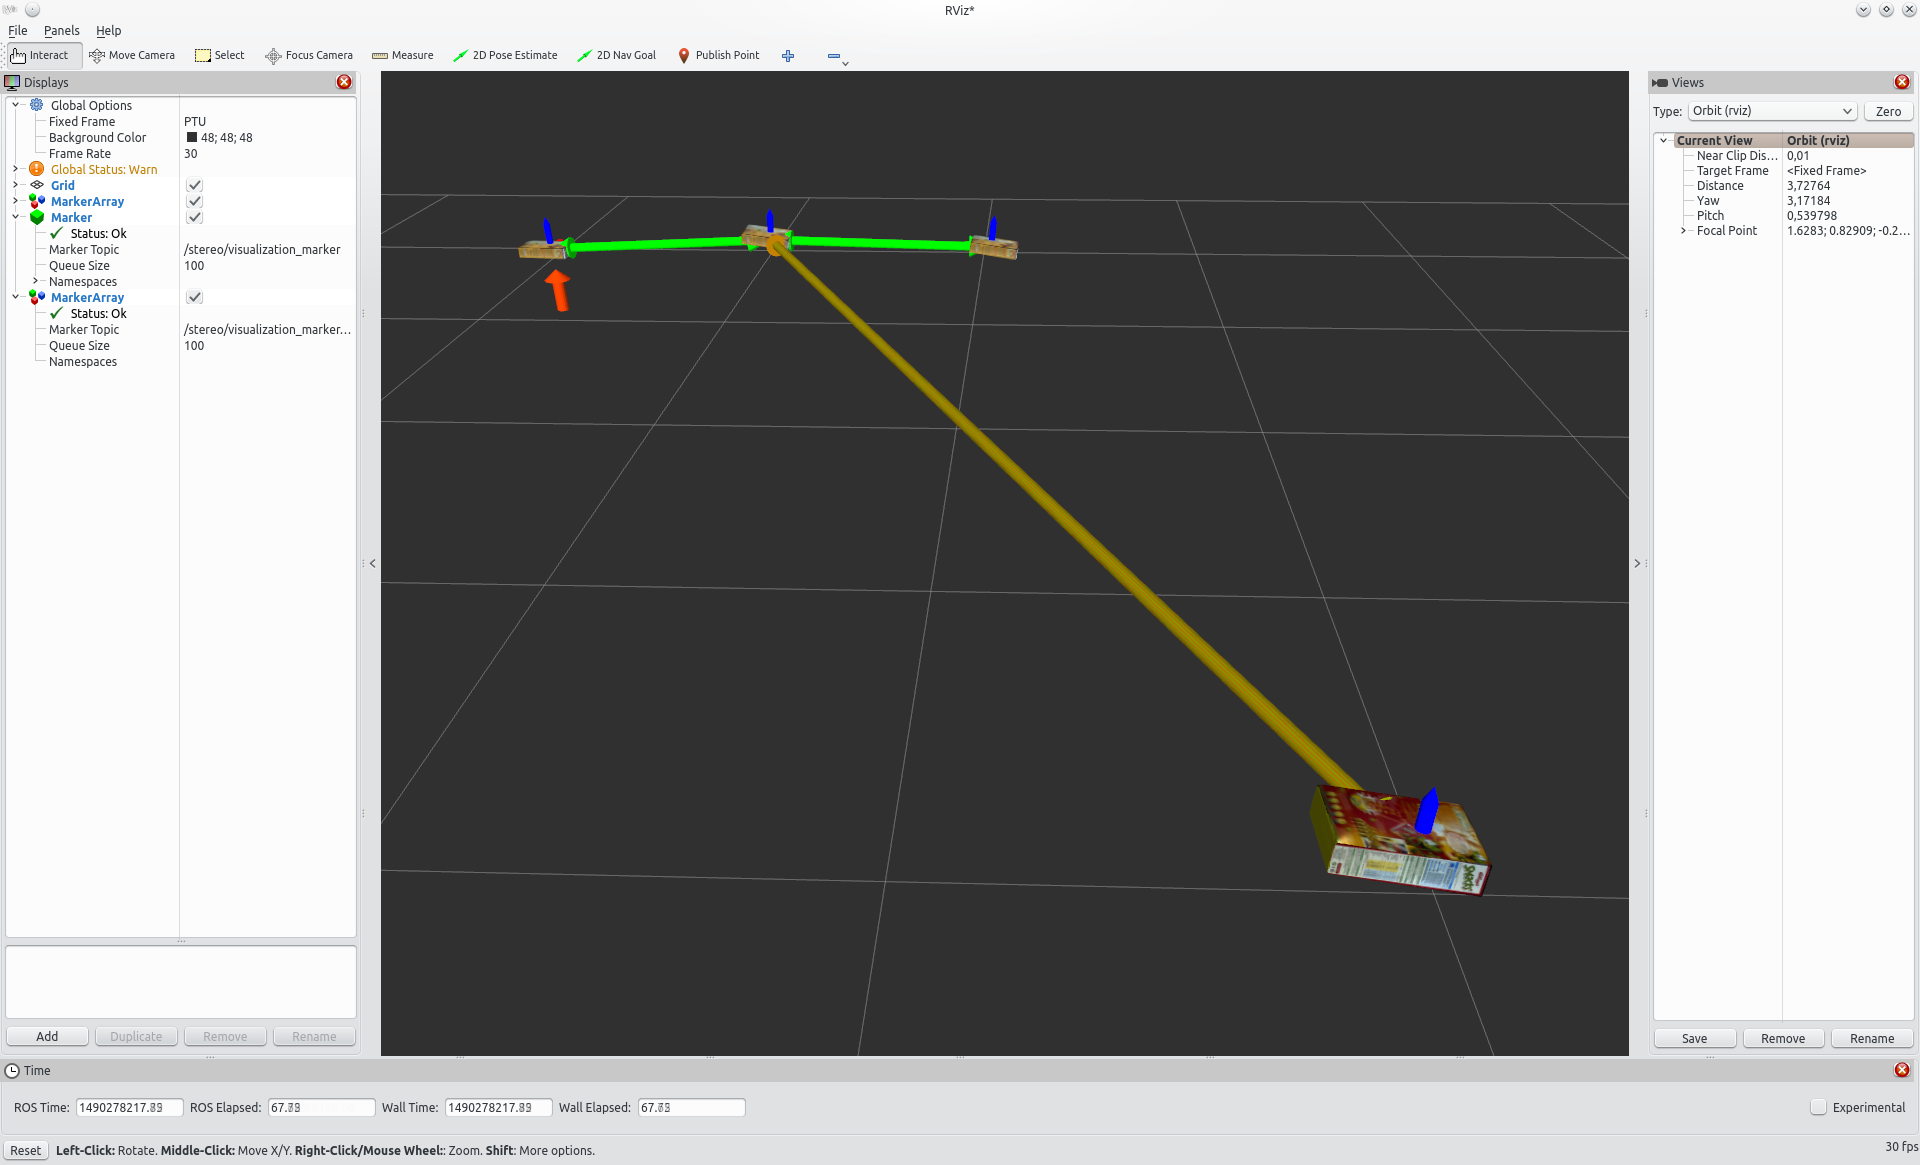
asr_psm/tutorial - ROS Wiki
move_arm/Tutorials/MoveArmPoseGoal - ROS Wiki
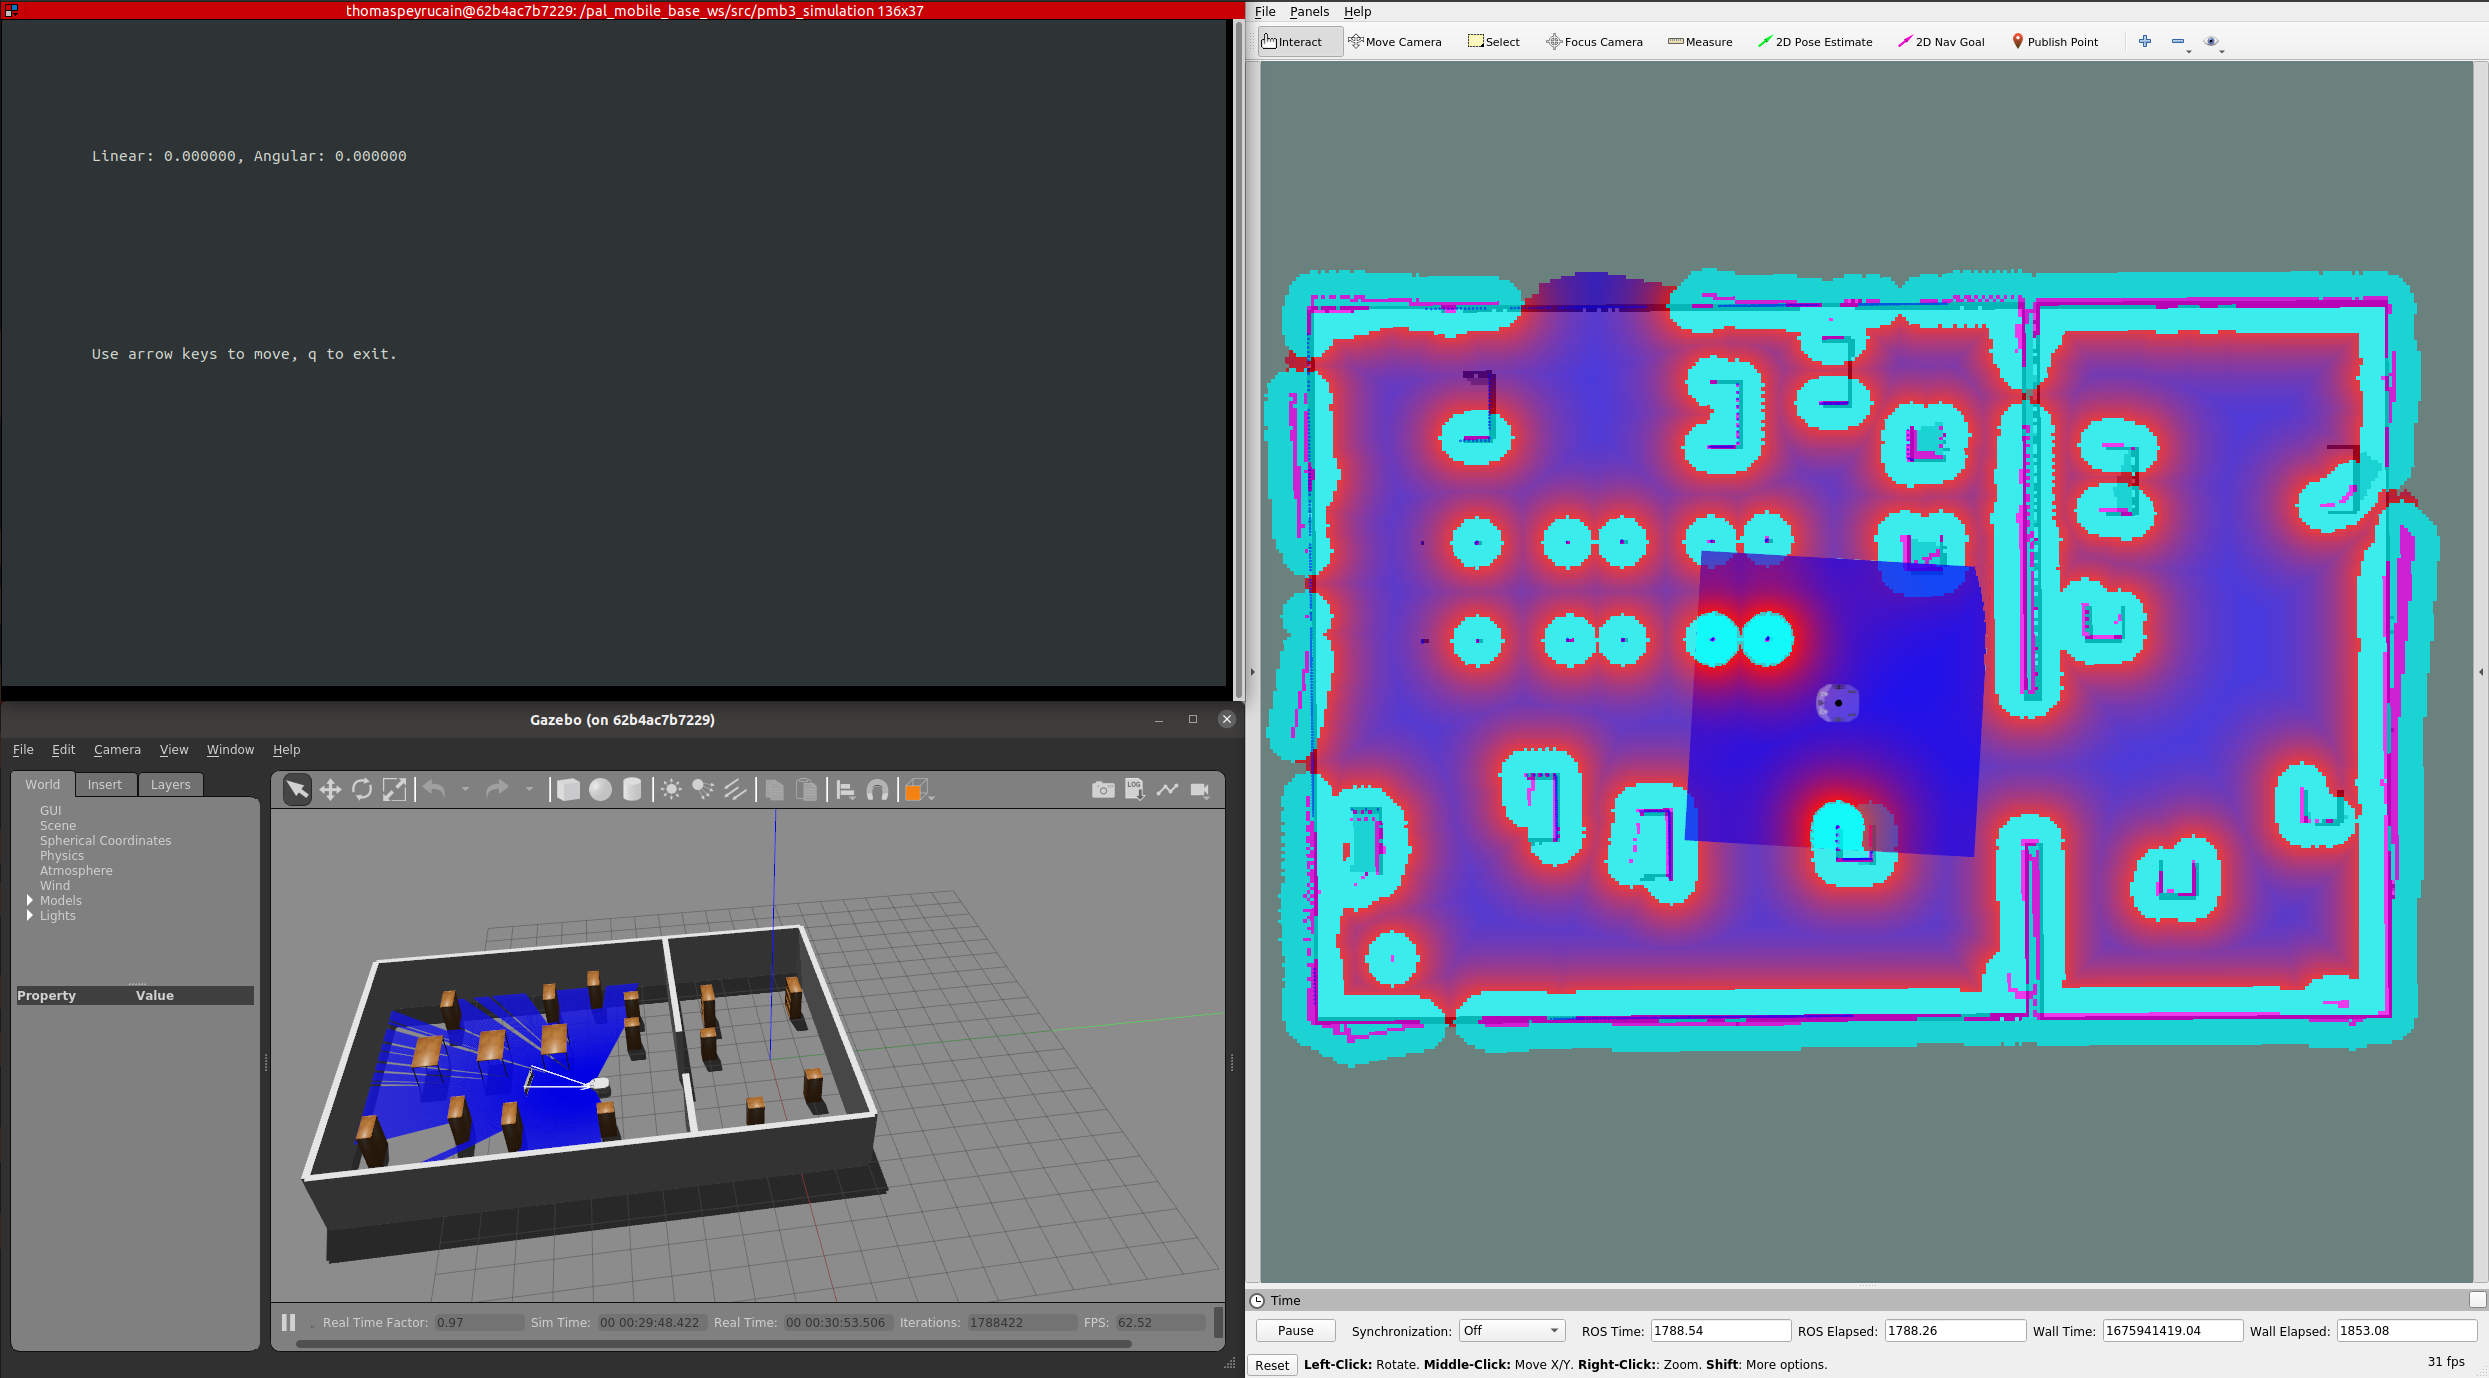
Robots/tiago-base-ai/tutorials/navigation/mapping - ROS Wiki

rviz/DisplayTypes/Axes - ROS Wiki
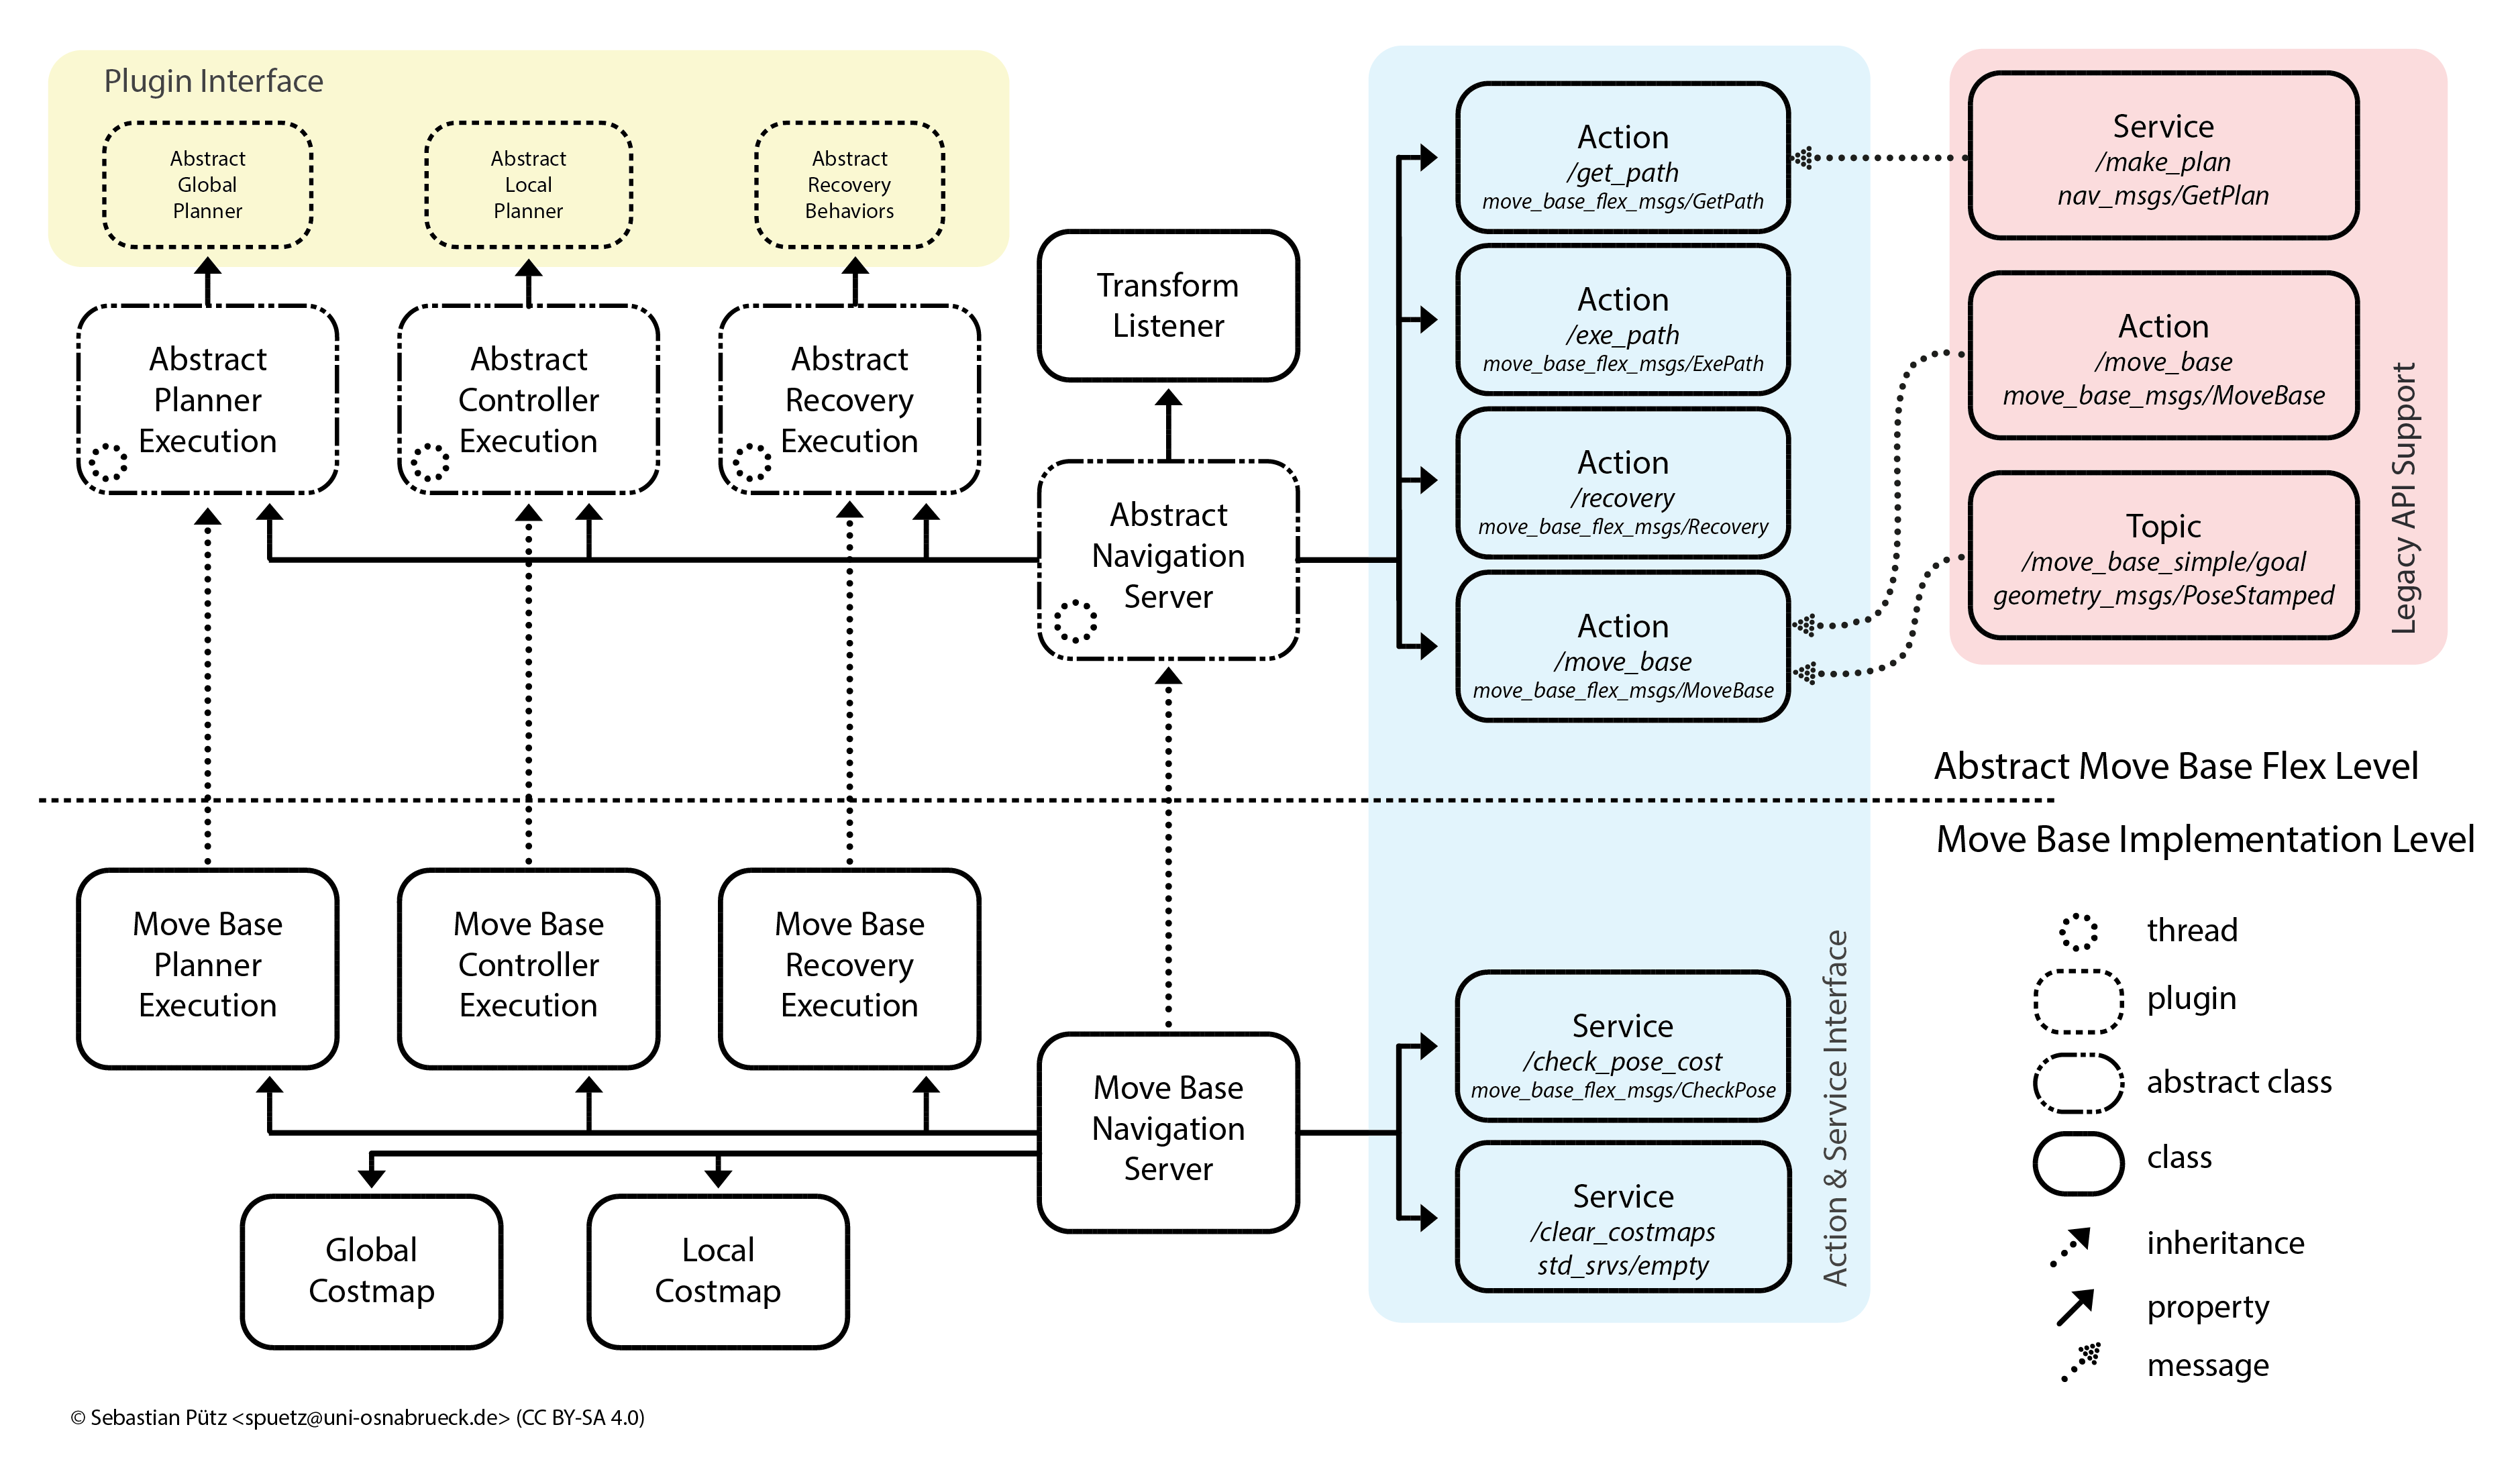
move_base_flex - ROS Repository Overview
ROS Mobile Manipulators Training | The Construct

move_base_sequence - ROS Package Overview
Advertisement Space (336x280)

GitHub - aliy98/ros-gmapping-movebase: This ROS package provides three ...
How to Set Up and Control a Robotic Arm Using MoveIt and ROS
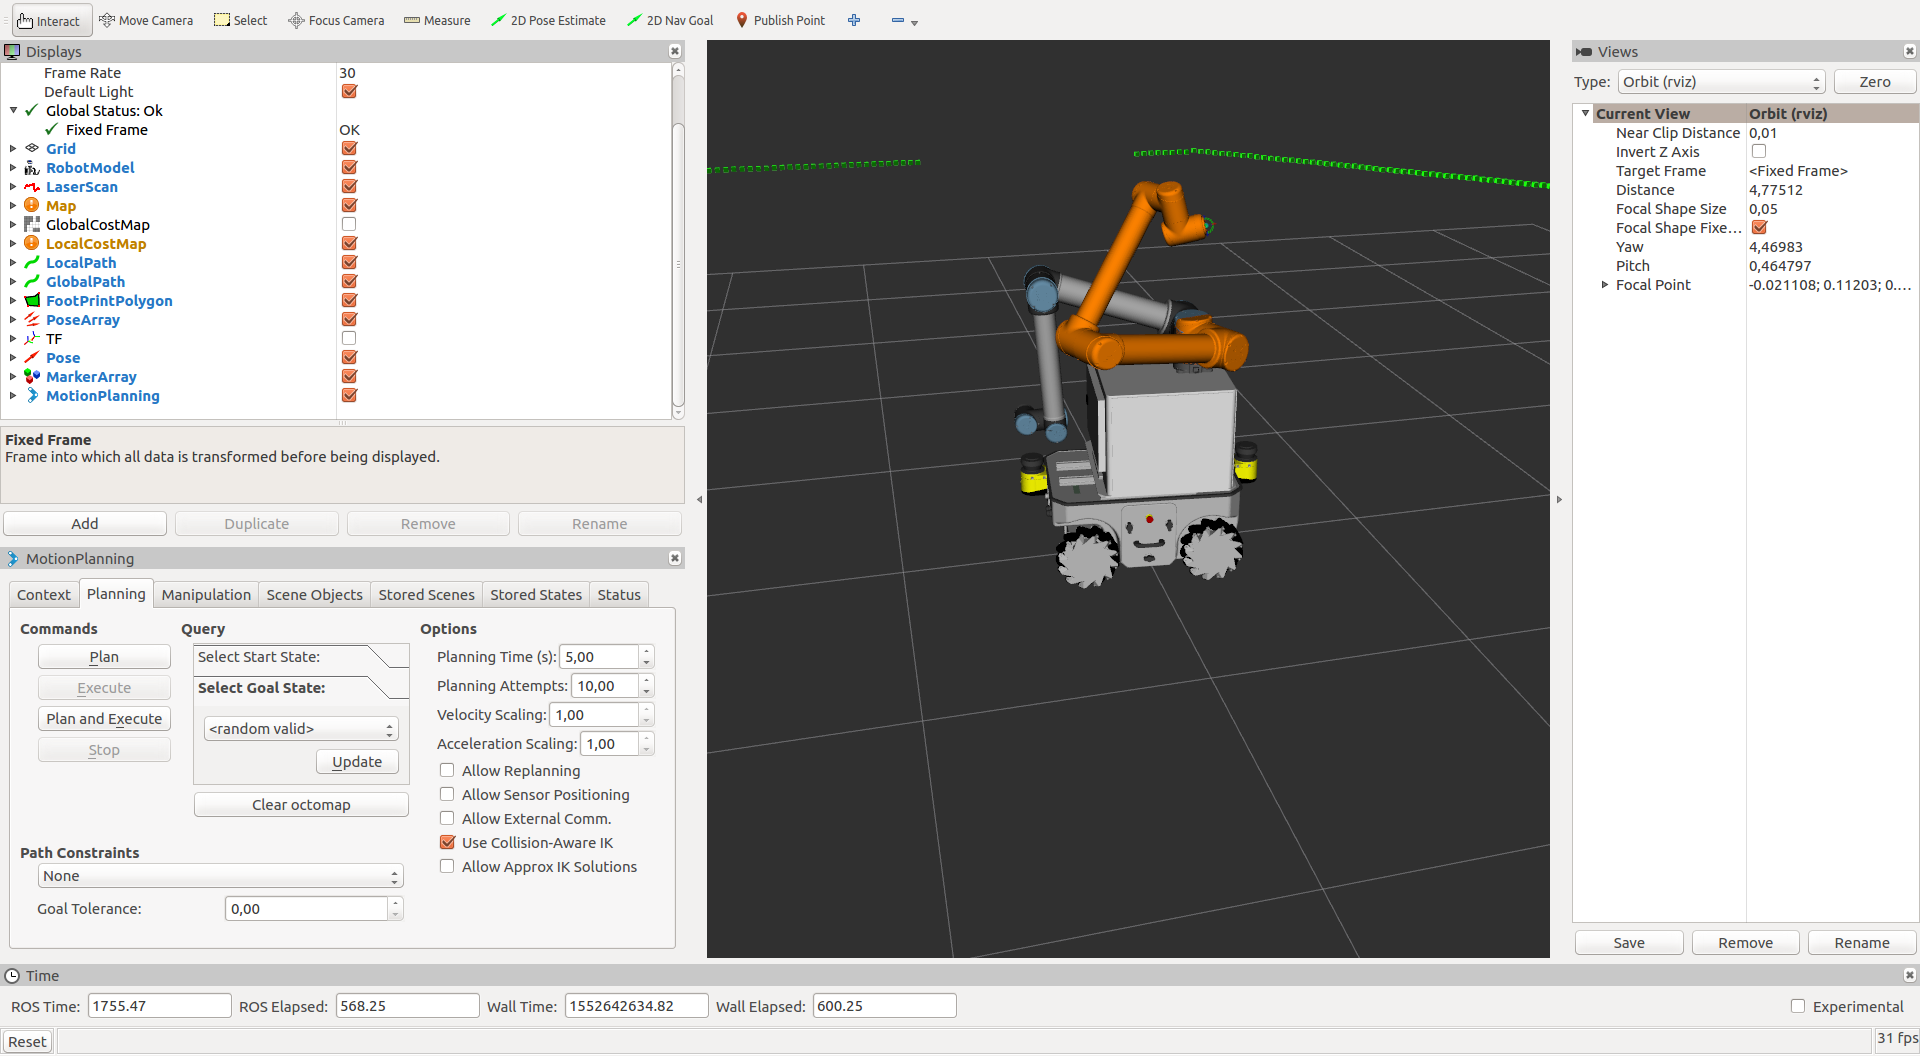
Starting with ROS on the Simulation — ros-docs documentation
Paquete ROS move_base [11]. | Download Scientific Diagram

ROS actions provide preemptible client-server communications ...
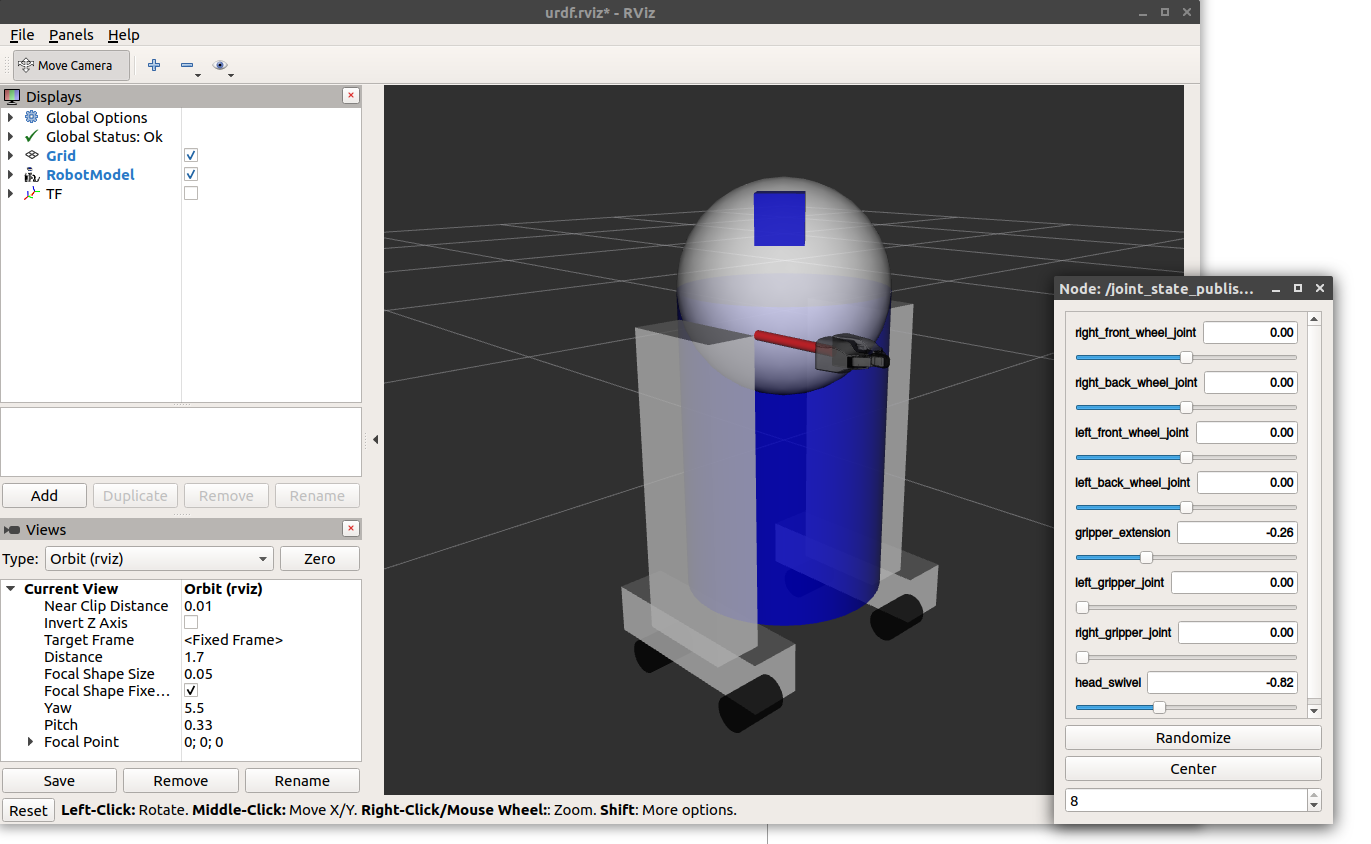
Building a movable robot model — ROS 2 Documentation: Humble documentation
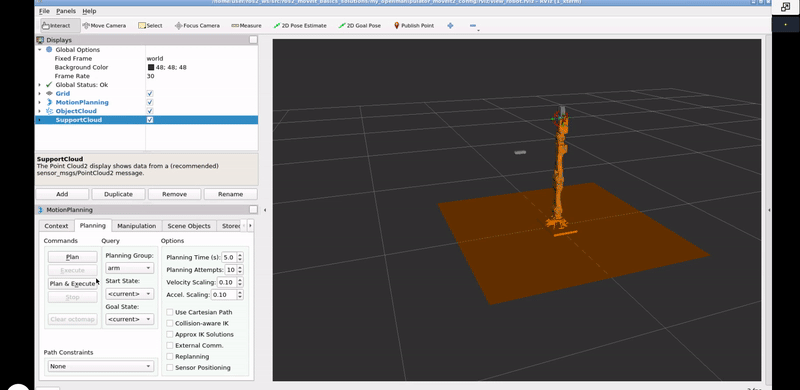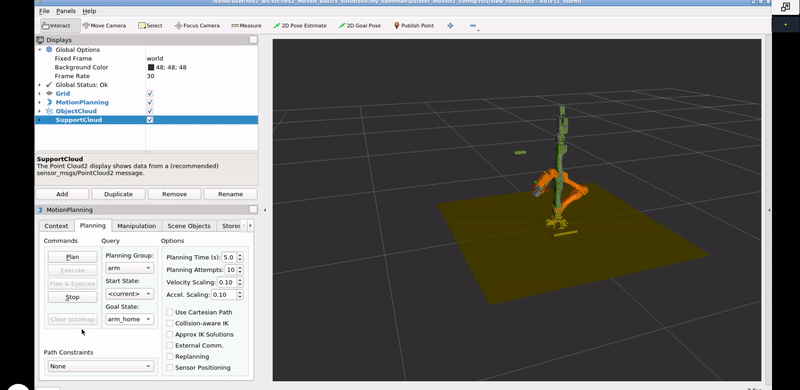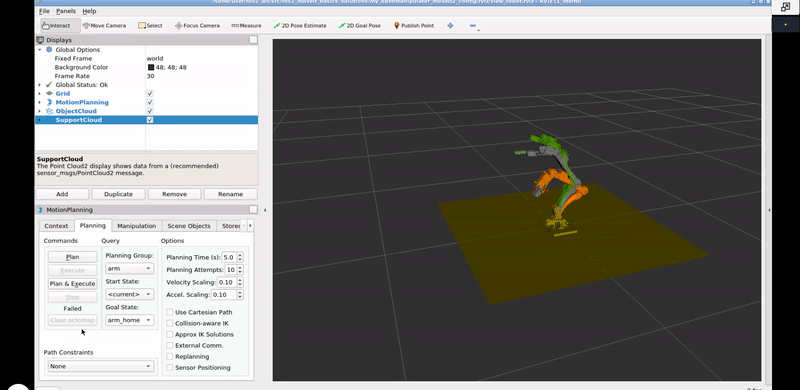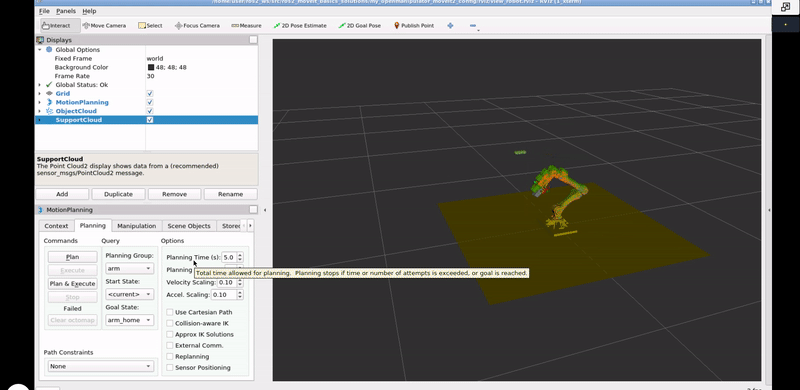
ROS 2 Manipulation Basics | The Construct

Simple Mobile Base and Arm for ROS apps
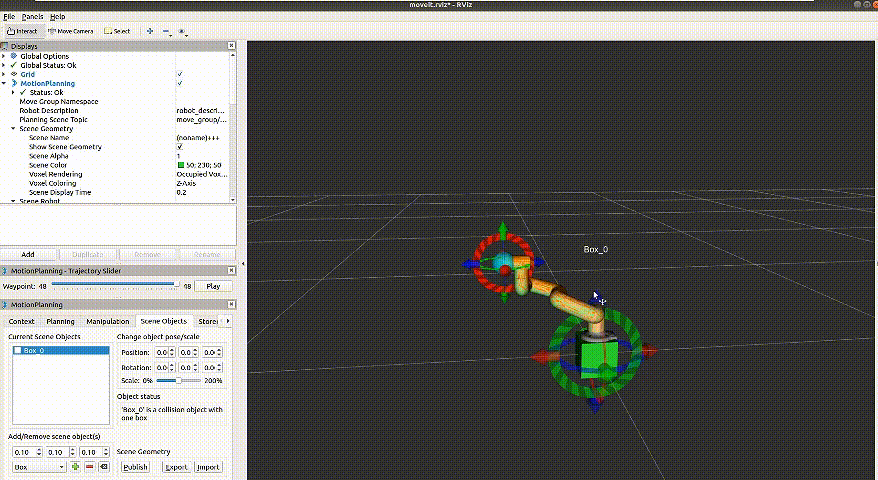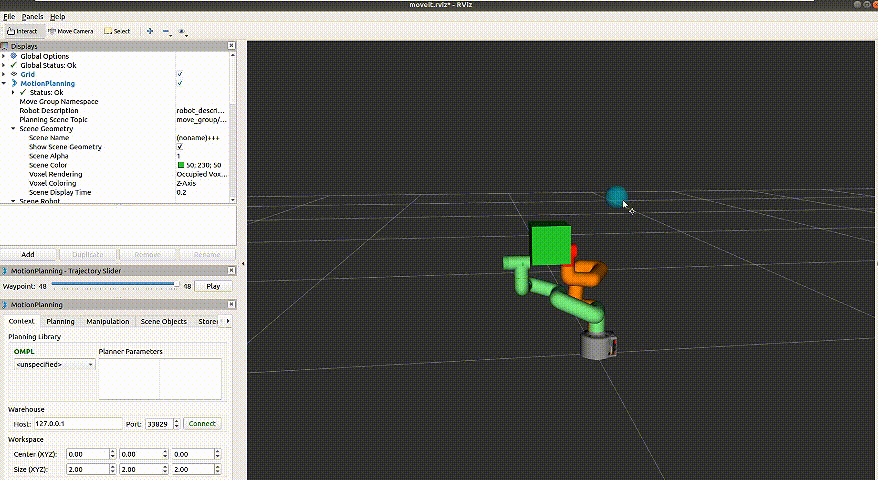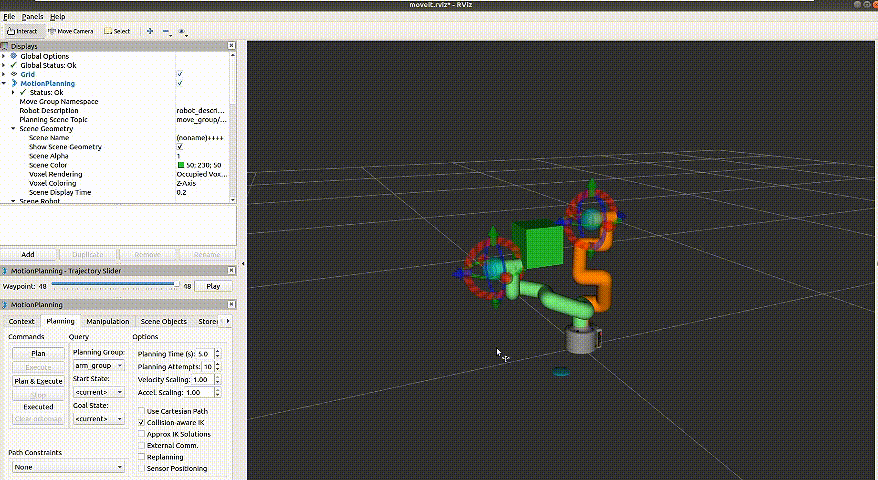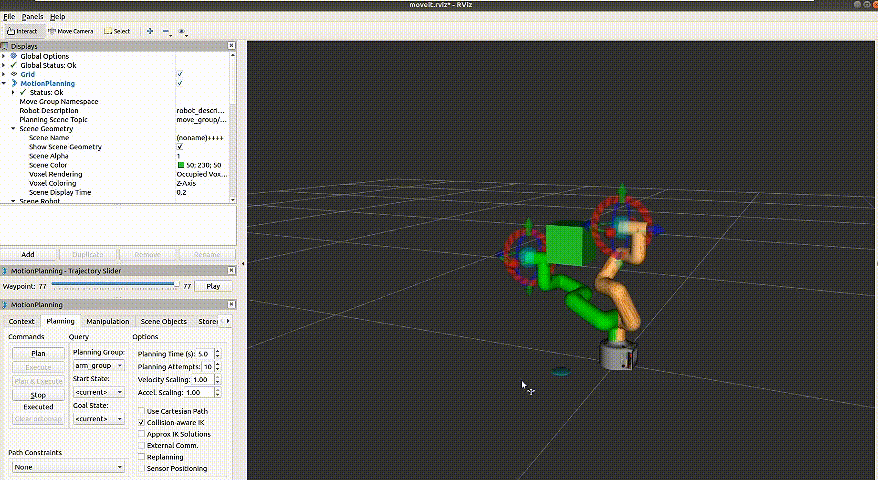
Harnessing the Power of ROS and MoveIt in Robotic Arm Manipulation ...
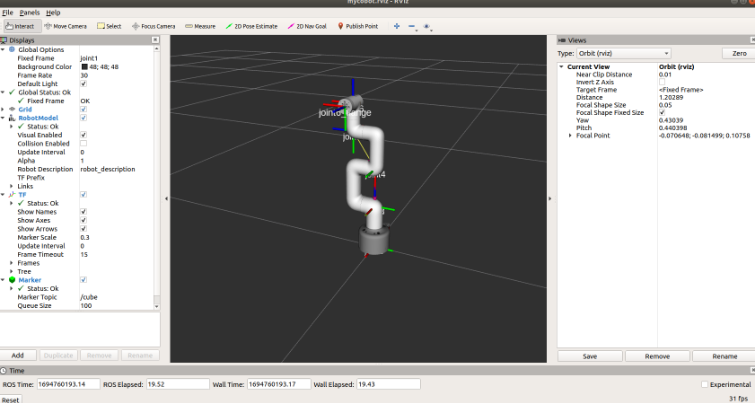
Harnessing the Power of ROS and MoveIt in Robotic Arm Manipulation ...
Advertisement Space (336x280)

Understanding ROS Transforms

ROS Moveit配置系统架构深度解析详解核心launch文件与各组件参数-开发者社区-阿里云
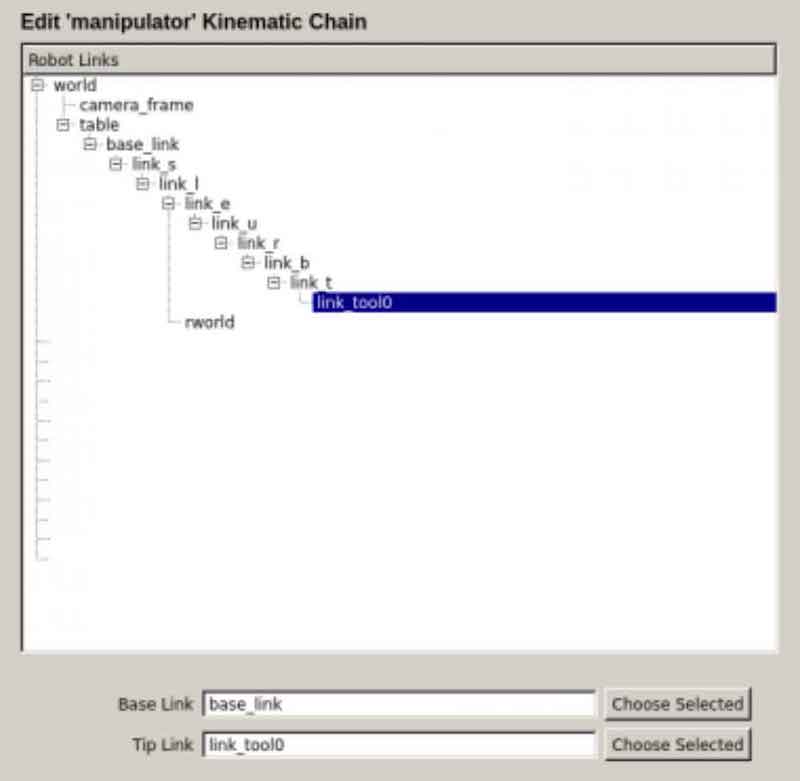
What is moveit_ros? All about Movelt! ROS | The Construct

ROS Move Base | ROS Path Planning | SLAM 3 | ROS Tutorial for Beginners ...
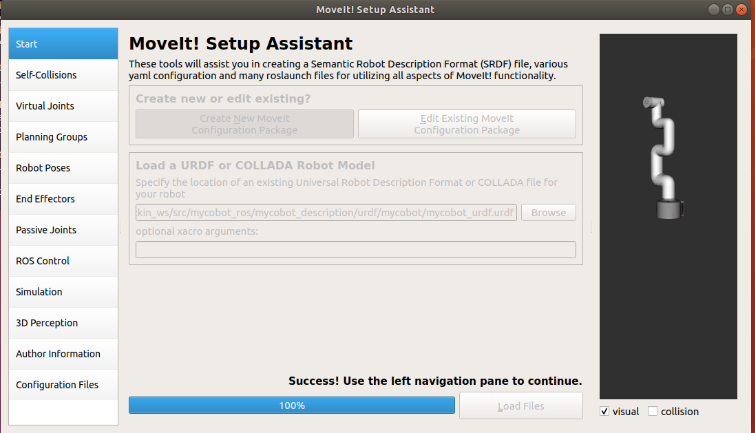
Harnessing the Power of ROS and MoveIt in Robotic Arm Manipulation ...

How to view move_base/action_topics ? - ROS Answers archive