
Mujoco Component Vuer
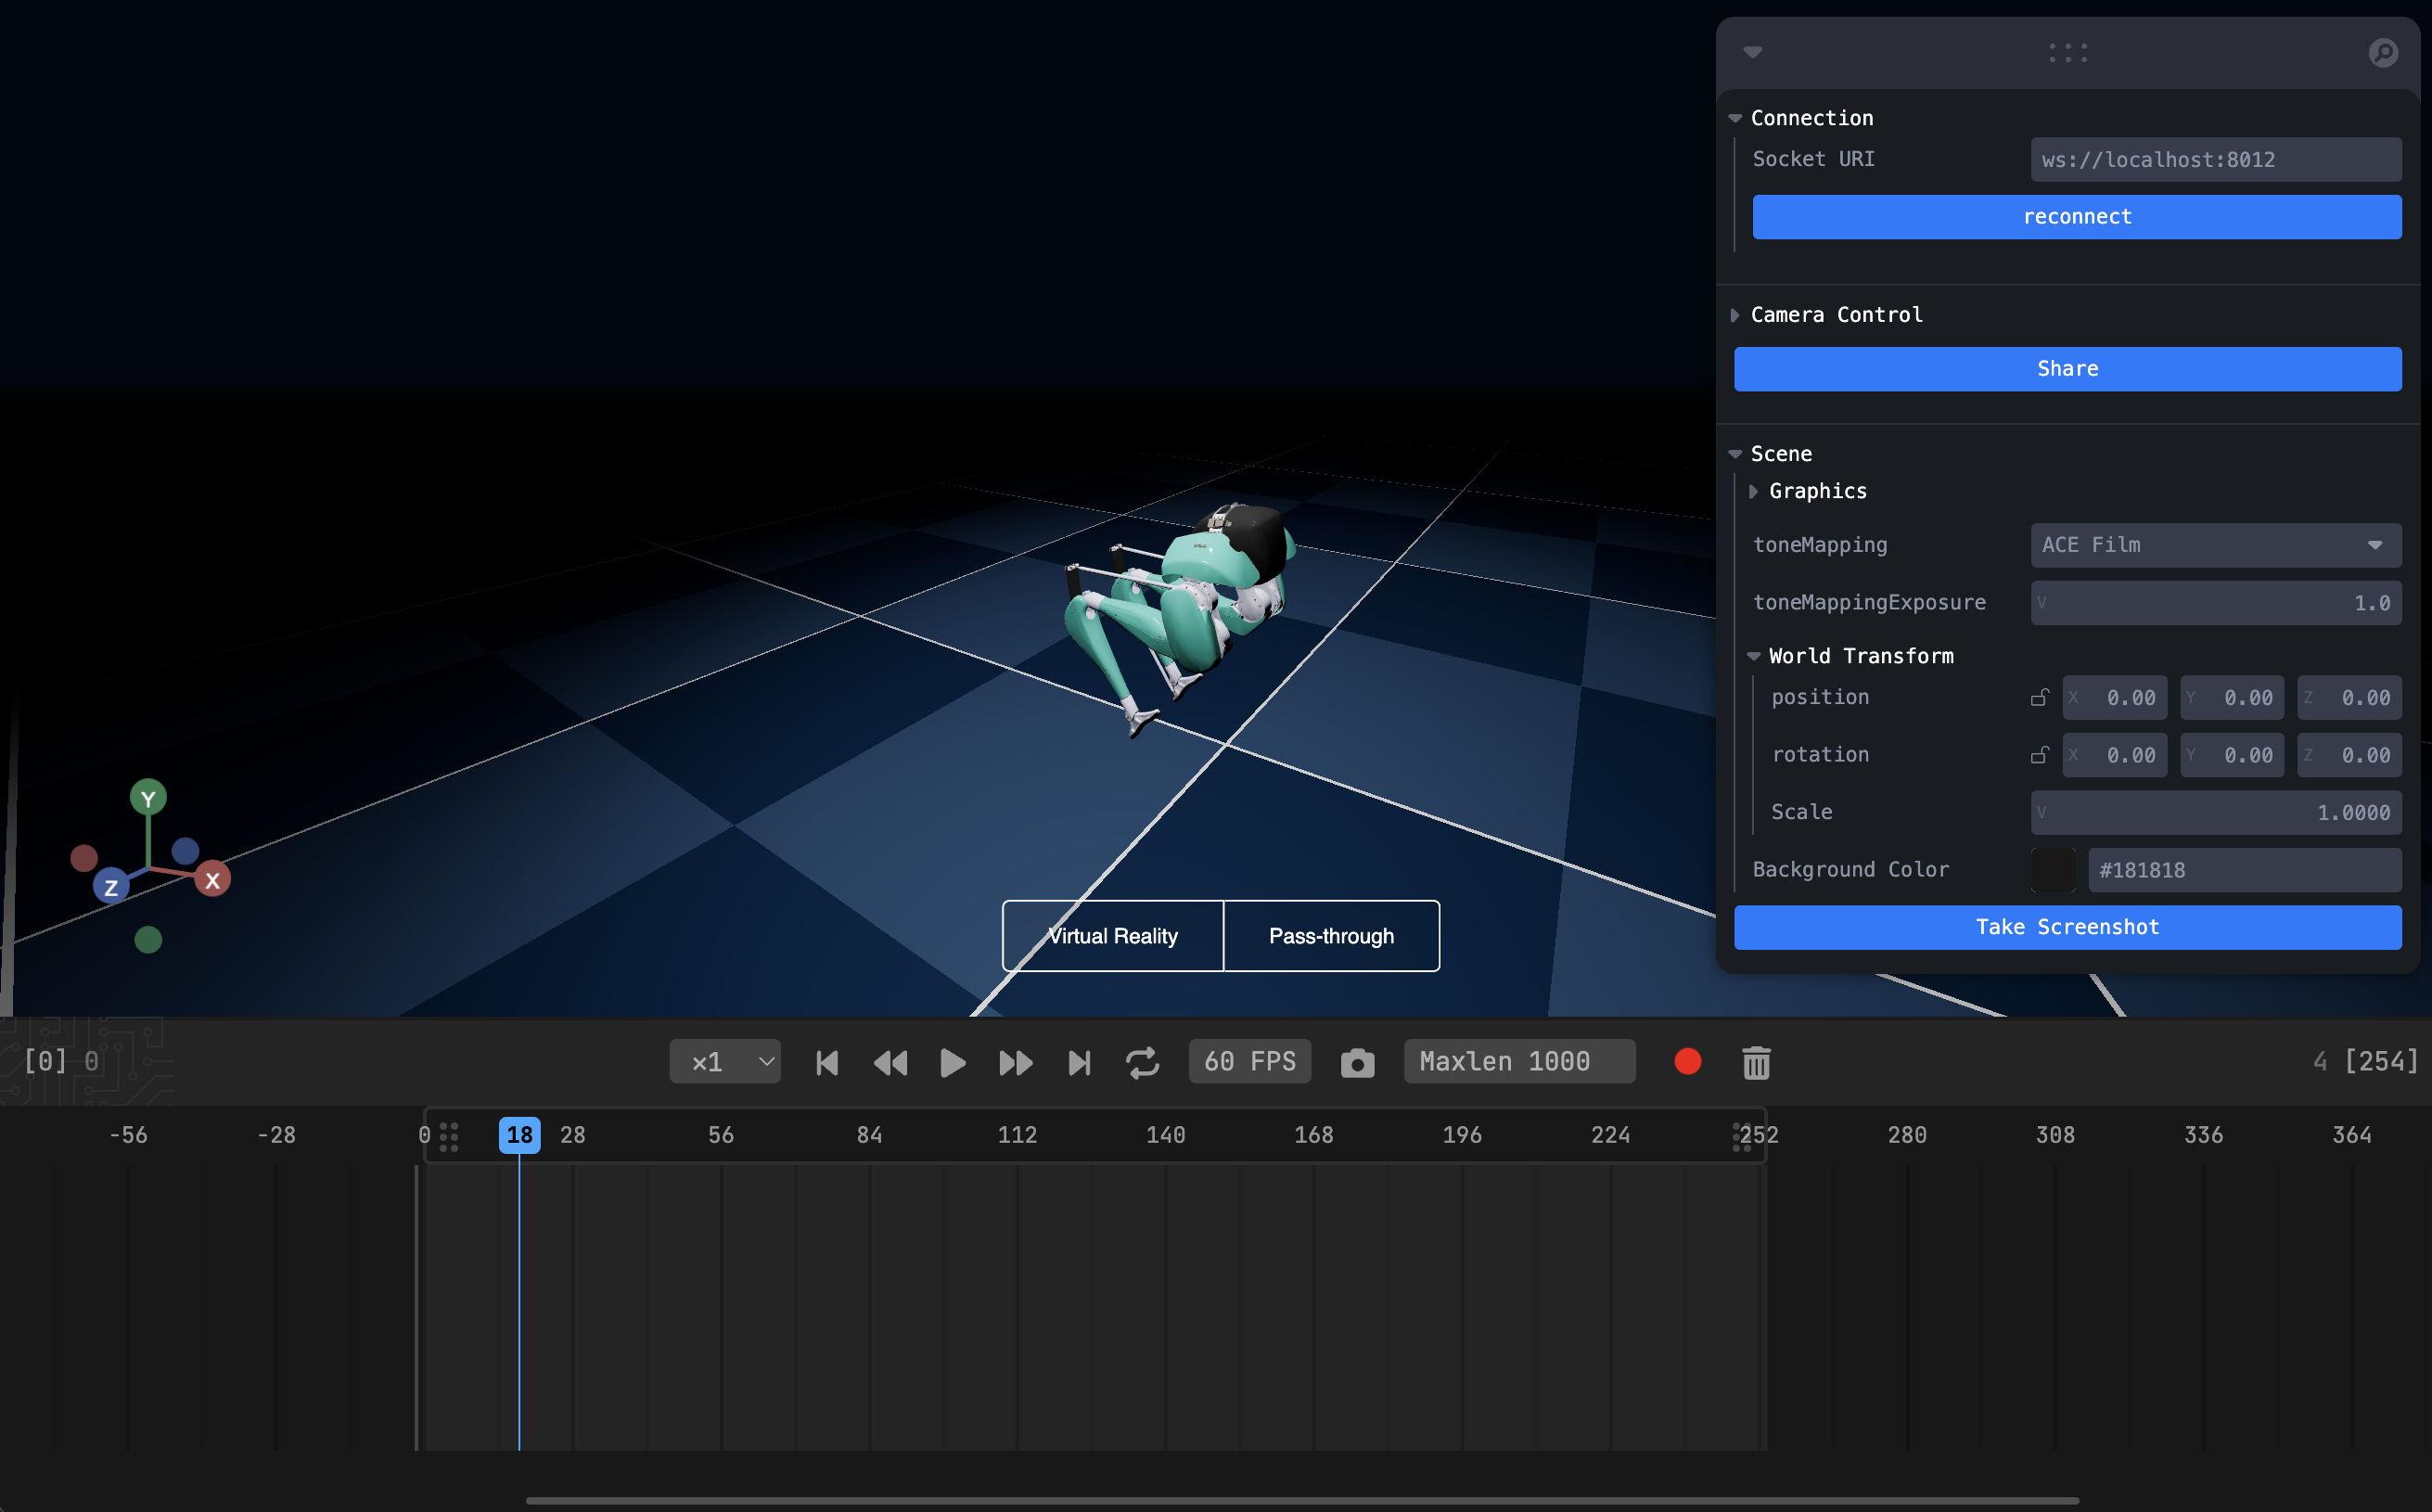
MuJoCo Component - vuer

MuJoCo VR Mocap Example - vuer
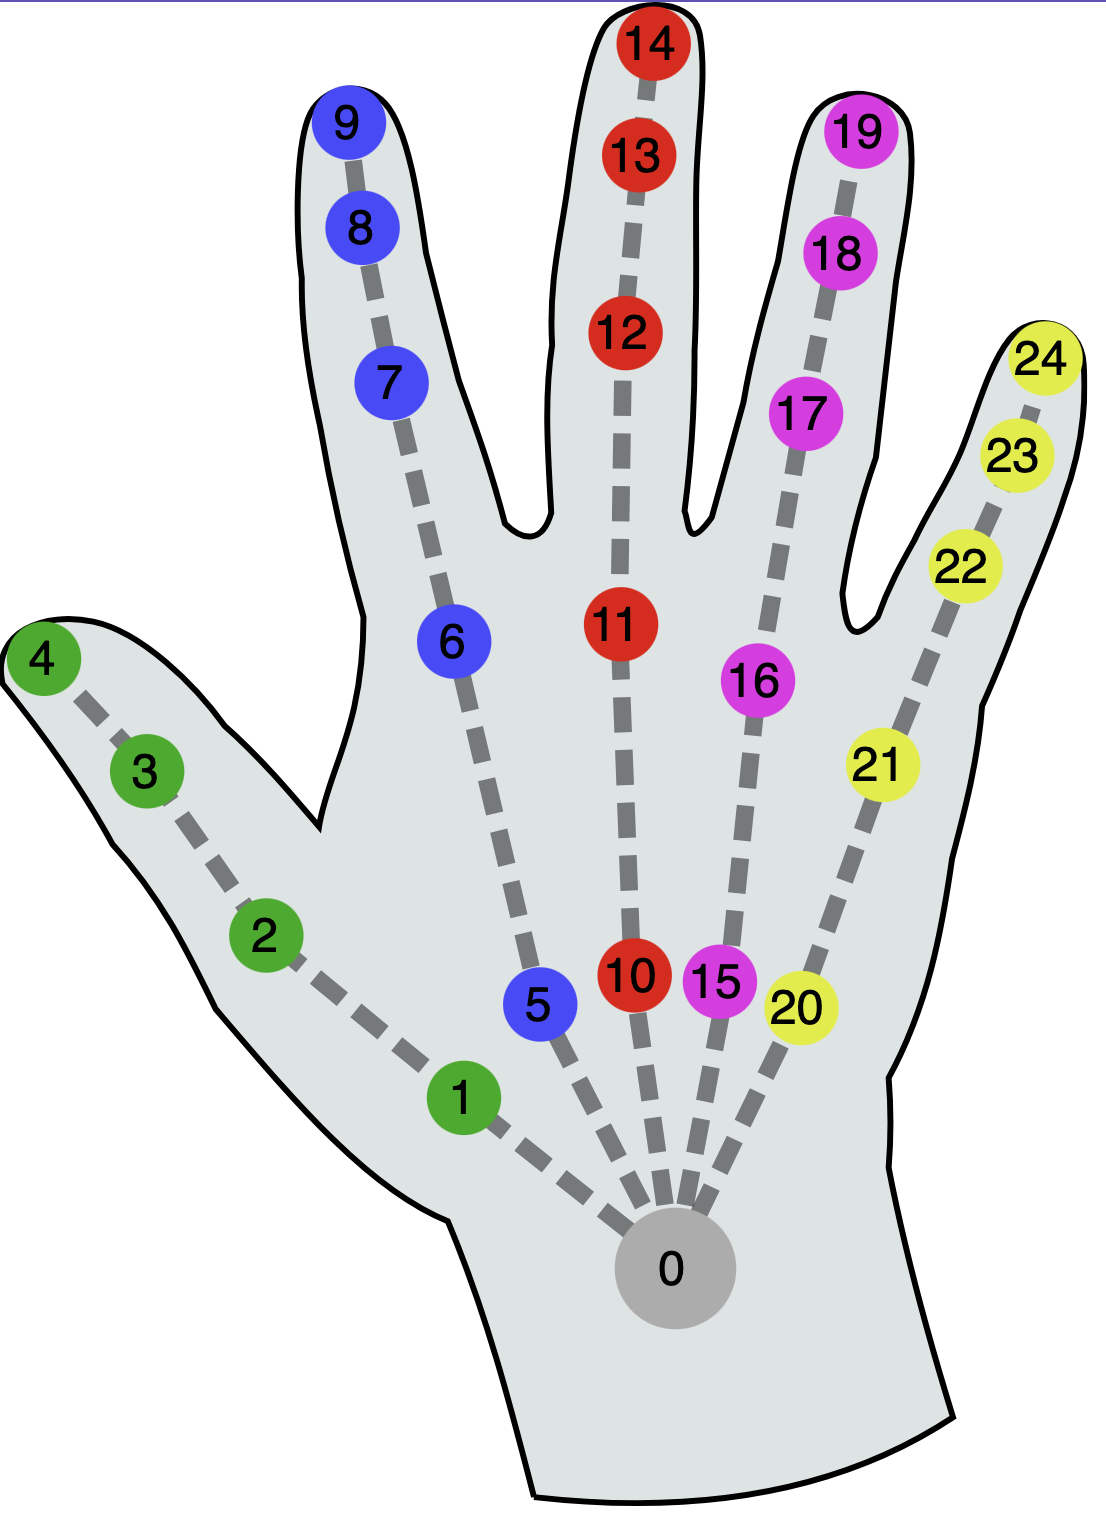
MuJoCo VR Mocap Hand Example - vuer
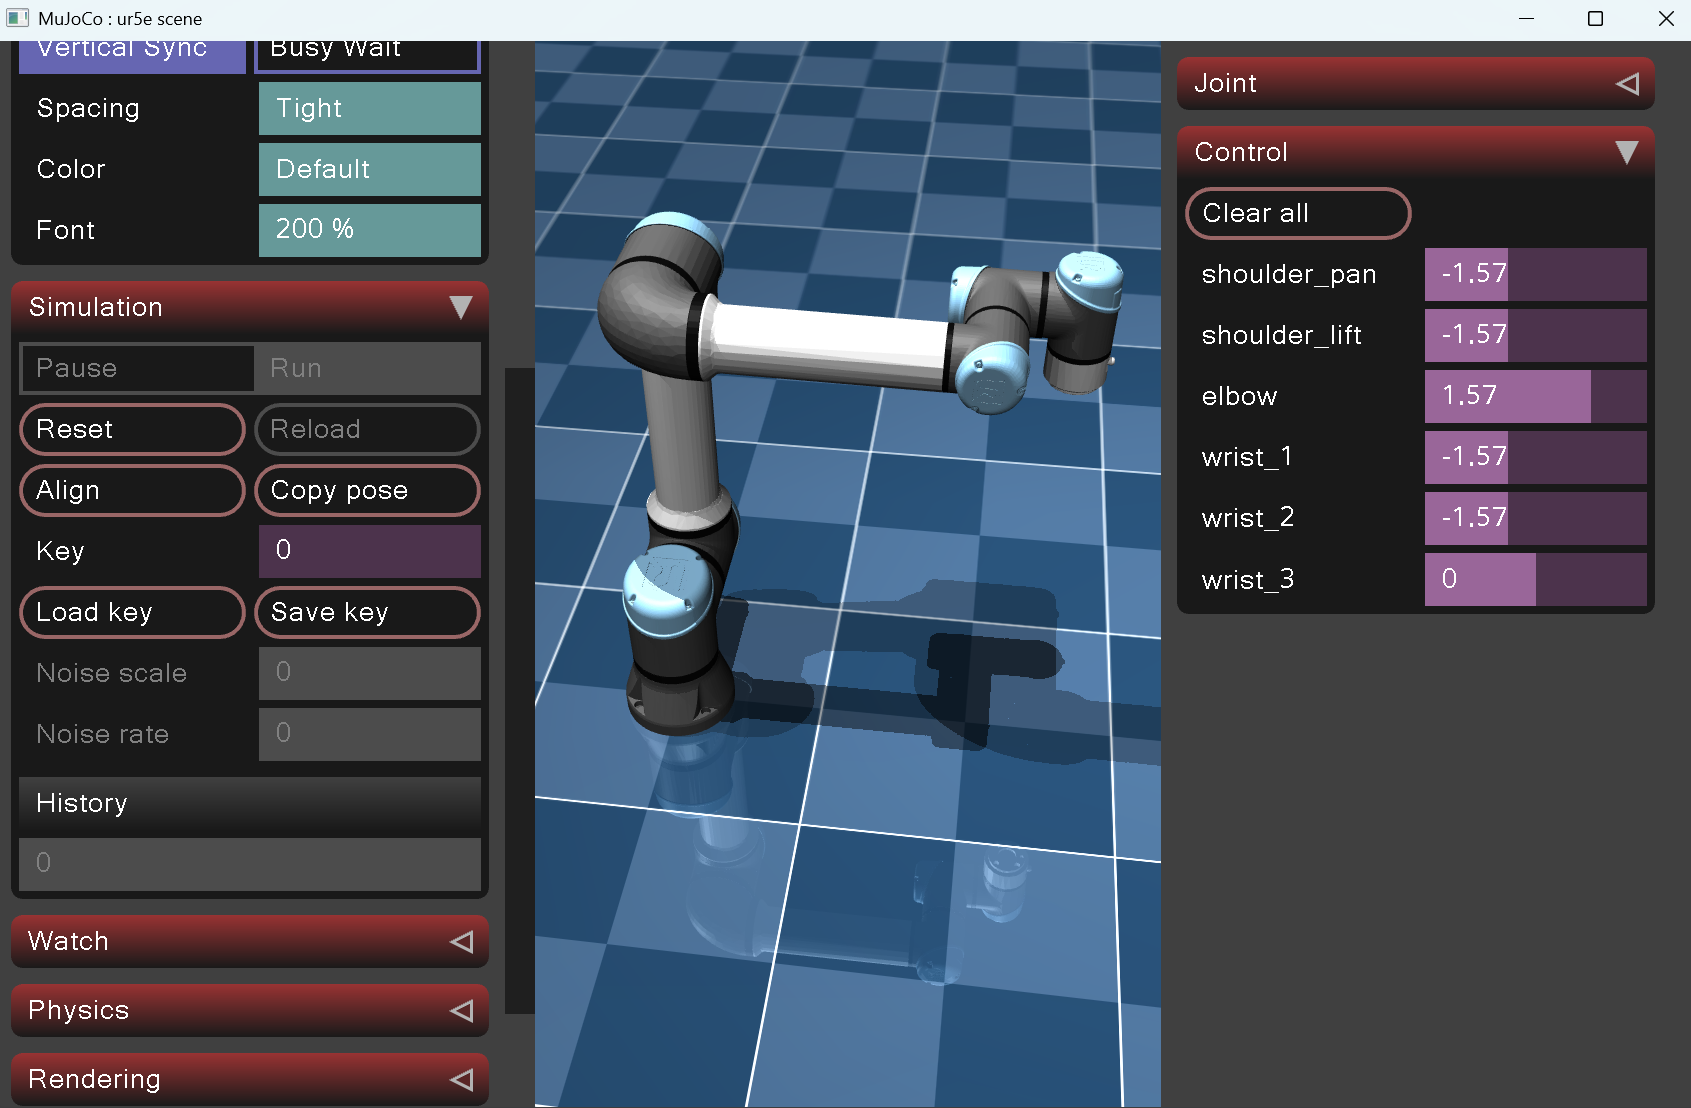
mujoco 全流程实战教程:从零搭建一个仿真实验_mujoco仿真-爱代码爱编程

MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
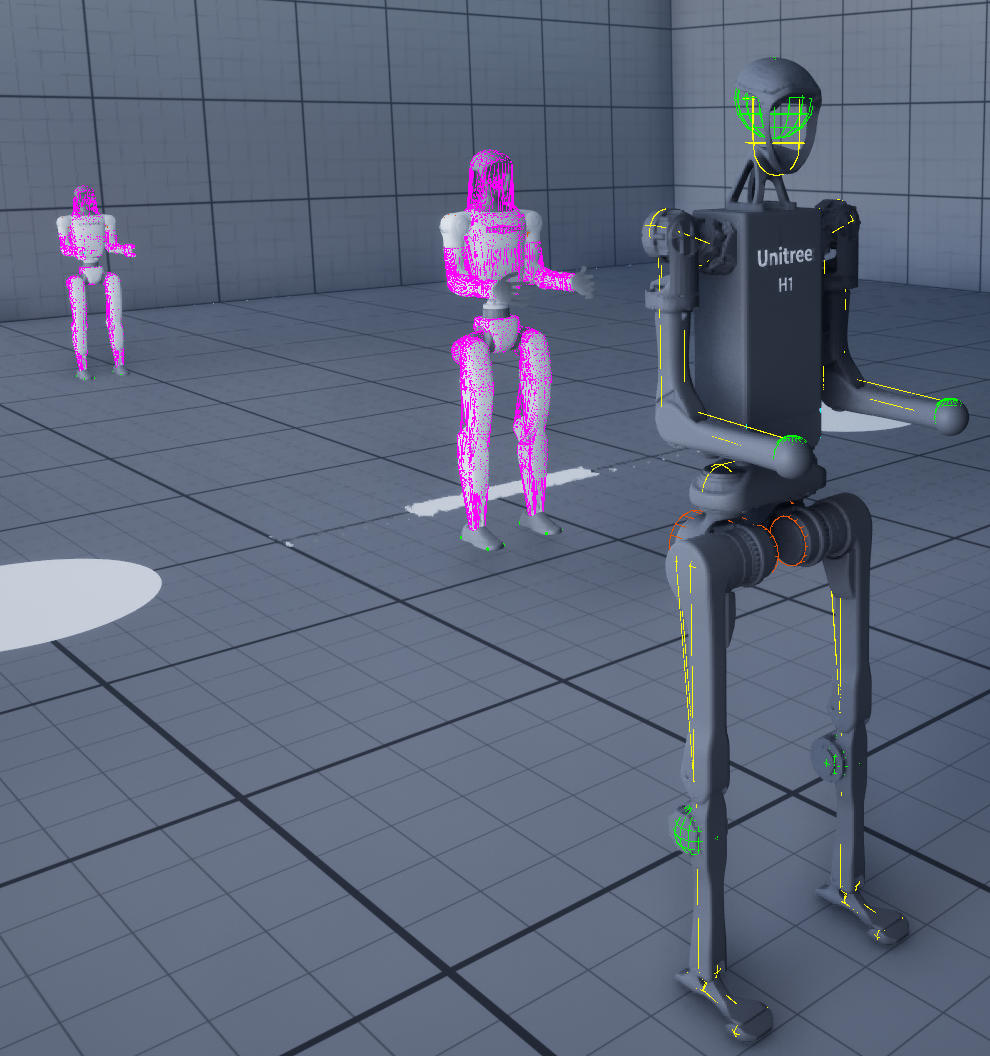
架构 - Mujoco 插件
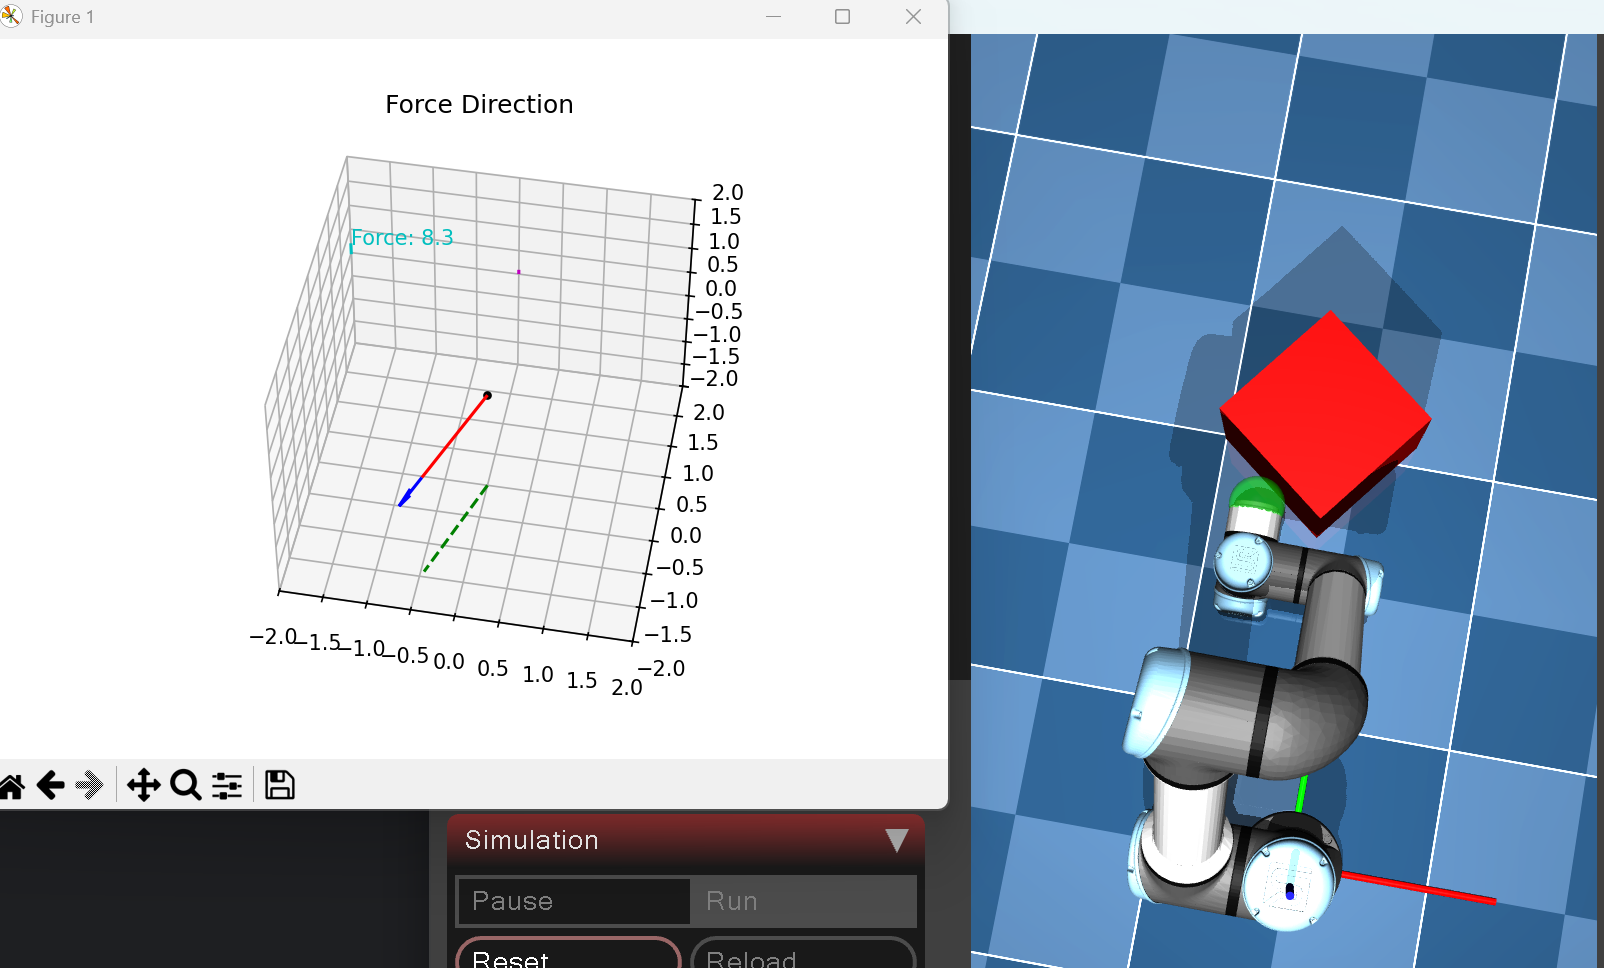
MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
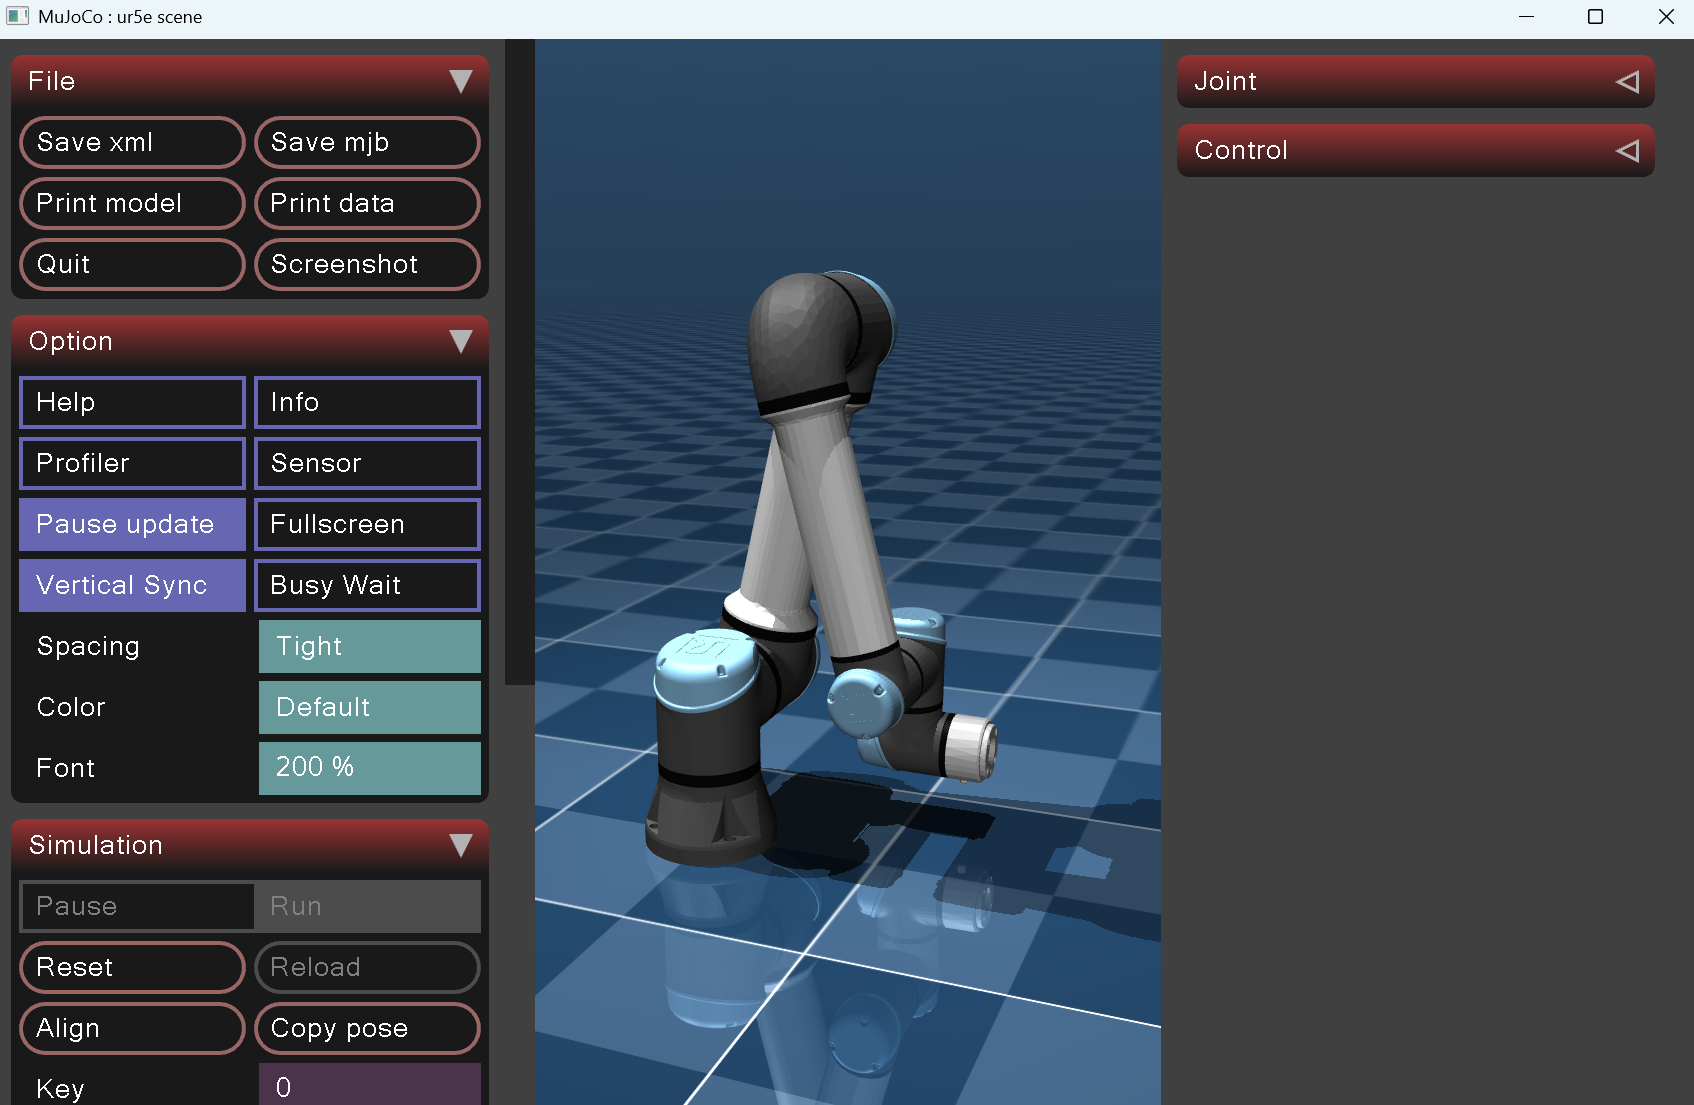
mujoco 全流程实战教程:从零搭建一个仿真实验_mujoco仿真-爱代码爱编程
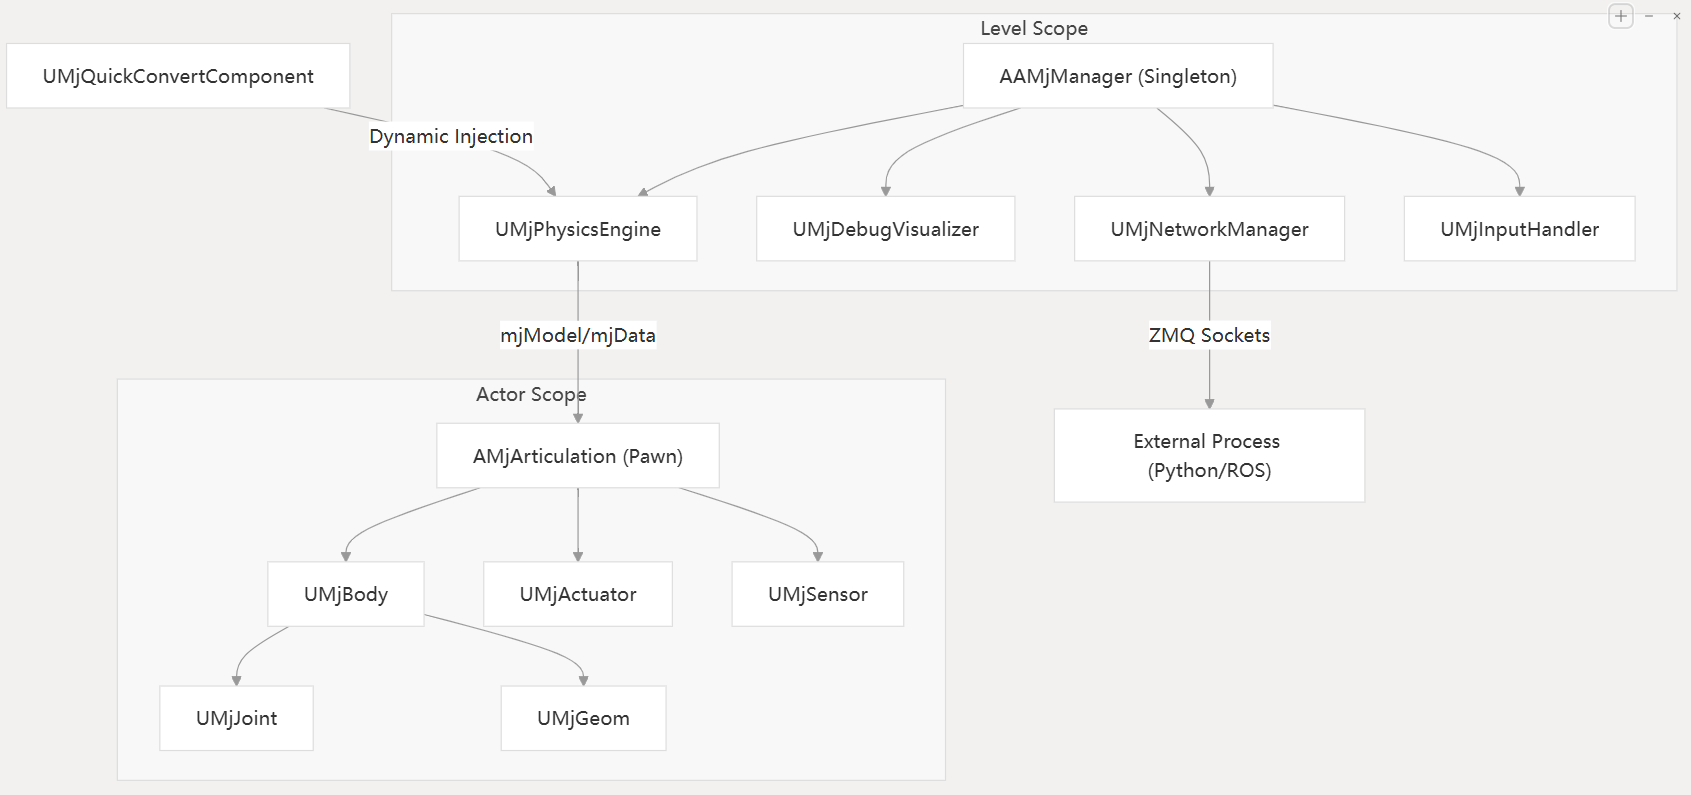
架构 - Mujoco 插件
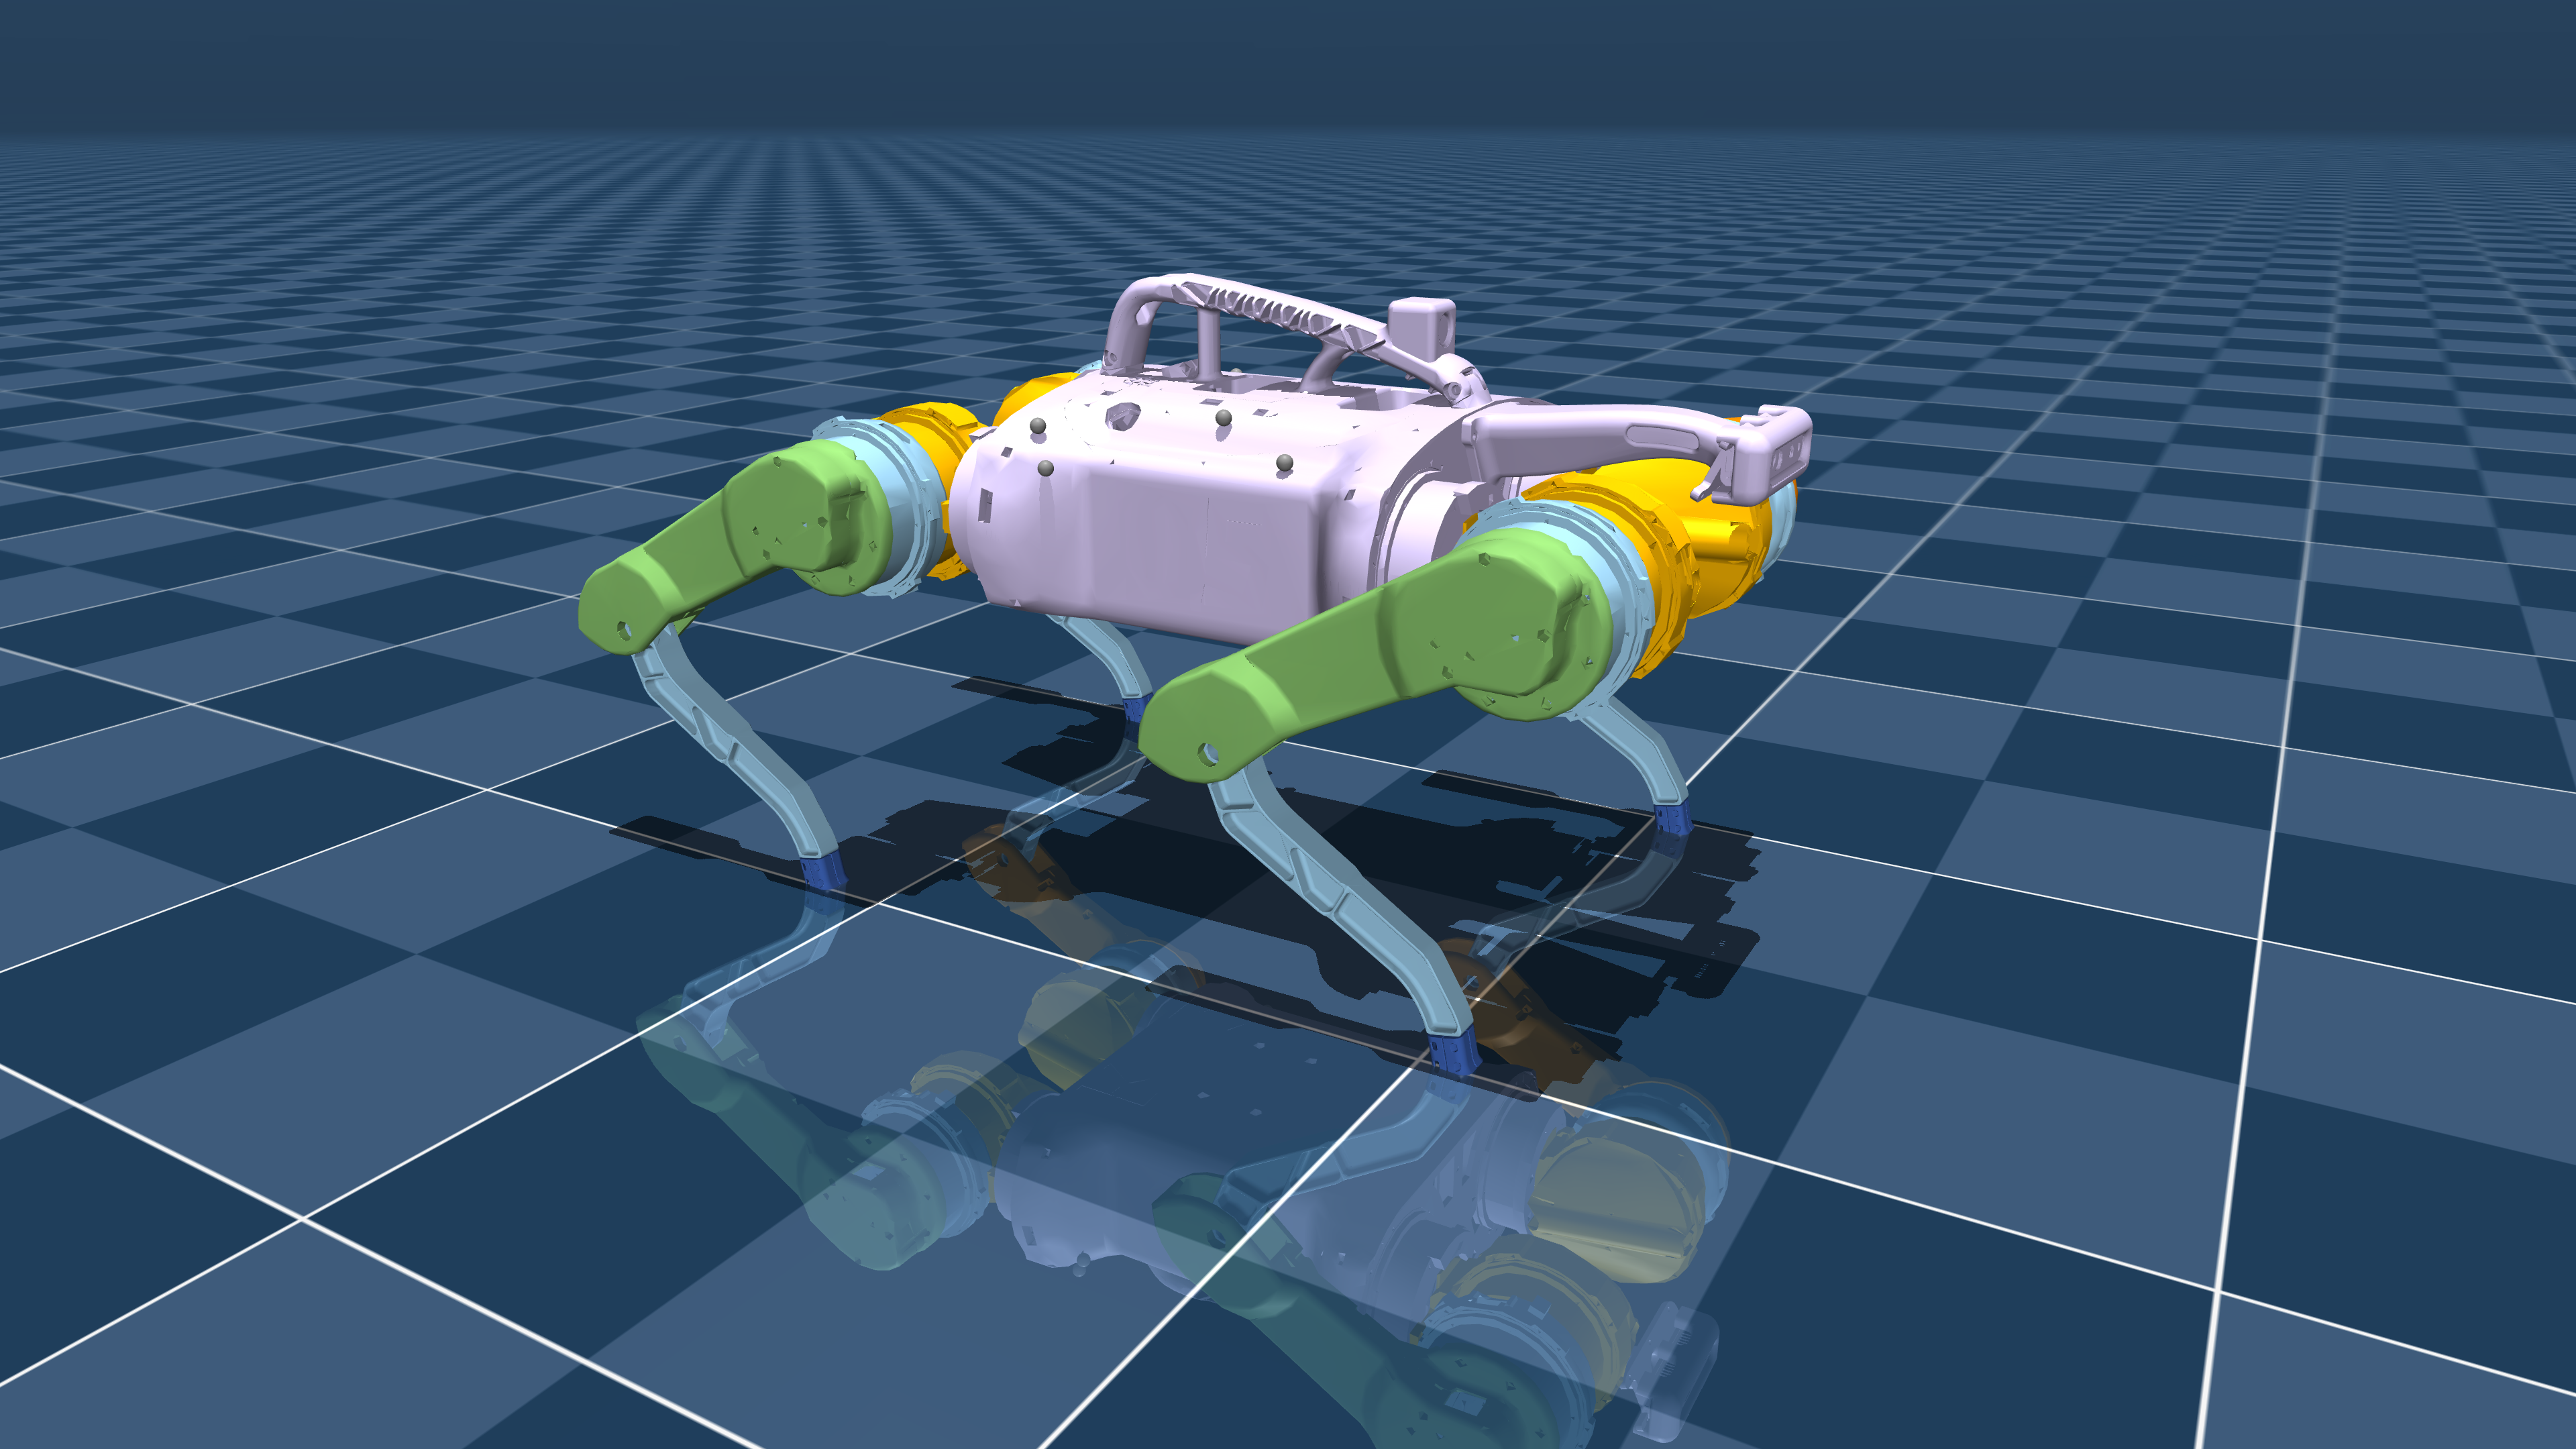
MuJoCo 入门教程(八)Model仓库_mujoco menagerie-CSDN博客
Advertisement Space (300x250)

Deepmind open-sources MujoCo physics engine - The Robot Report
模型库 - MuJoCo 文档
Our MuJoCo simulation is created by combining: (1) the learnt static ...

Graphical output of MuJoCo simulation of: 1) Door opening; 2) Sliding ...
GitHub - vuer-ai/vuer_mjcf: MuJoCo scene generators with comprehensive ...
MuJoCo 具身智能实战系列①|Ubuntu22.04系统上的本地部署 - 知乎

Our MuJoCo simulation is created by combining: (1) the learnt static ...

4.5.3.1. MuJoCo integration — MLPro Documentations 2.1.0 documentation
建模 - MuJoCo 文档
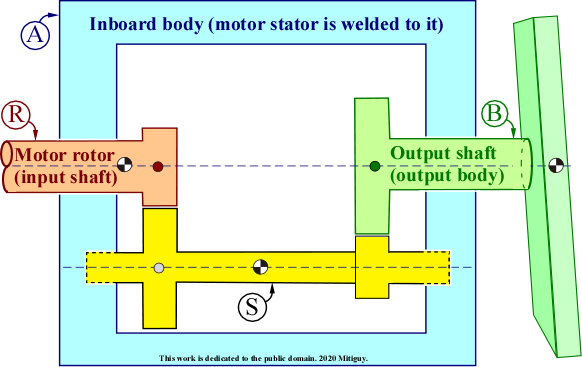
Contact geometry : The MuJoCo model uses a convex mesh for foot ...
Advertisement Space (336x280)
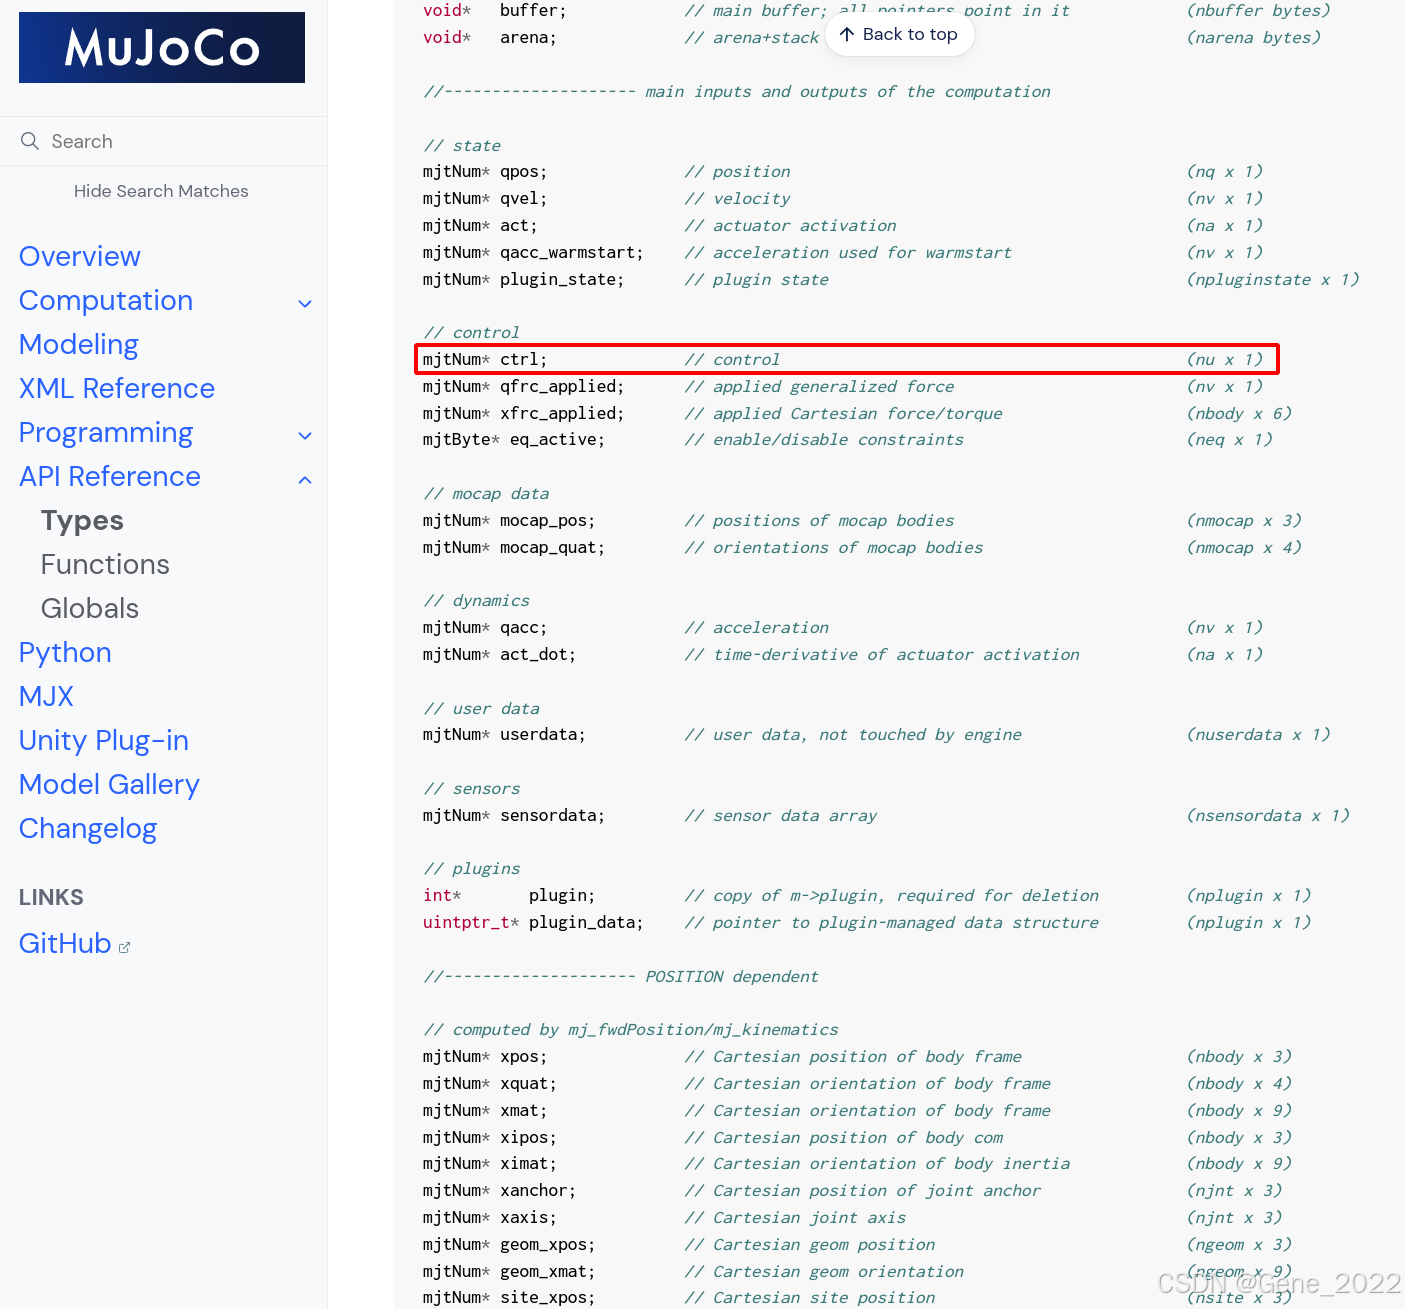
Mujoco 虚拟环境物理仿真_mujoco仿真-CSDN博客
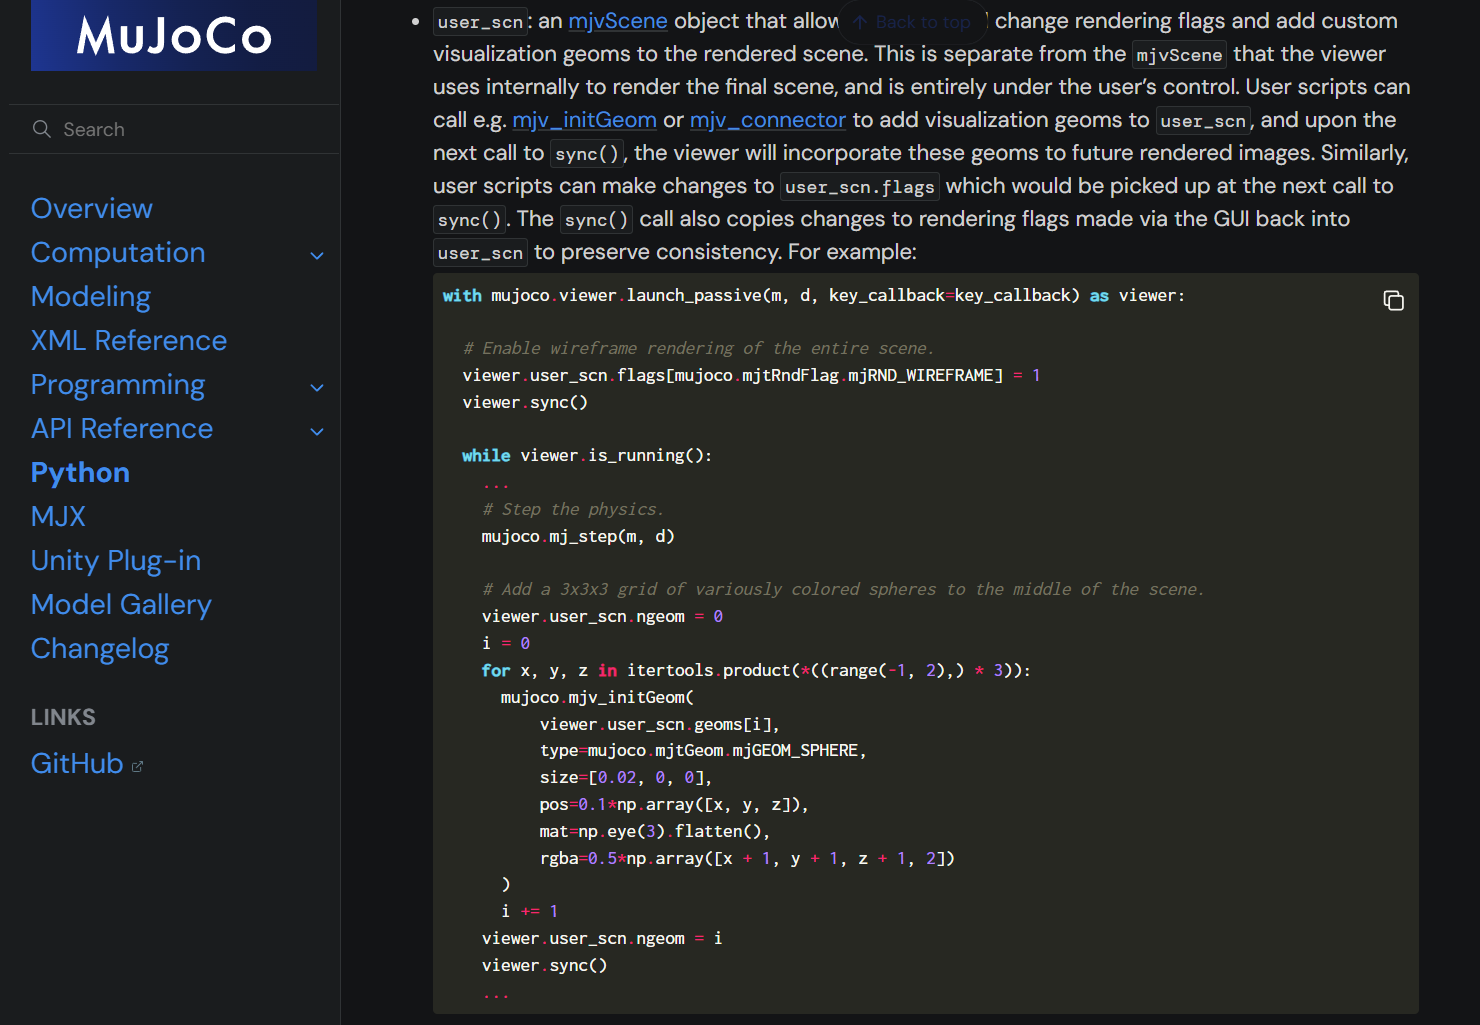
MuJoCo 画出机械臂末端轨迹进行可视化(附代码)_机械臂数据可视化-CSDN博客
GitHub - openai/mujoco-py: MuJoCo is a physics engine for detailed ...

Stride - Wheeled Biped: Mujoco Sim — ALEX HATTORI
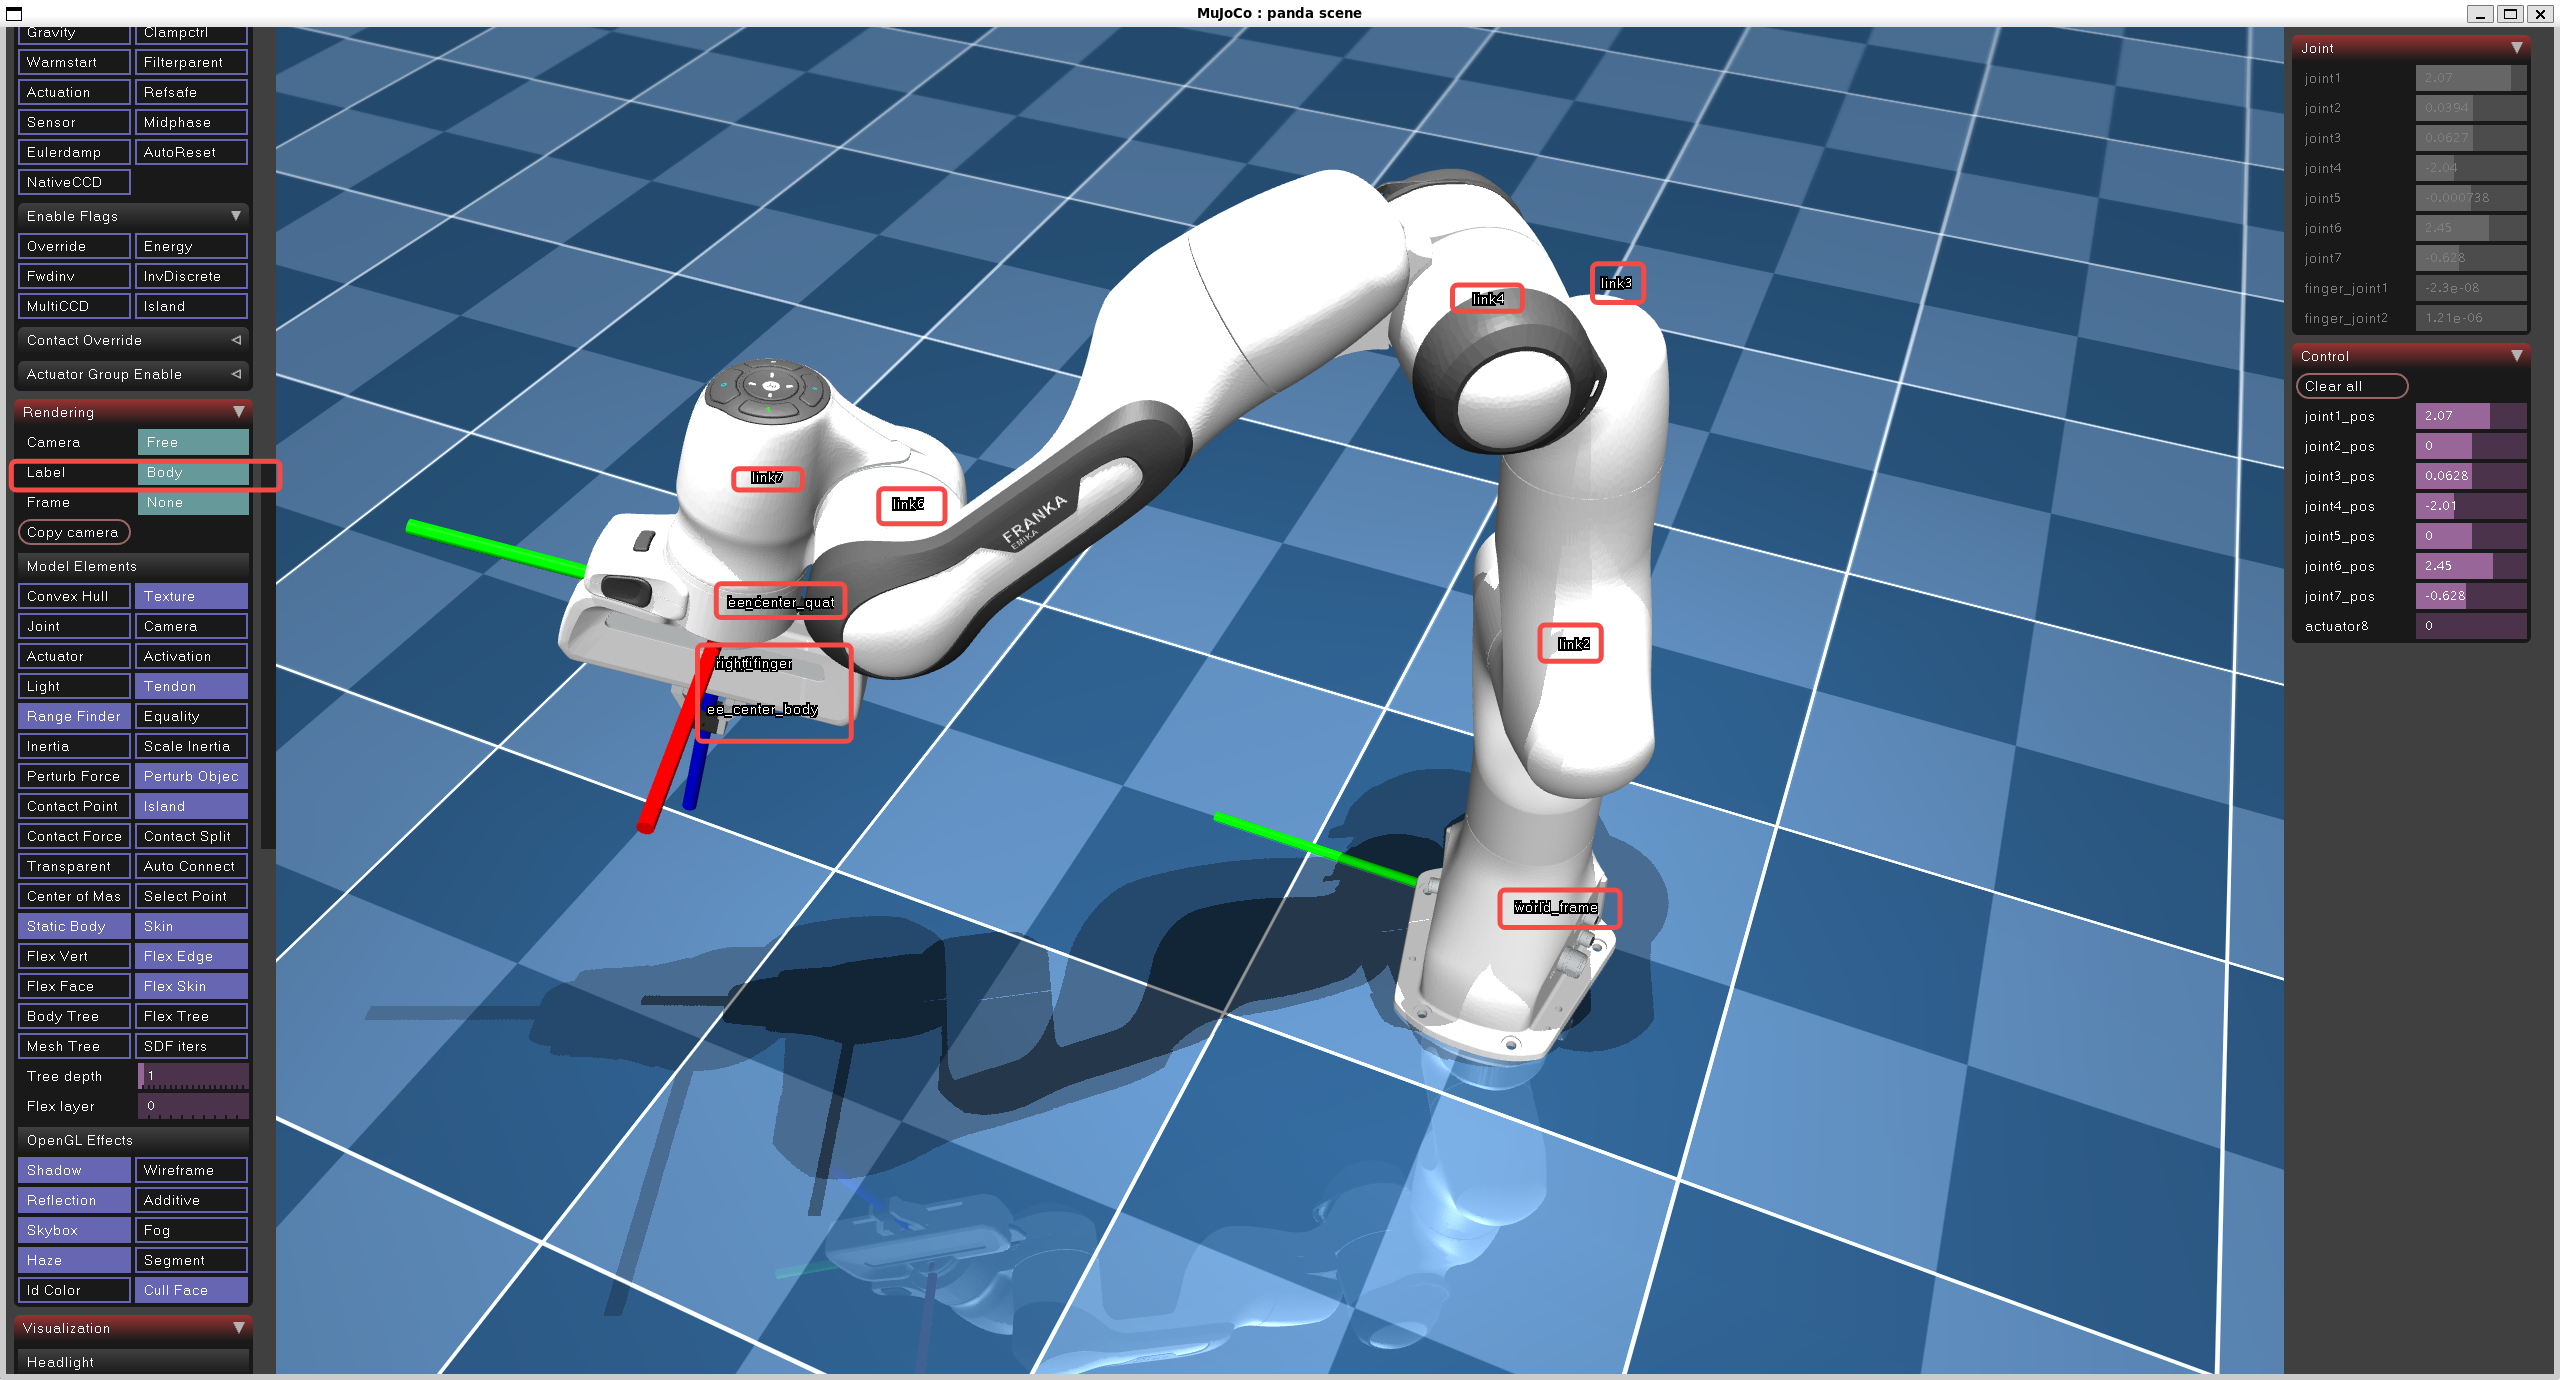
Mujoco 基础:获取模型中所有 body 的 name, id 以及位姿_mujoco显示坐标系-CSDN博客
GitHub - correlllab/h1_mujoco: MuJoCo simulation for H1-2 robot · GitHub

Building models in Mujoco | studywolf

Introduction to MuJoCo: A Powerful Robotics Simulation Tool | MuJoCo ...
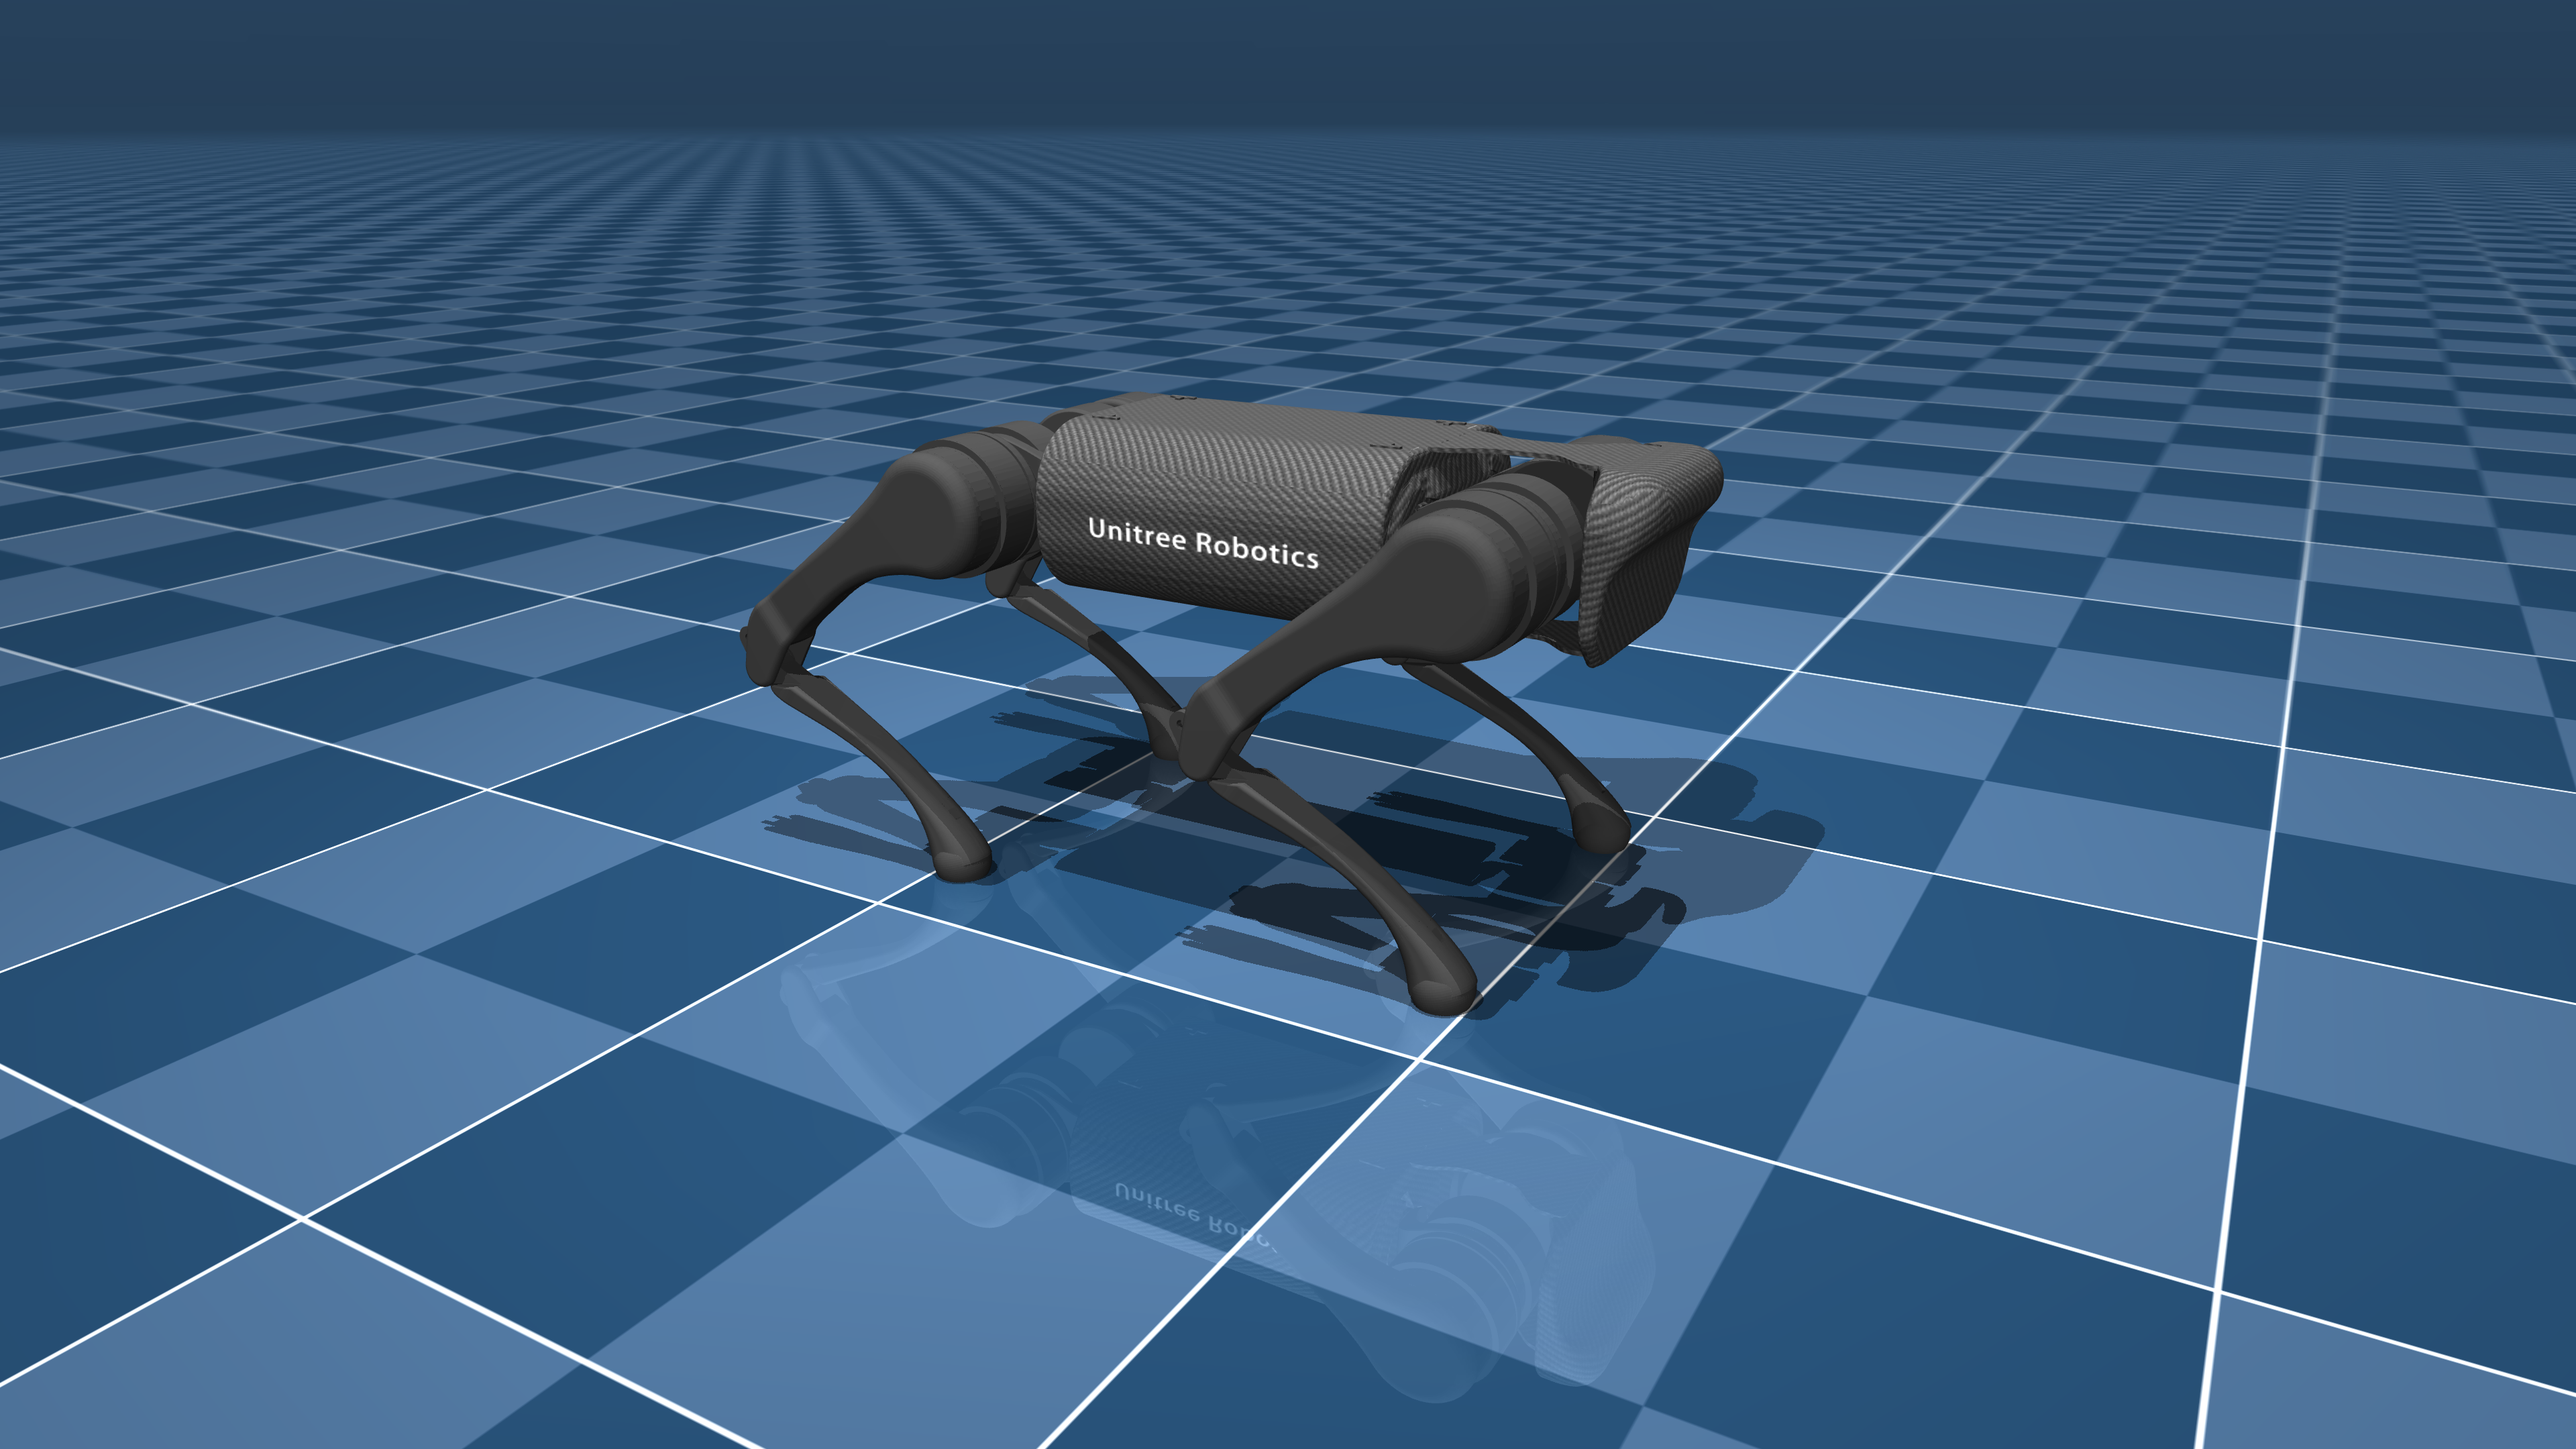
Modellgalerie - MuJoCo Dokumentation
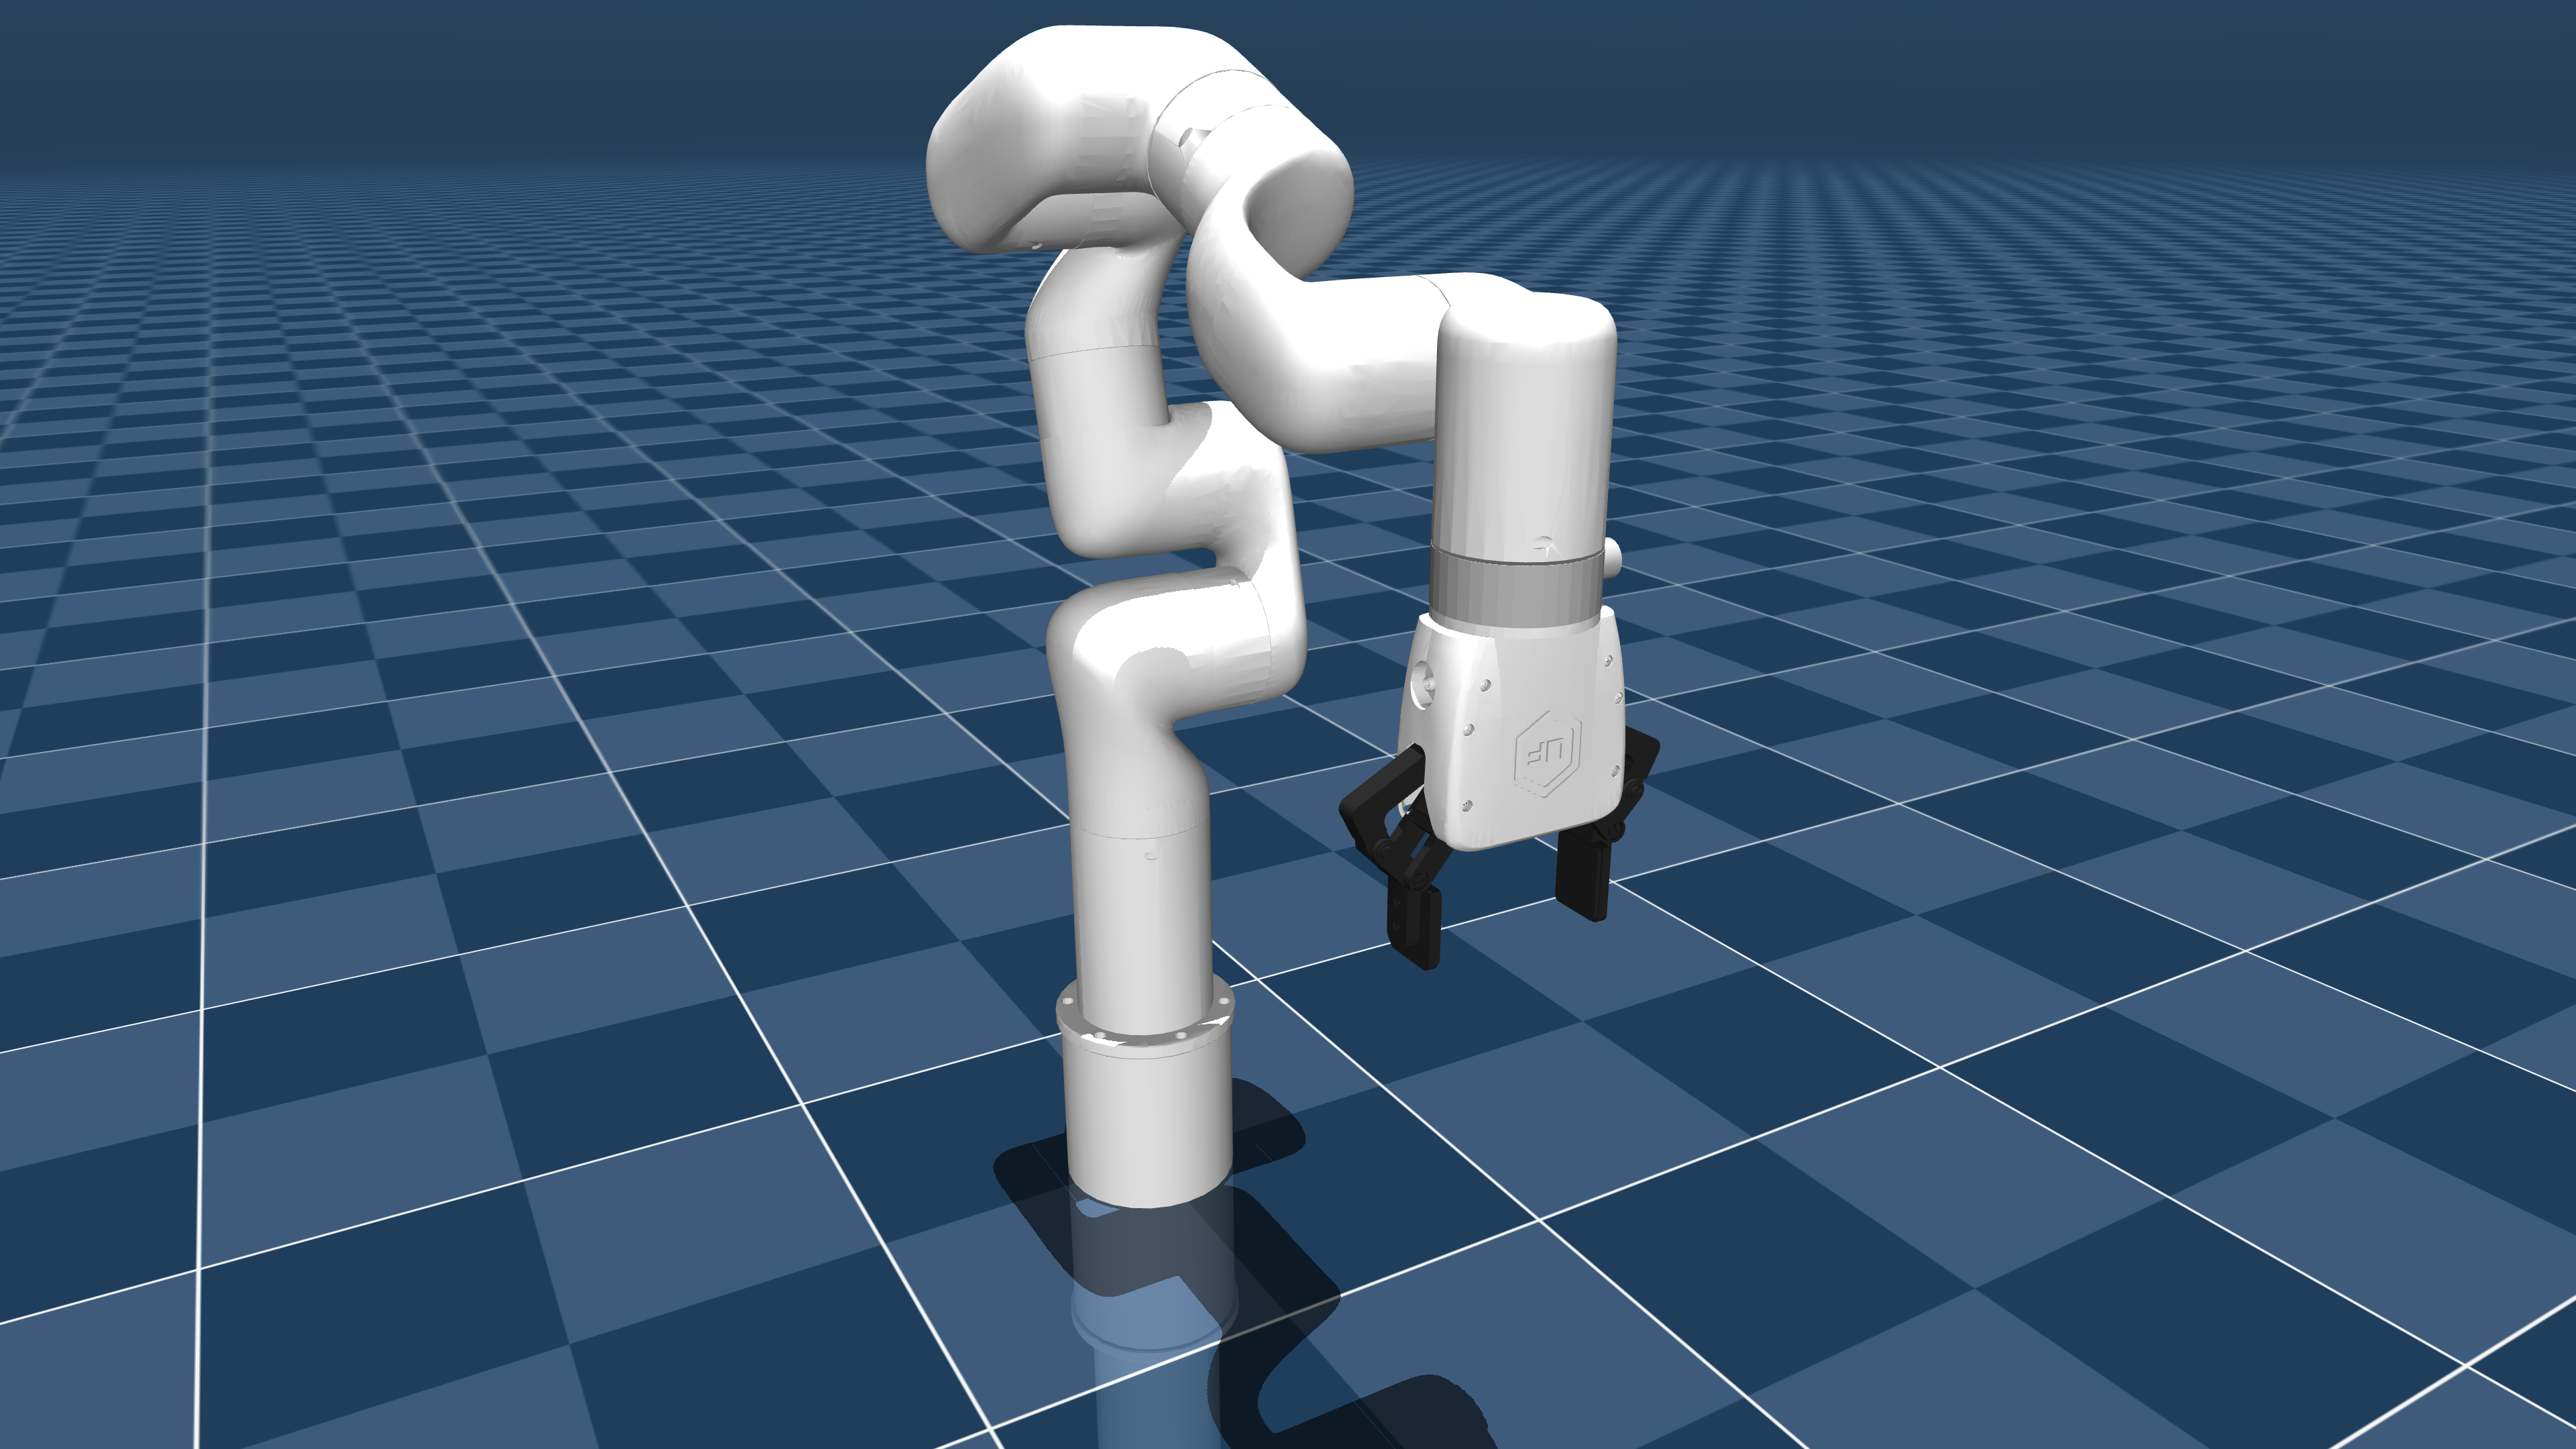
Model Gallery - MuJoCo Documentation
Advertisement Space (336x280)
Building models in Mujoco | studywolf
MuJoCo Environment System | jeongeun980906/lerobot-mujoco-tutorial ...

Illustration of projects where we have used MuJoCo for control ...
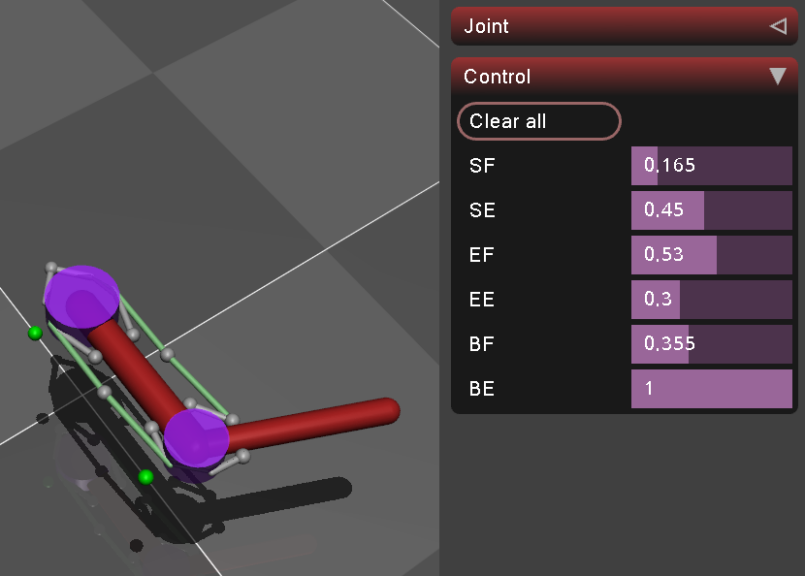
Trying Out MuJoCo Part 1 (Environment Setup and Running Sample Programs ...
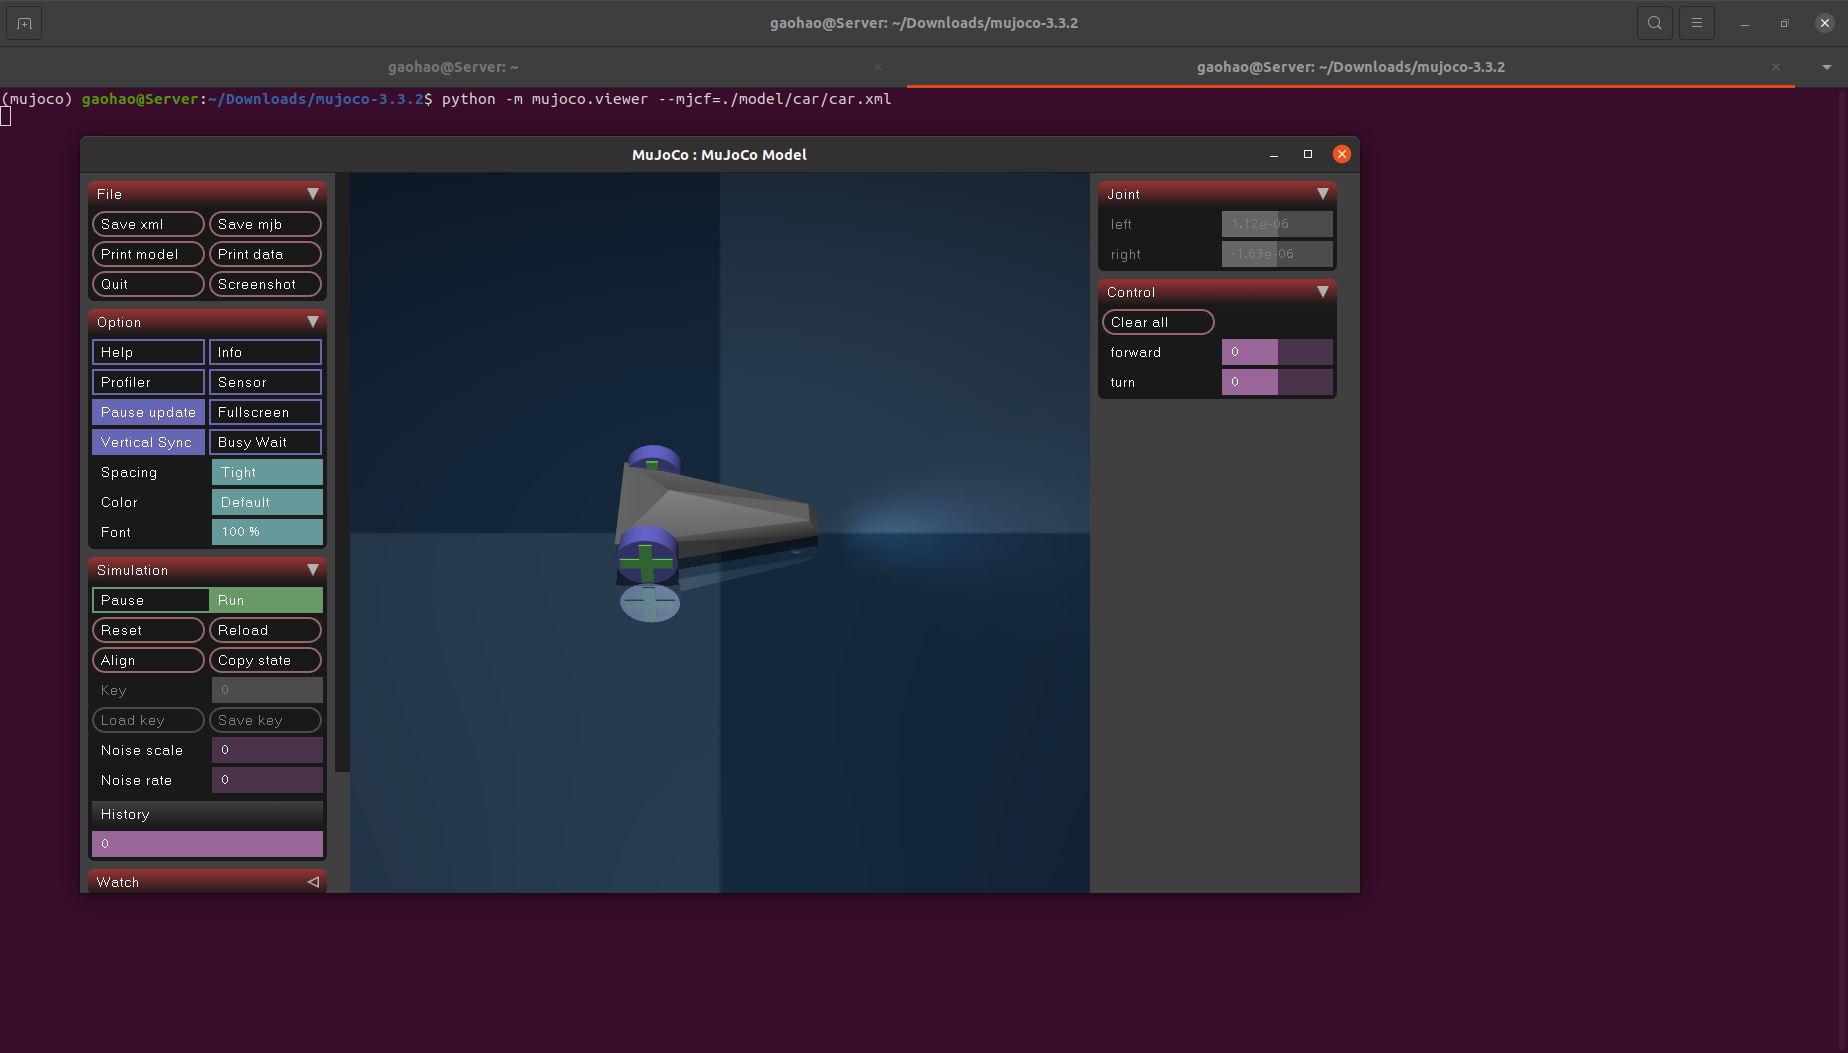
Mujoco 学习系列(二)基础功能与xml使用 - 技术栈
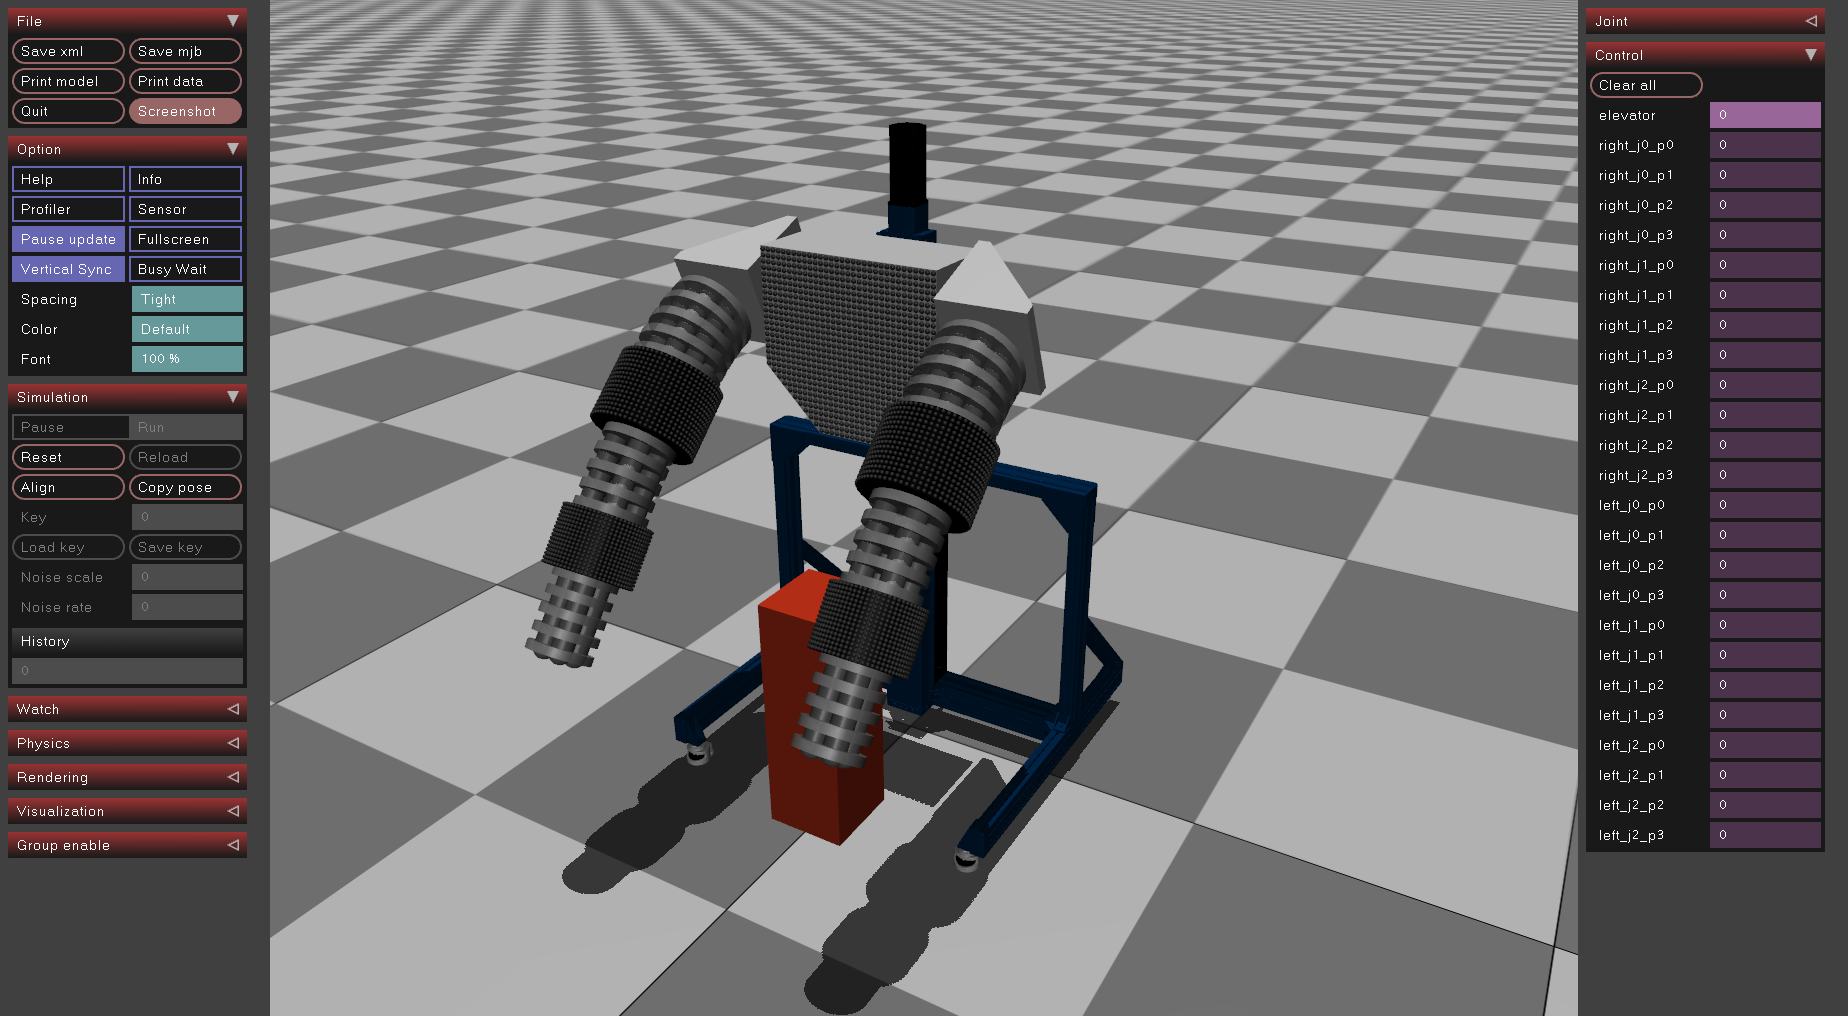
MuJoCo Simulation of Continuum Robots - Home