
Ros2control Jazzy Hardwareinterfacesysteminterface Class Reference
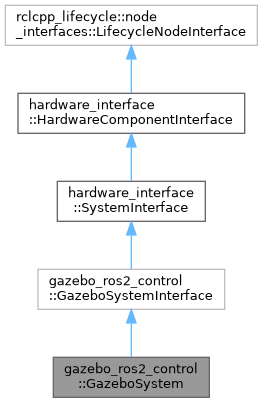
ros2_control - jazzy: gazebo_ros2_control::GazeboSystem Class Reference
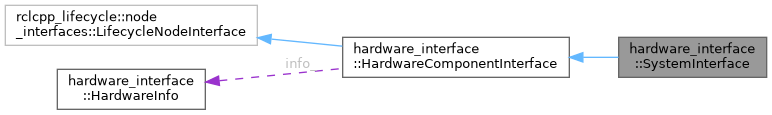
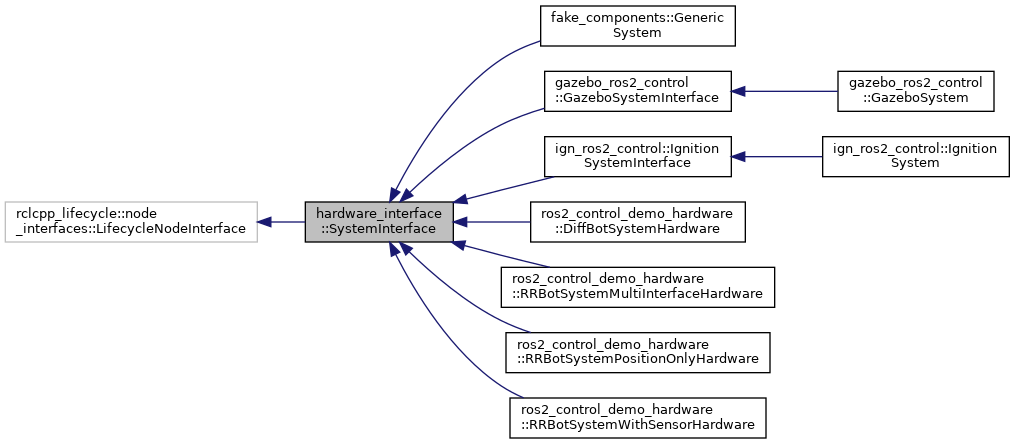
ros2_control - jazzy: hardware_interface::SystemInterface Class Reference
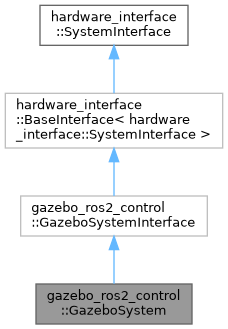
ros2_control - foxy: gazebo_ros2_control::GazeboSystem Class Reference
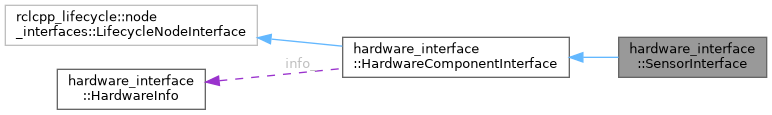
ros2_control - jazzy: hardware_interface::SensorInterface Class Reference
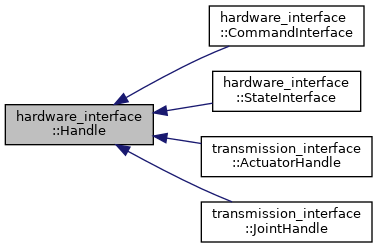
ros2_control - rolling: hardware_interface::Handle Class Reference
Ros2 Control: Hardware_Interface::Stateinterface Class Reference – GHCLZB
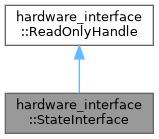
ros2_control - foxy: hardware_interface::StateInterface Class Reference
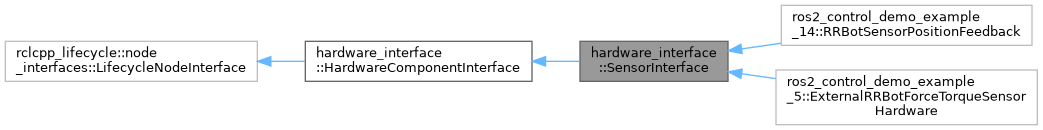
ros2_control - jazzy: hardware_interface::SensorInterface Class Reference
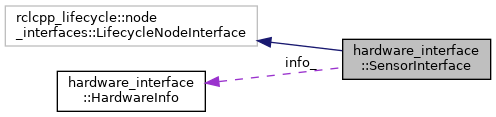
ros2_control - rolling: hardware_interface::SensorInterface Class Reference
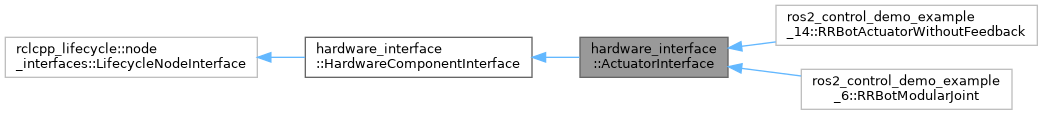
ros2_control - jazzy: hardware_interface::ActuatorInterface Class Reference
Advertisement Space (300x250)

ROS 2 rclcpp + rcl - jazzy: rclcpp::Executor Class Reference
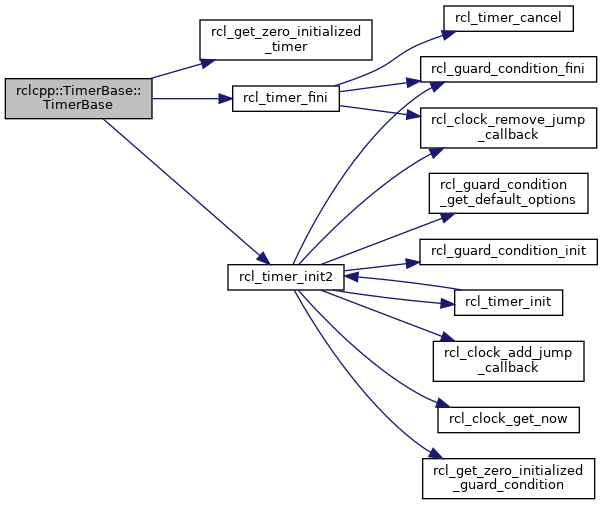
ROS 2 rclcpp + rcl - jazzy: rclcpp::TimerBase Class Reference
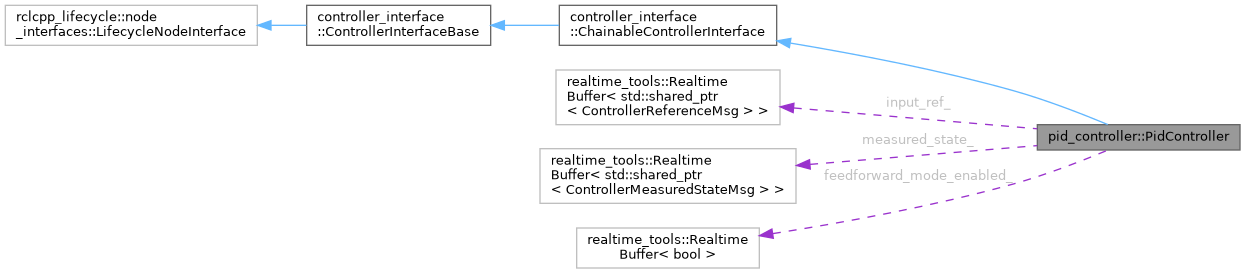
ros2_control - jazzy: pid_controller::PidController Class Reference
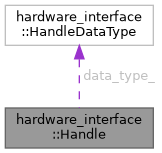
ros2_control - rolling: hardware_interface::Handle Class Reference

ROS 2 rclcpp + rcl - jazzy: rclcpp::Executor Class Reference
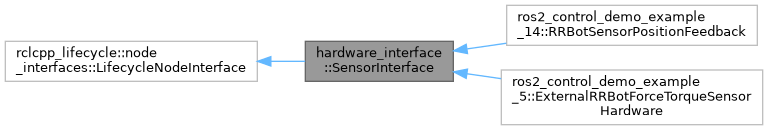
ros2_control - iron: hardware_interface::SensorInterface Class Reference
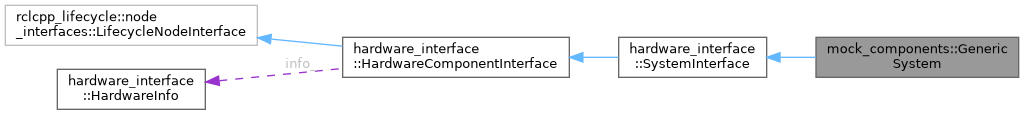
ros2_control - jazzy: mock_components::GenericSystem Class Reference

ros2_control - rolling: hardware_interface::StateInterface Class Reference

Resources — ROS2_Control: Jazzy Oct 2025 documentation

Resources — ROS2_Control: Jazzy Oct 2025 documentation
Advertisement Space (336x280)

Getting Started — ROS2_Control: Jazzy Feb 2026 documentation
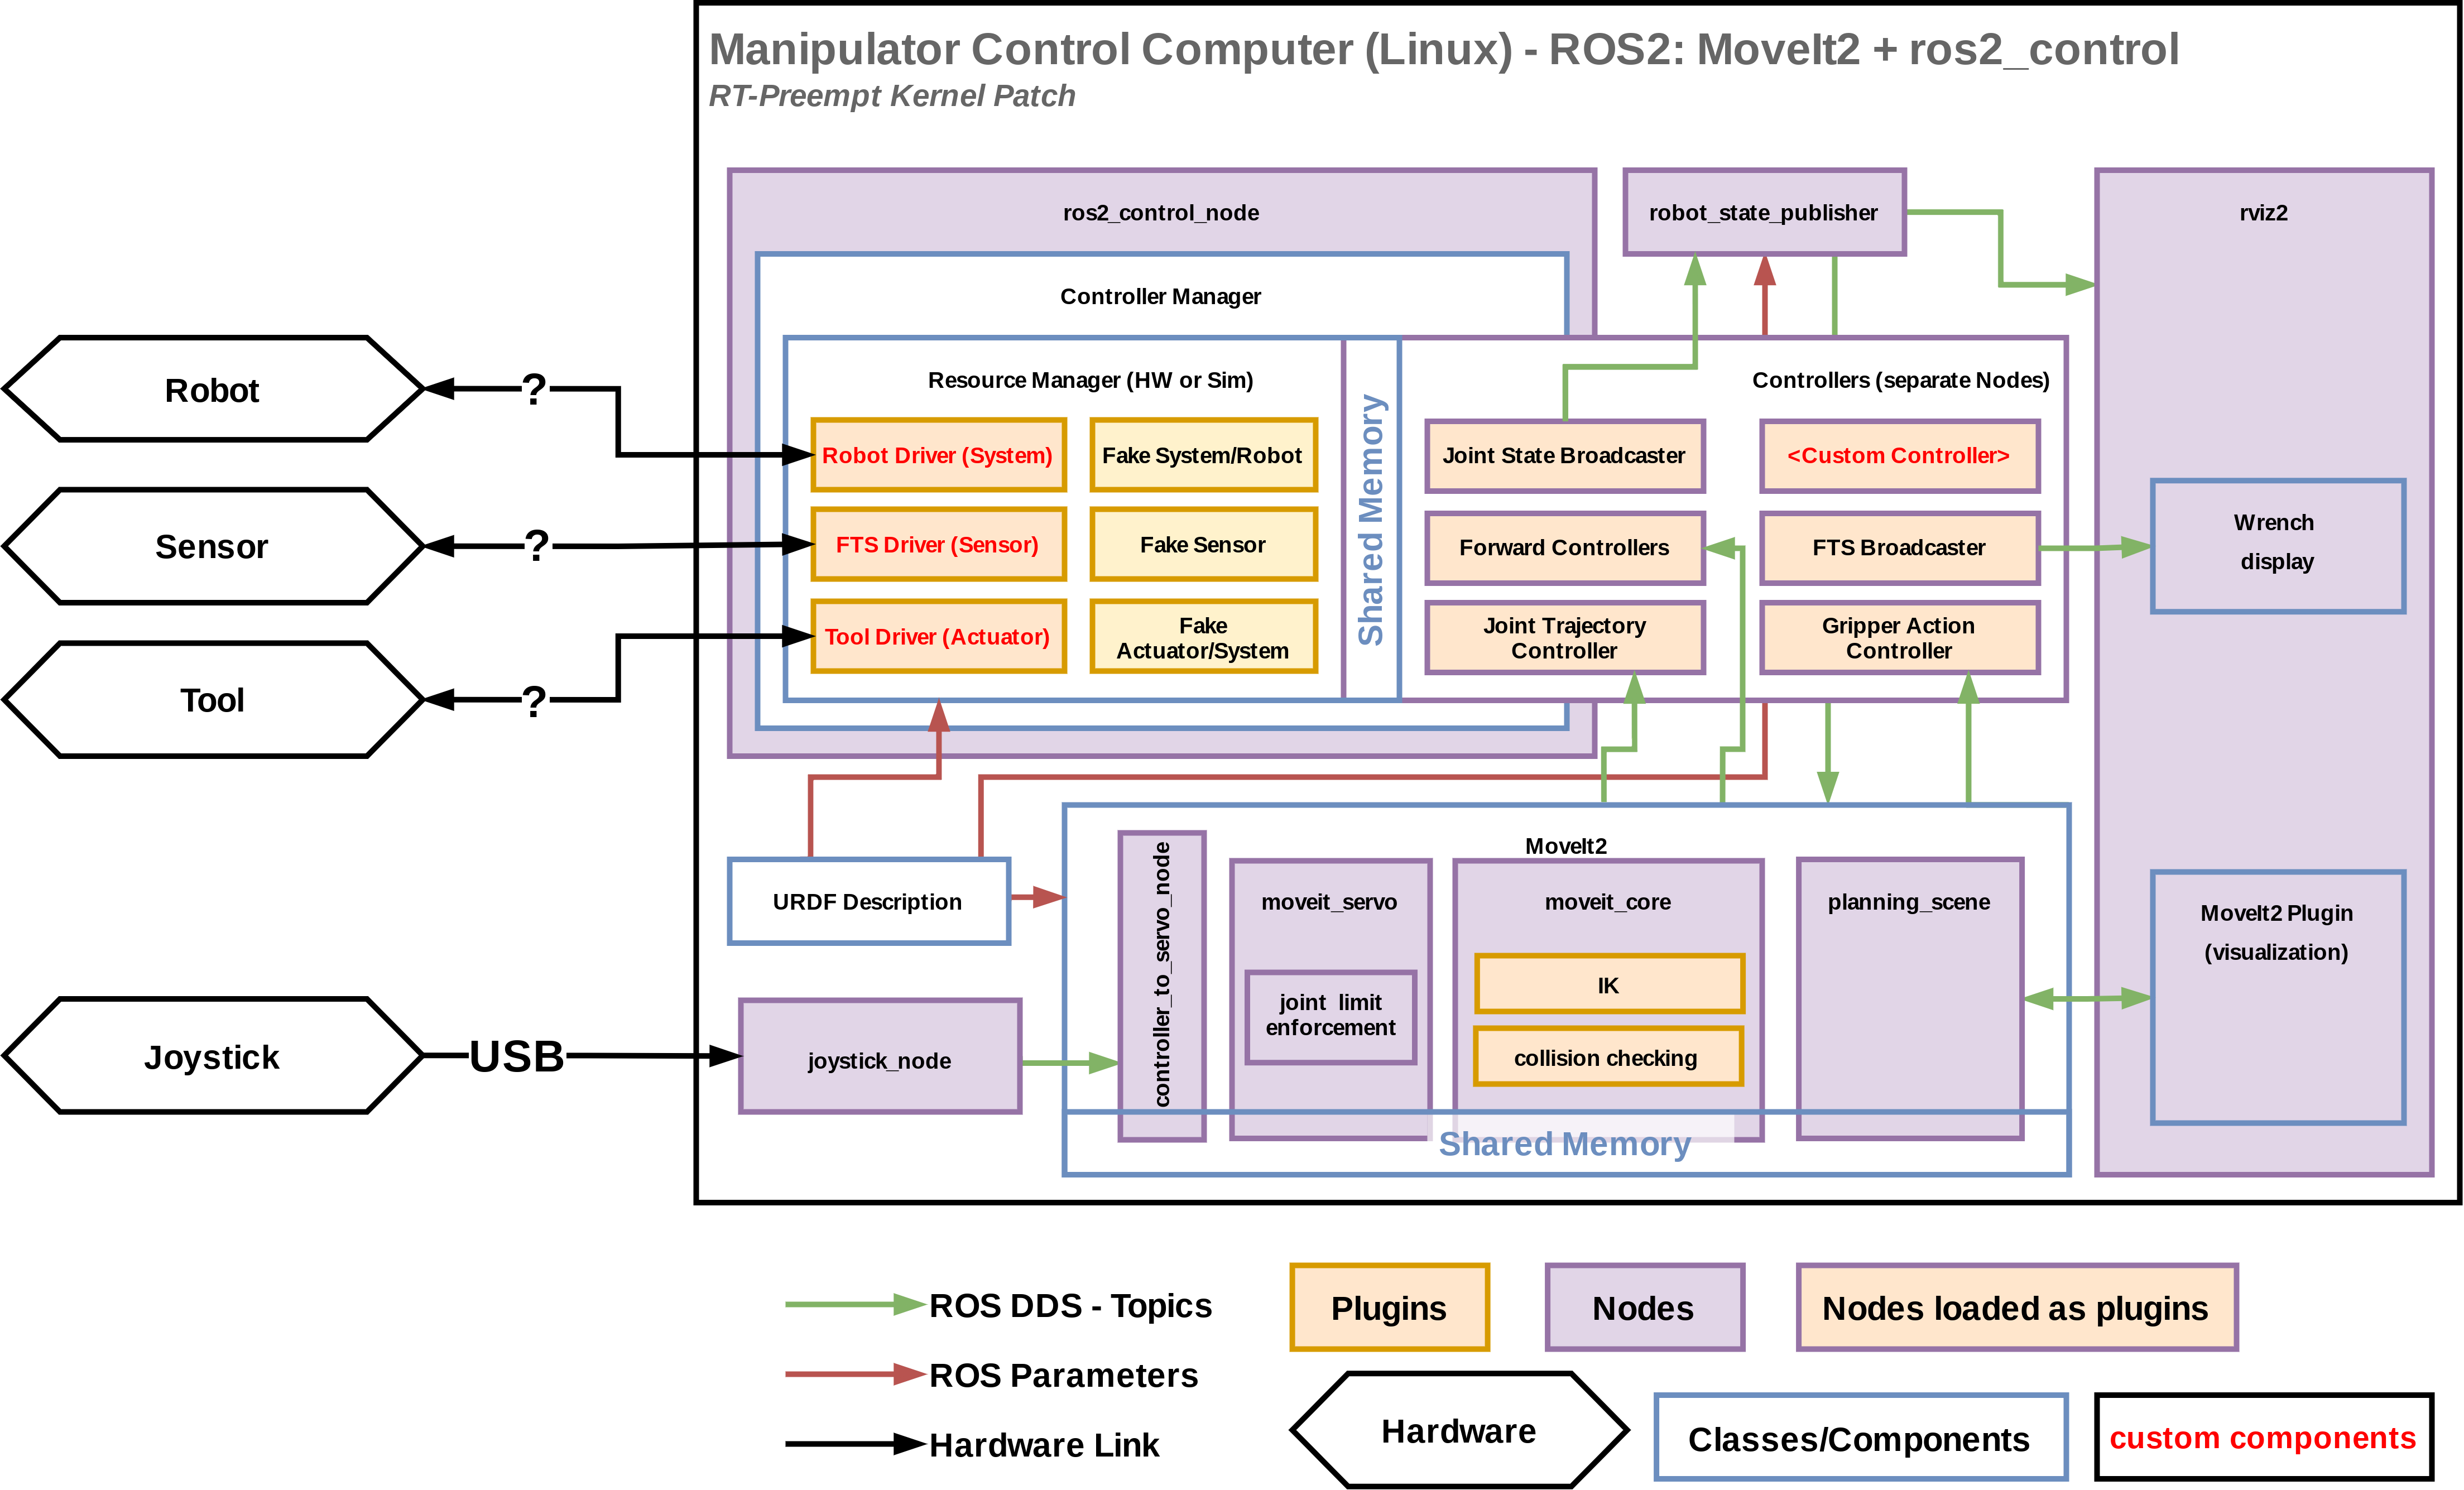
Resources — ROS2_Control: Jazzy Oct 2025 documentation

Resources — ROS2_Control: Jazzy Sep 2026 documentation

Resources — ROS2_Control: Jazzy Oct 2025 documentation
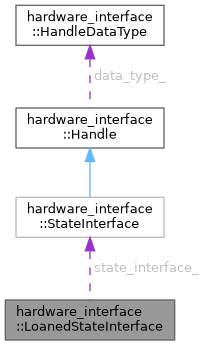
ros2_control - jazzy: hardware_interface::LoanedStateInterface Class ...

Resources — ROS2_Control: Jazzy Oct 2025 documentation

Resources — ROS2_Control: Jazzy Oct 2025 documentation

Resources — ROS2_Control: Jazzy Oct 2025 documentation
ros2_control - jazzy: ros2_control/hardware_interface Directory Reference

ROS2 Jazzy ros2_control controllers implementation and simulation in ...
Advertisement Space (336x280)

Disciplined ROS2 Jazzy C++ Control of Mobile Robot Tutorial - Embed ...

Resources — ROS2_Control: Jazzy Oct 2025 documentation
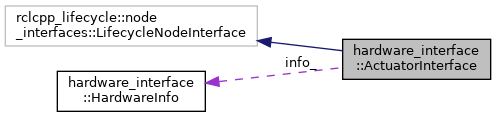
ros2_control - rolling: hardware_interface::ActuatorInterface Class ...

ROS2 Jazzy Tutorial: ros2_control library tutorial - Build and run ros2 ...
ros2_control - jazzy: ros2_control/ros2_control Directory Reference
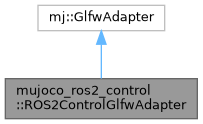
ros2_control - jazzy: mujoco_ros2_control::ROS2ControlGlfwAdapter Class ...