
Roscontrolboilerplate Testtrajectorycpp File Reference

ros_control_boilerplate: test_trajectory.cpp File Reference

ros_control_boilerplate: test_trajectory.cpp File Reference

ros_control_boilerplate: controller_to_csv_main.cpp File Reference
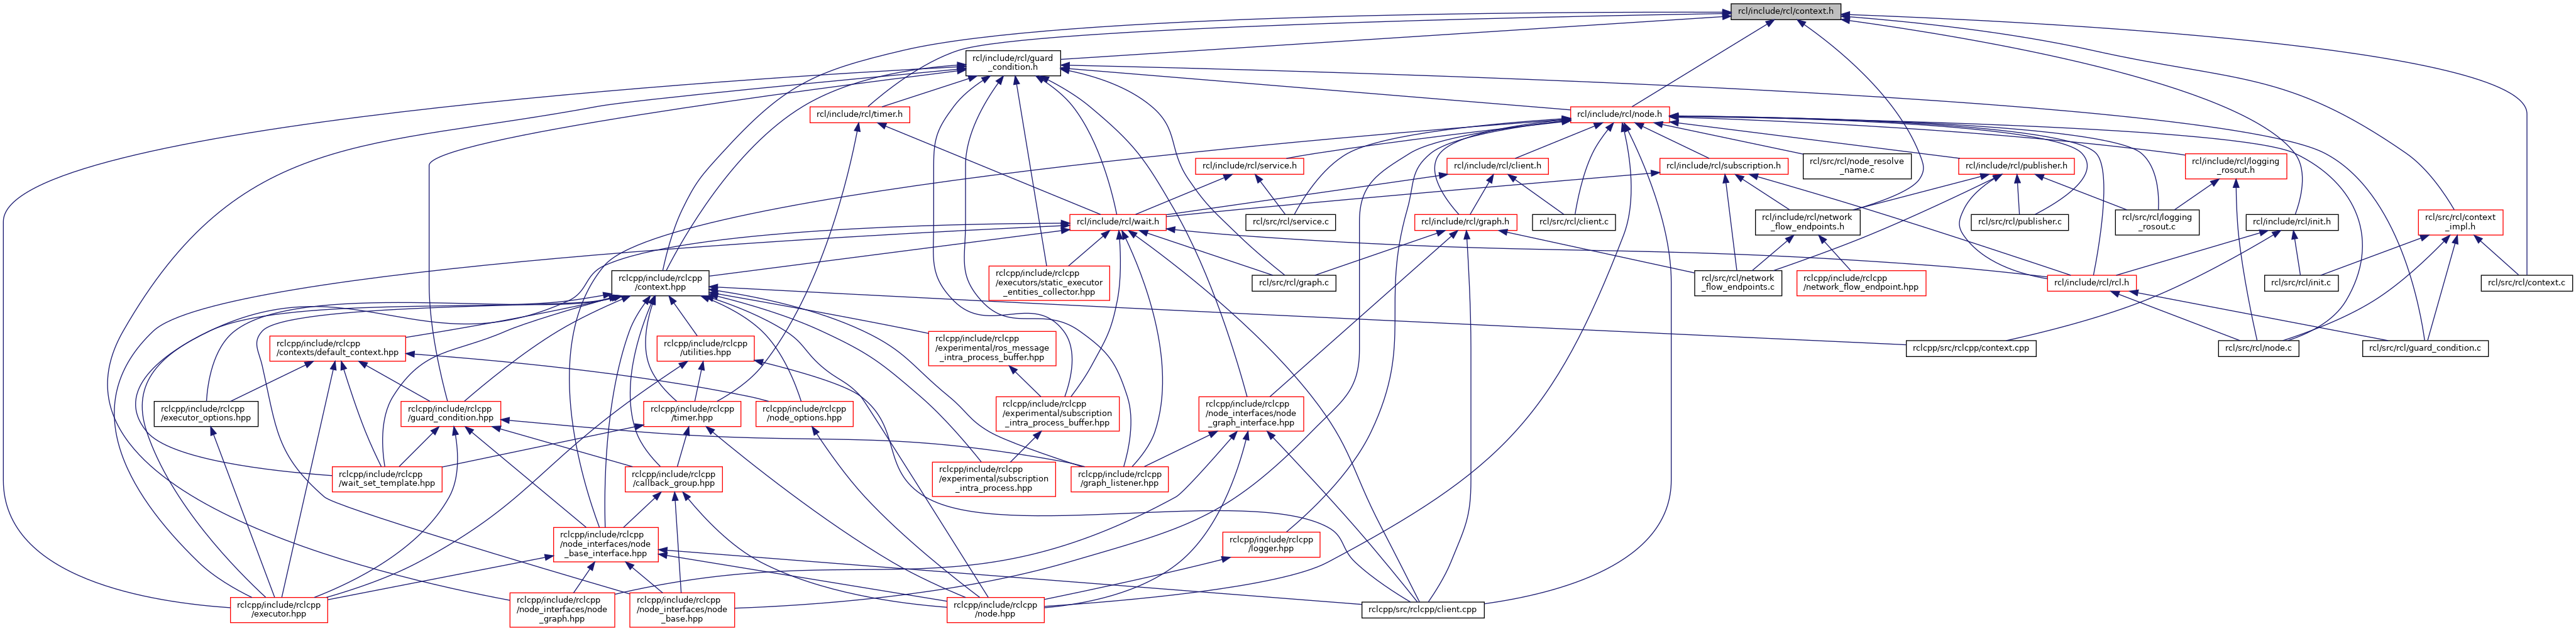
ROS 2 rclcpp + rcl - humble: rcl/include/rcl/context.h File Reference

trajectory_tracker: trajectory_tracker.cpp File Reference

velodyne_pointcloud: test_calibration.cpp File Reference

ros_opcua_impl_freeopcua: test_dynamic_addon_factory.cpp File Reference

psen_scan: integrationtest_ros_parameter_handler.cpp File Reference

rosmon_core: ros_interface.cpp File Reference

cob_trajectory_controller: TimeStamp.cpp File Reference
Advertisement Space (300x250)

jsk_perception: camshiftdemo.cpp File Reference

exotica_core_task_maps: test_maps.cpp File Reference

test_roscpp: parameter_validation.cpp File Reference

gtsam: testTranslationFactor.cpp File Reference

gtsam: testDiscreteConditional.cpp File Reference
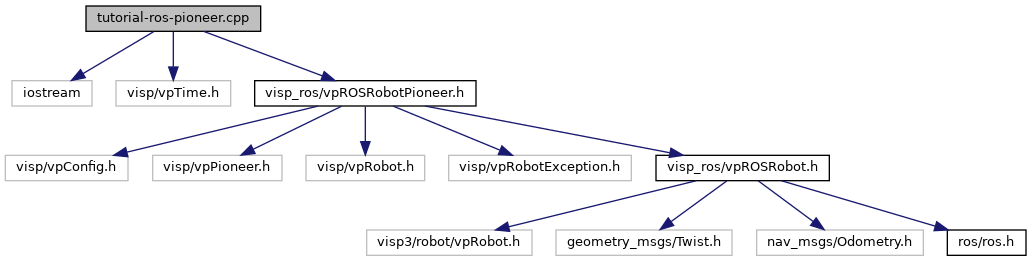
visp_ros: tutorial-ros-pioneer.cpp File Reference

gtsam: testBasisFactors.cpp File Reference

test_tf2: test_tf2_bullet.cpp File Reference

rviz_visual_tools: rvt_test.cpp File Reference
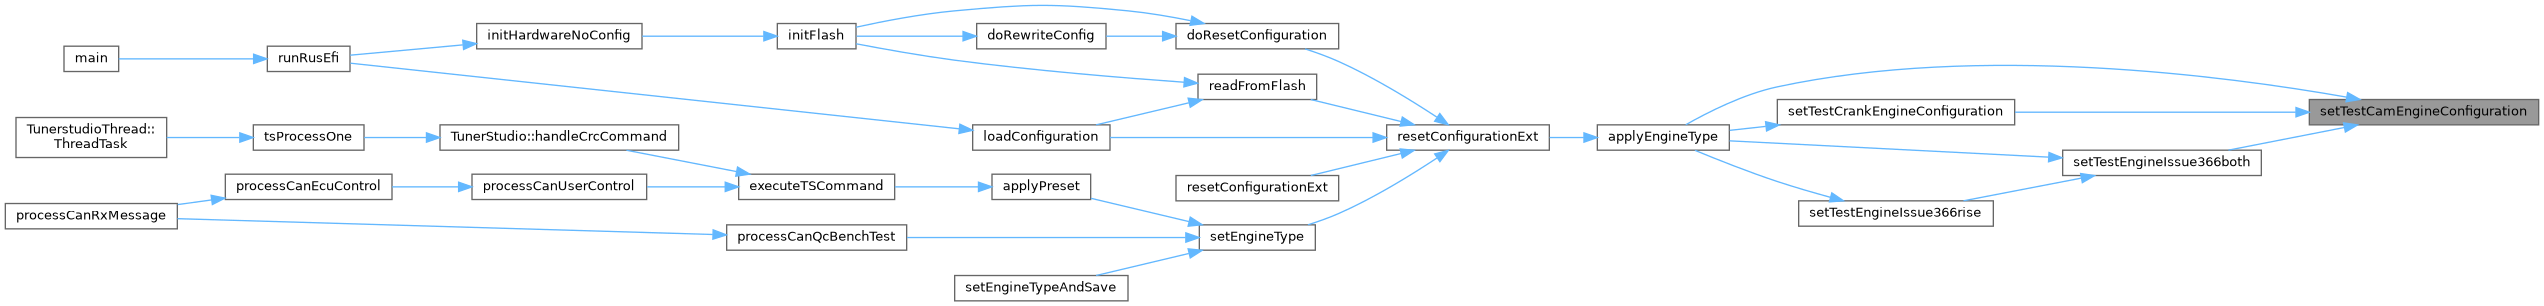
rusEFI: config/engines/test_engine.cpp File Reference
Advertisement Space (336x280)

moveit2: RobotTrajectoryTestFixture Class Reference
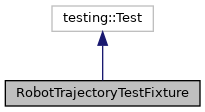
moveit2: RobotTrajectoryTestFixture Class Reference
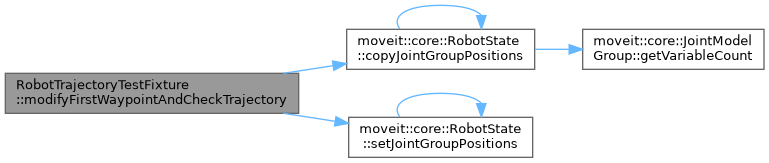
moveit2: RobotTrajectoryTestFixture Class Reference
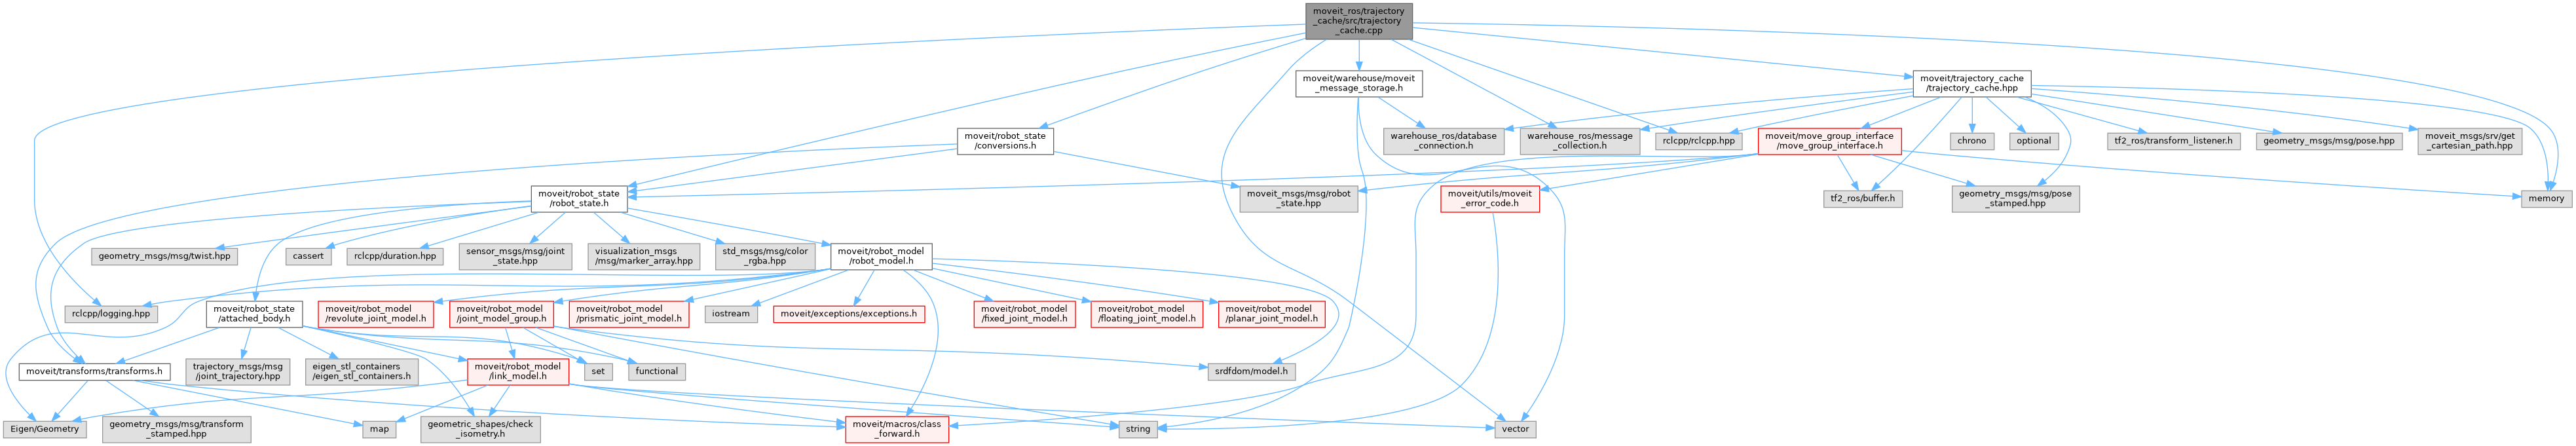
moveit2: moveit_ros/trajectory_cache/src/trajectory_cache.cpp File ...

Ros2 launch moveit2_scripts test_trajectory.launch.py launch file not ...
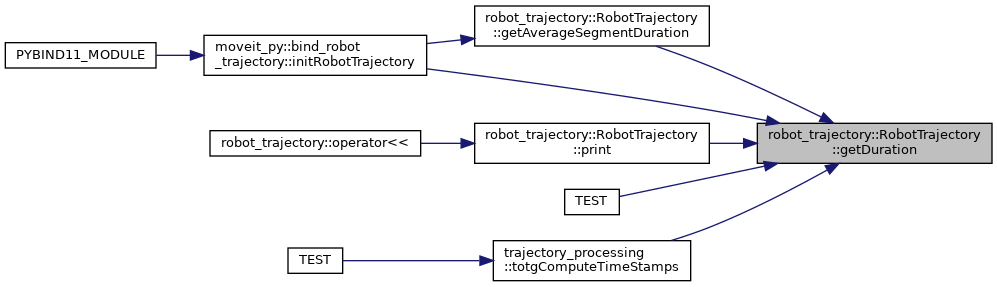
moveit2: robot_trajectory::RobotTrajectory Class Reference
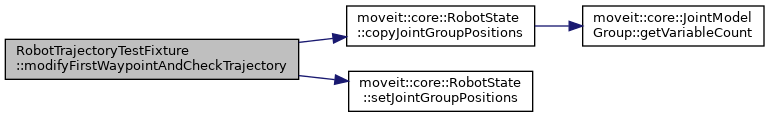
moveit2: RobotTrajectoryTestFixture Class Reference
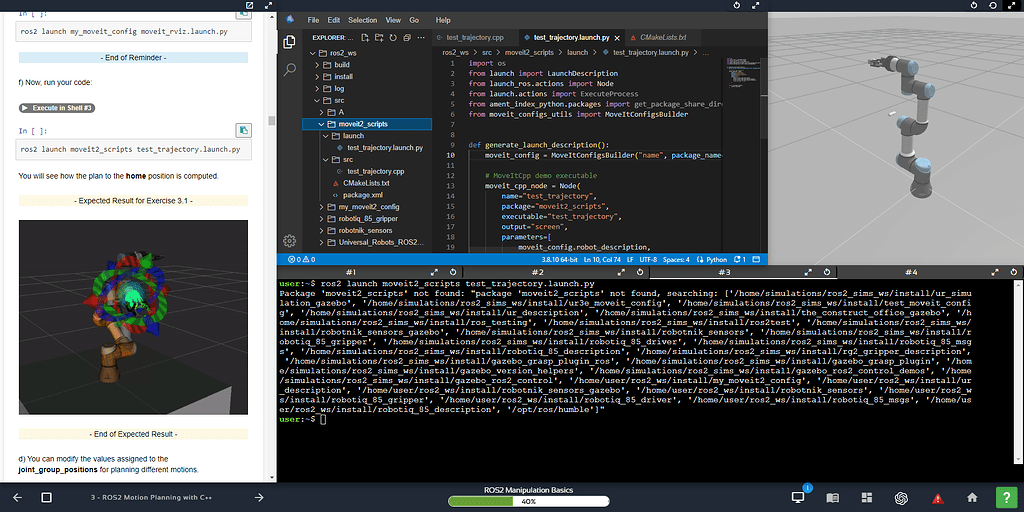
Ros2 launch moveit2_scripts test_trajectory.launch.py launch file not ...

rtt_ros_integration_sensor_msgs: ros_Range_transport_plugin.cpp File ...

moveit2: TrajectoryBlenderTransitionWindowTest Class Reference
Advertisement Space (336x280)
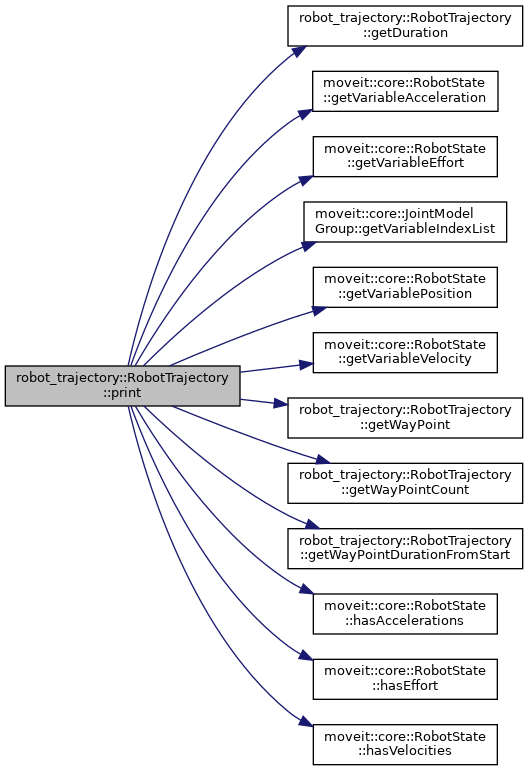
moveit2: robot_trajectory::RobotTrajectory Class Reference
moveit2: robot_trajectory::RobotTrajectory Class Reference
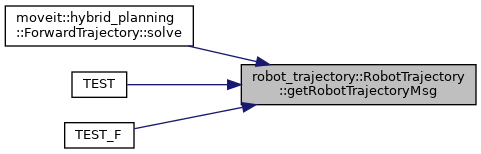
moveit2: robot_trajectory::RobotTrajectory Class Reference

Automated Generation and Deployment of ros2_control Plugin for ...
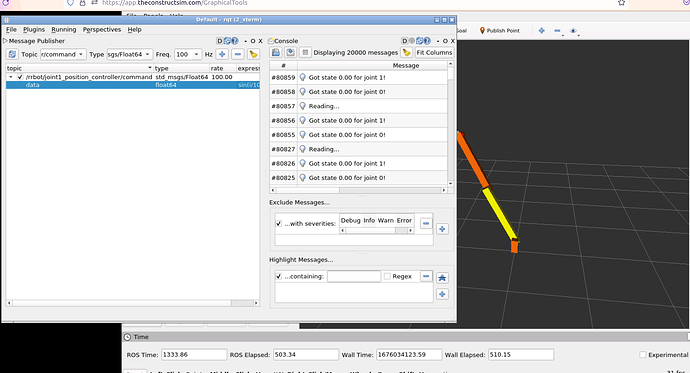
Test functionality of controller's output in hardware_interface - ROS ...

蓝桥ROS扩展笔记CppRobotics编译_modelpredictivetrajectorygenerator-CSDN博客