
Tuwcontrol Trajectorysimulatorcpp File Reference
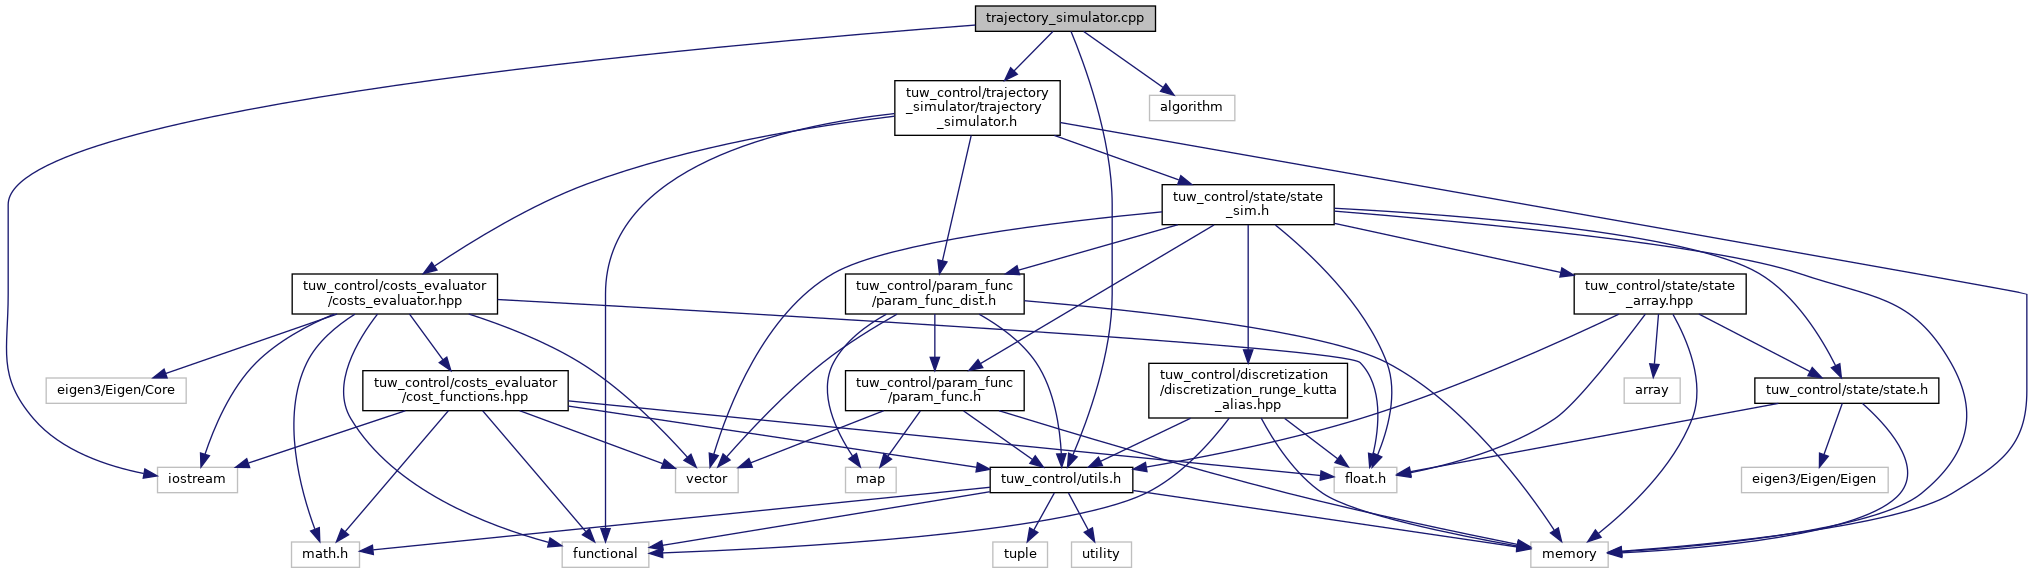
tuw_control: trajectory_simulator.cpp File Reference

tuw_control: trajectory_simulator.h File Reference

ros_control_boilerplate: test_trajectory.cpp File Reference

tuw_control: trajectory_simulator.h File Reference

trajectory_tracker: trajectory_tracker.cpp File Reference

khi_robot_control: main.cpp File Reference
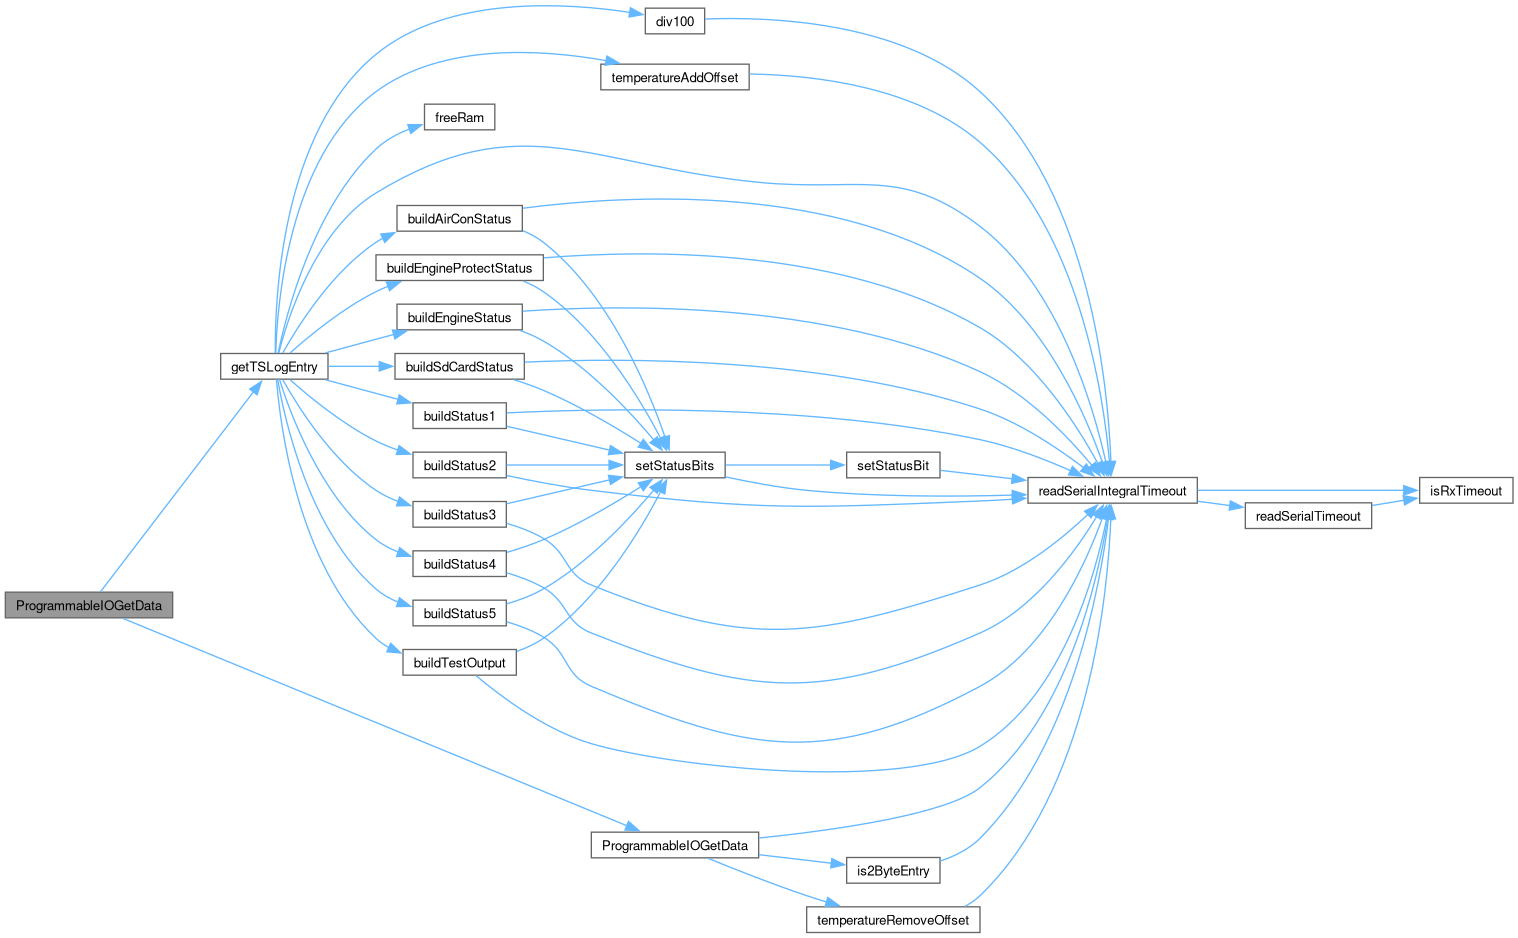
Speeduino: speeduino/programmableIOControl.cpp File Reference

cob_trajectory_controller: TimeStamp.cpp File Reference

ros_control_boilerplate: controller_to_csv_main.cpp File Reference
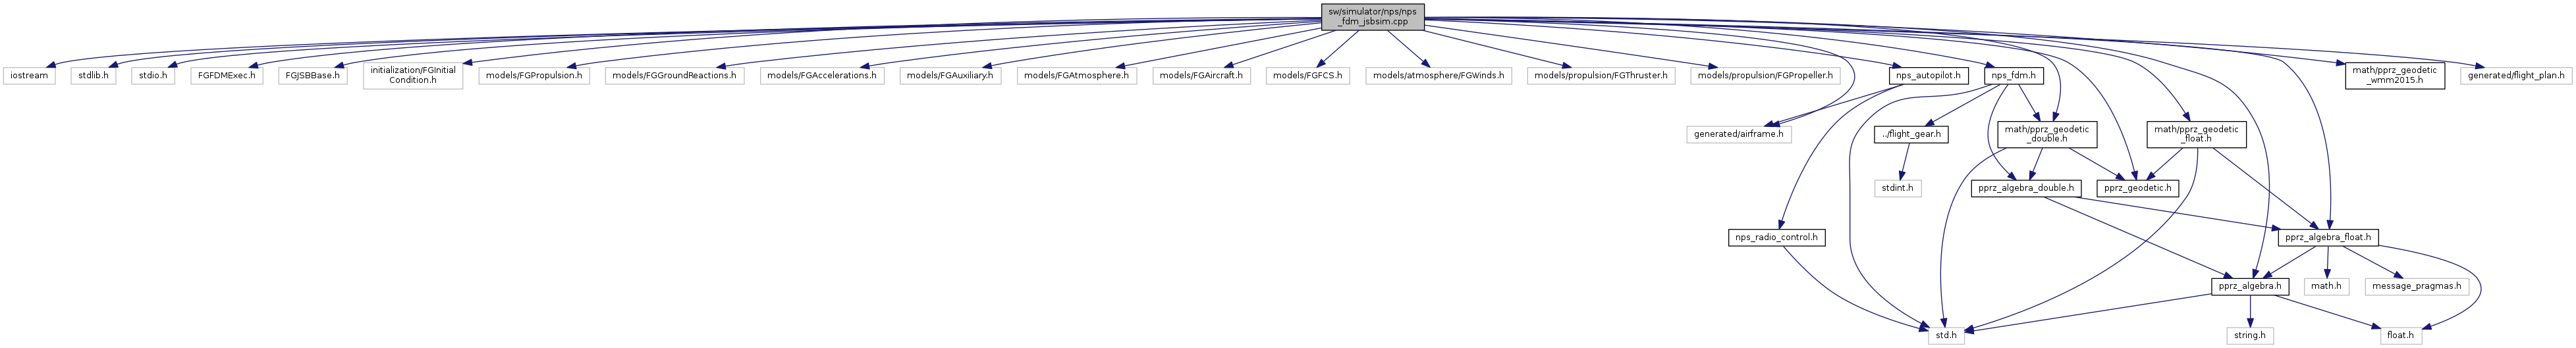
Paparazzi UAS: sw/simulator/nps/nps_fdm_jsbsim.cpp File Reference
Advertisement Space (300x250)
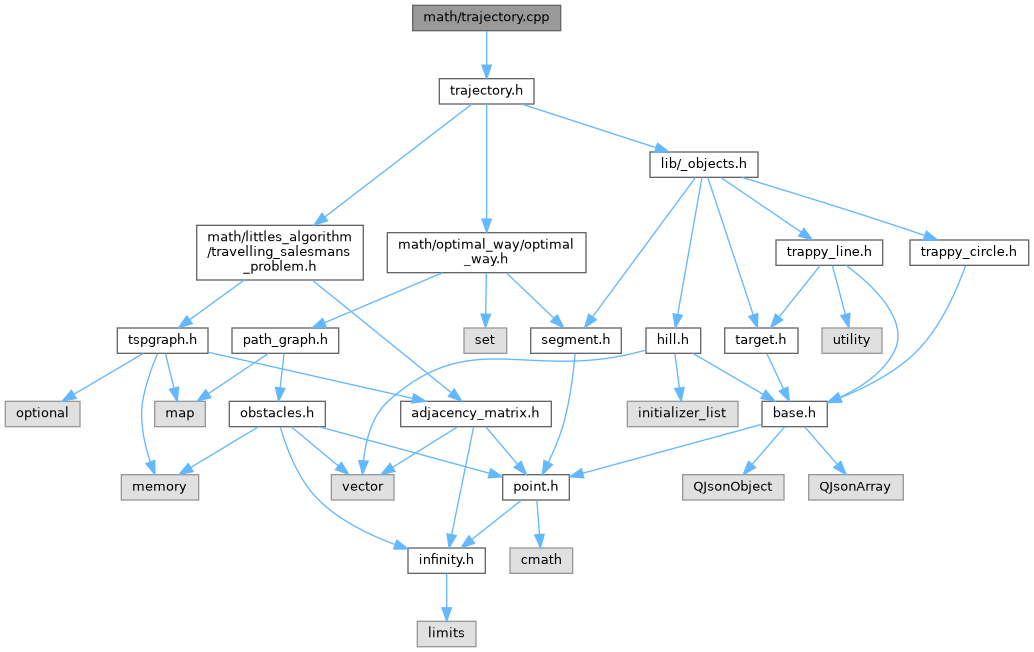
Locus No Pilotus: math/trajectory.cpp File Reference

industrial_trajectory_filters: uniform_sample_filter.cpp File Reference
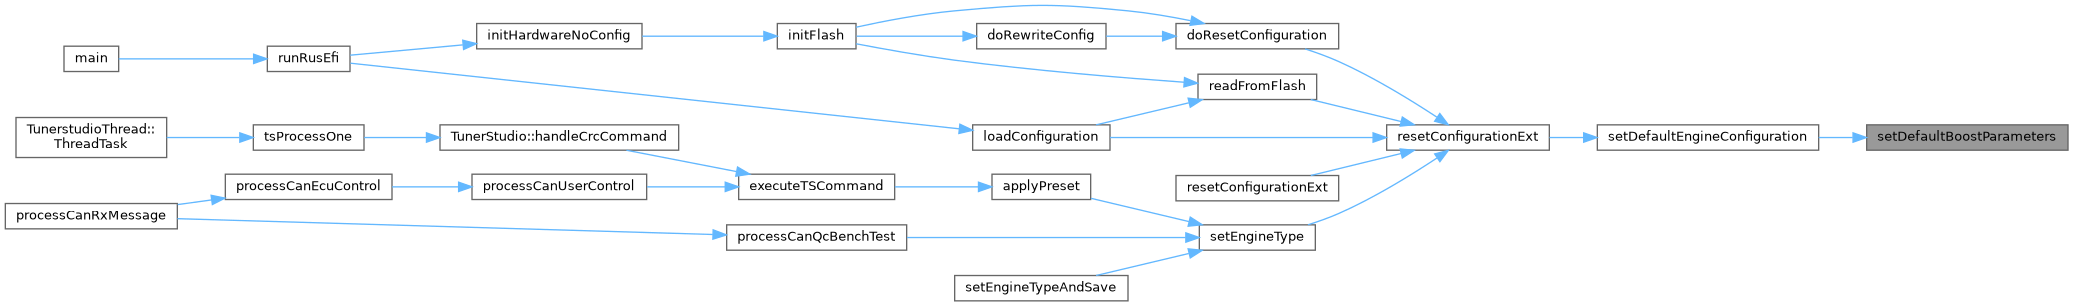
rusEFI: controllers/actuators/boost_control.cpp File Reference

ros_control_boilerplate: sim_hw_main.cpp File Reference
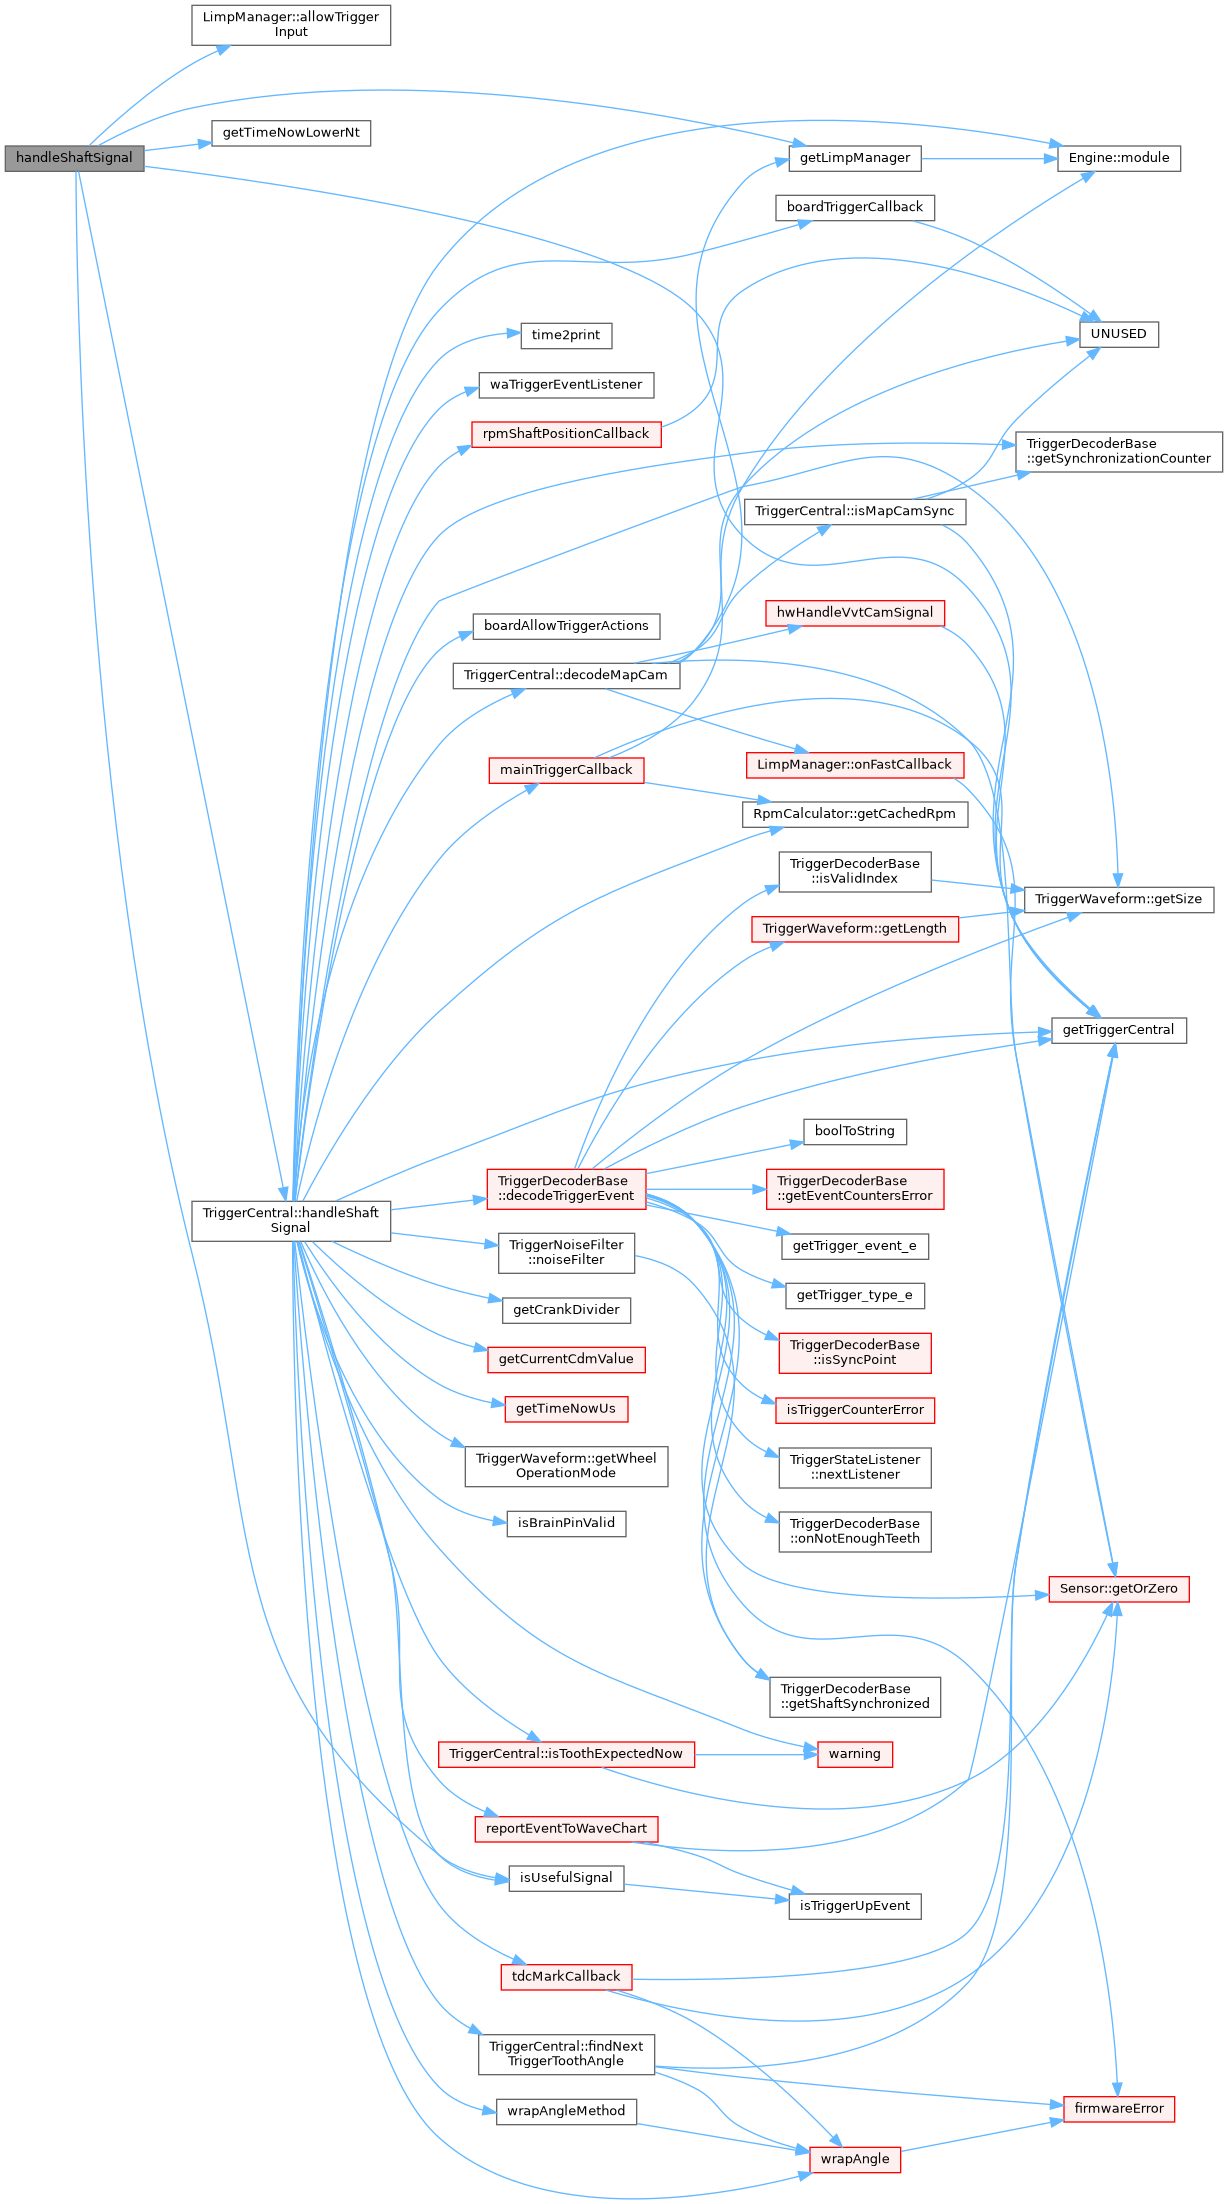
rusEFI: controllers/trigger/trigger_central.cpp File Reference

xaifBooster: BasicControlFlowGraph.cpp File Reference
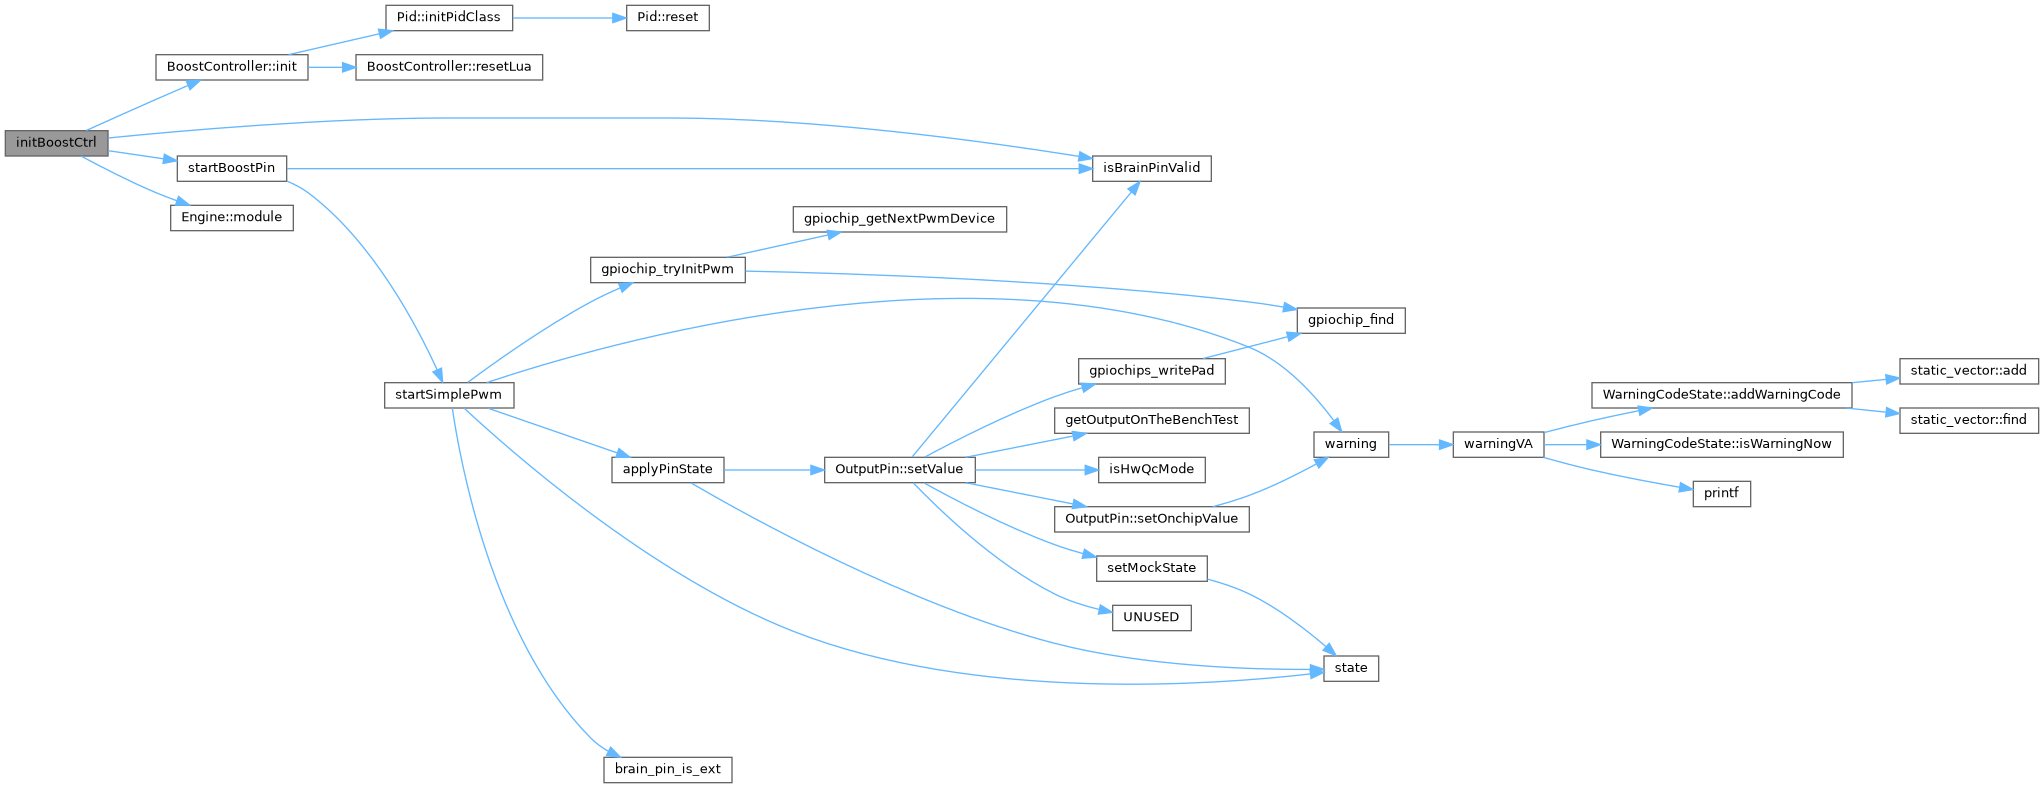
rusEFI: controllers/actuators/boost_control.cpp File Reference

OpenSim: Vector3.cpp File Reference

OpenSim: Polyhedron.cpp File Reference
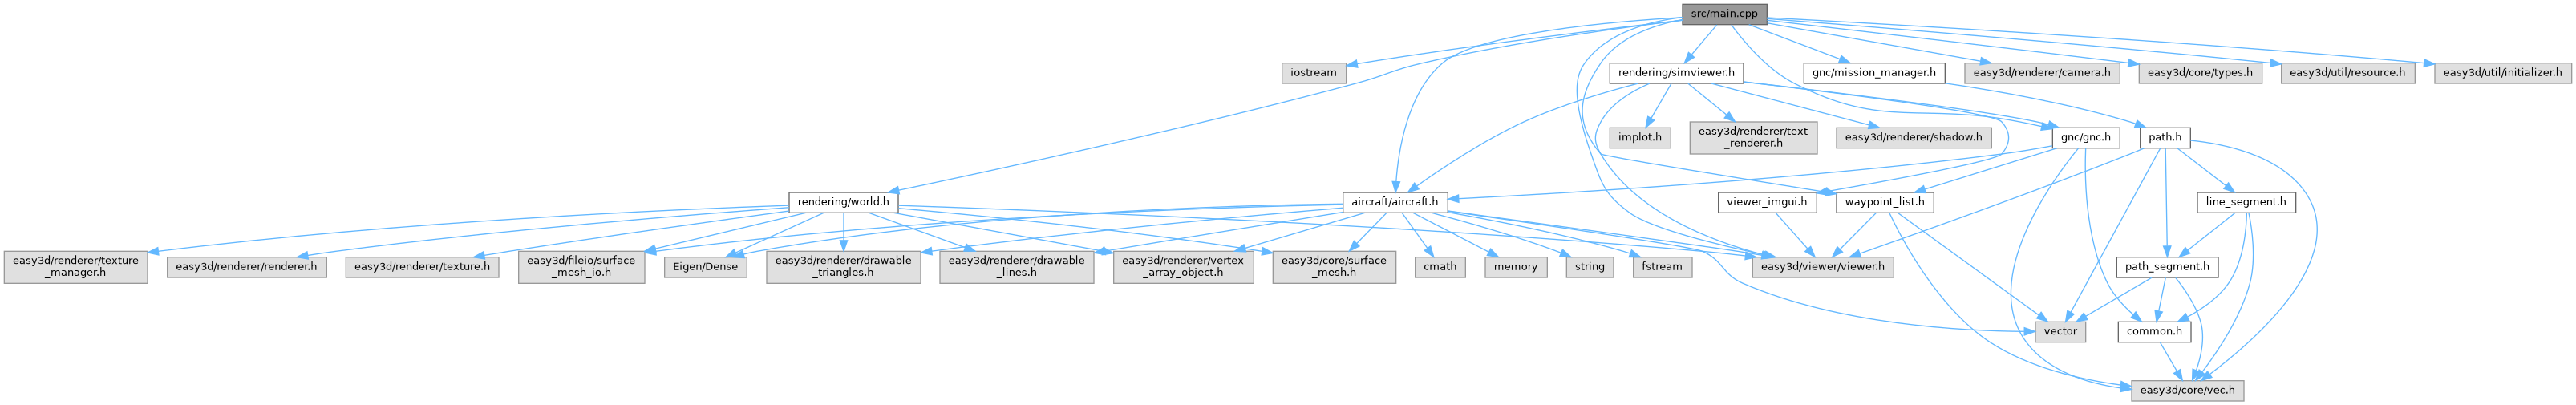
UAV Simulator: src/main.cpp File Reference
Advertisement Space (336x280)
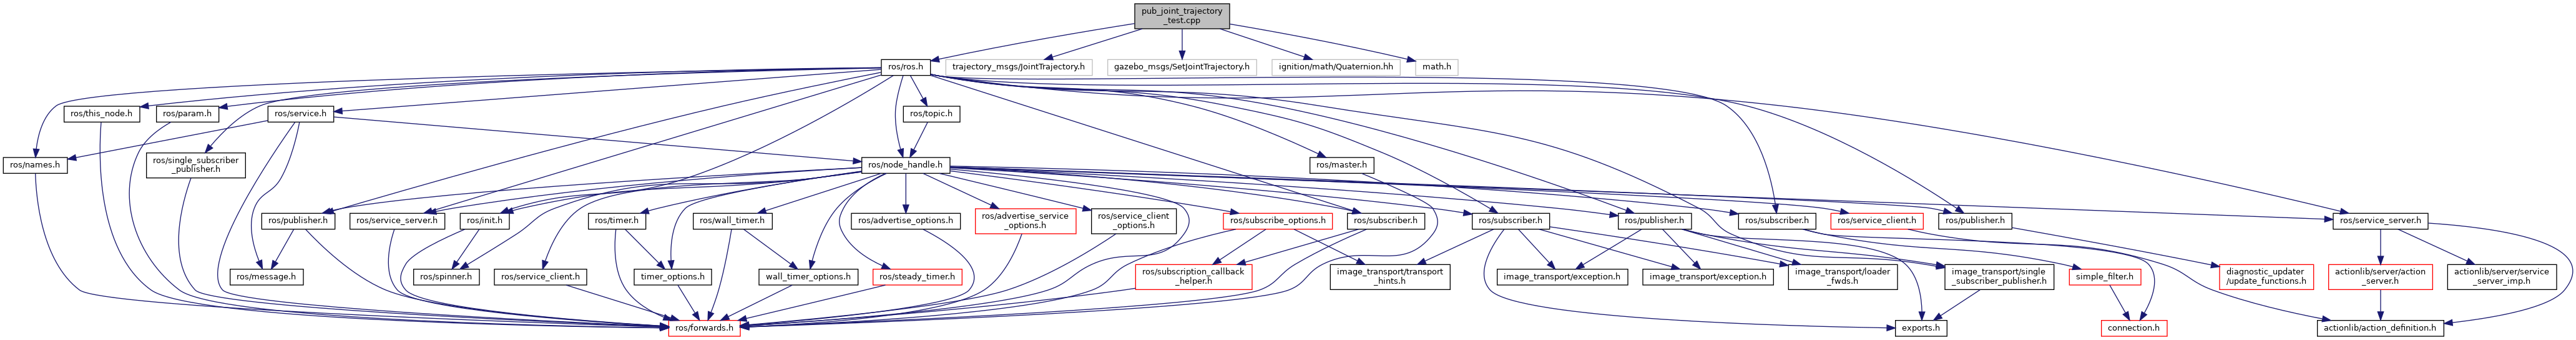
gazebo_plugins: pub_joint_trajectory_test.cpp File Reference
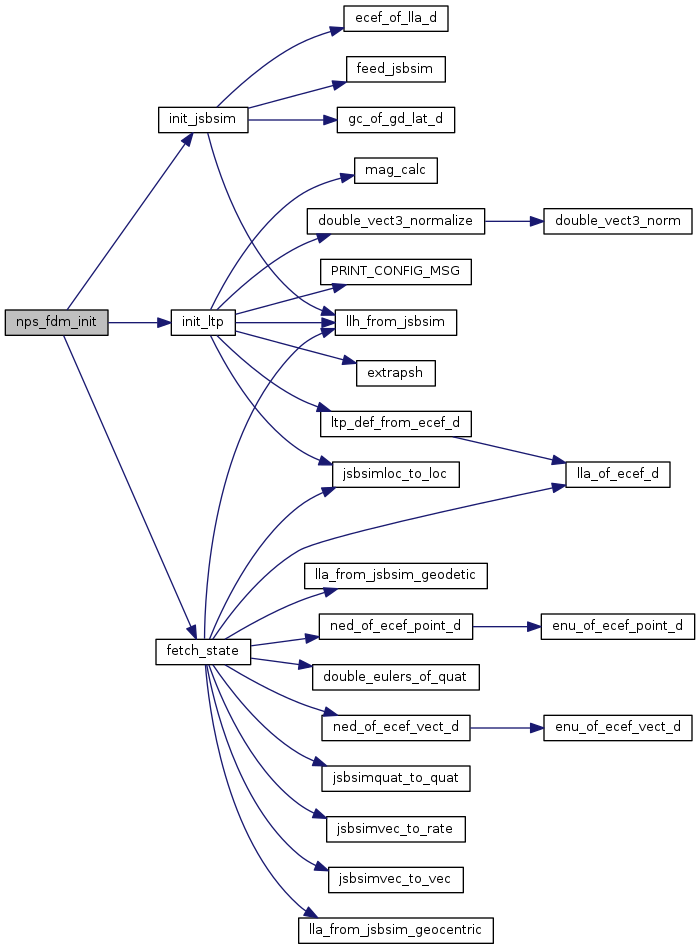
Paparazzi UAS: sw/simulator/nps/nps_fdm_jsbsim.cpp File Reference
2D trajectory and joystick reference during simulation. | Download ...
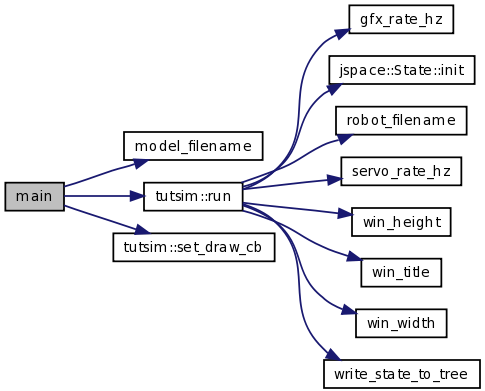
Stanford Whole-Body Control Framework: tutorials/tut06_eepos.cpp File ...
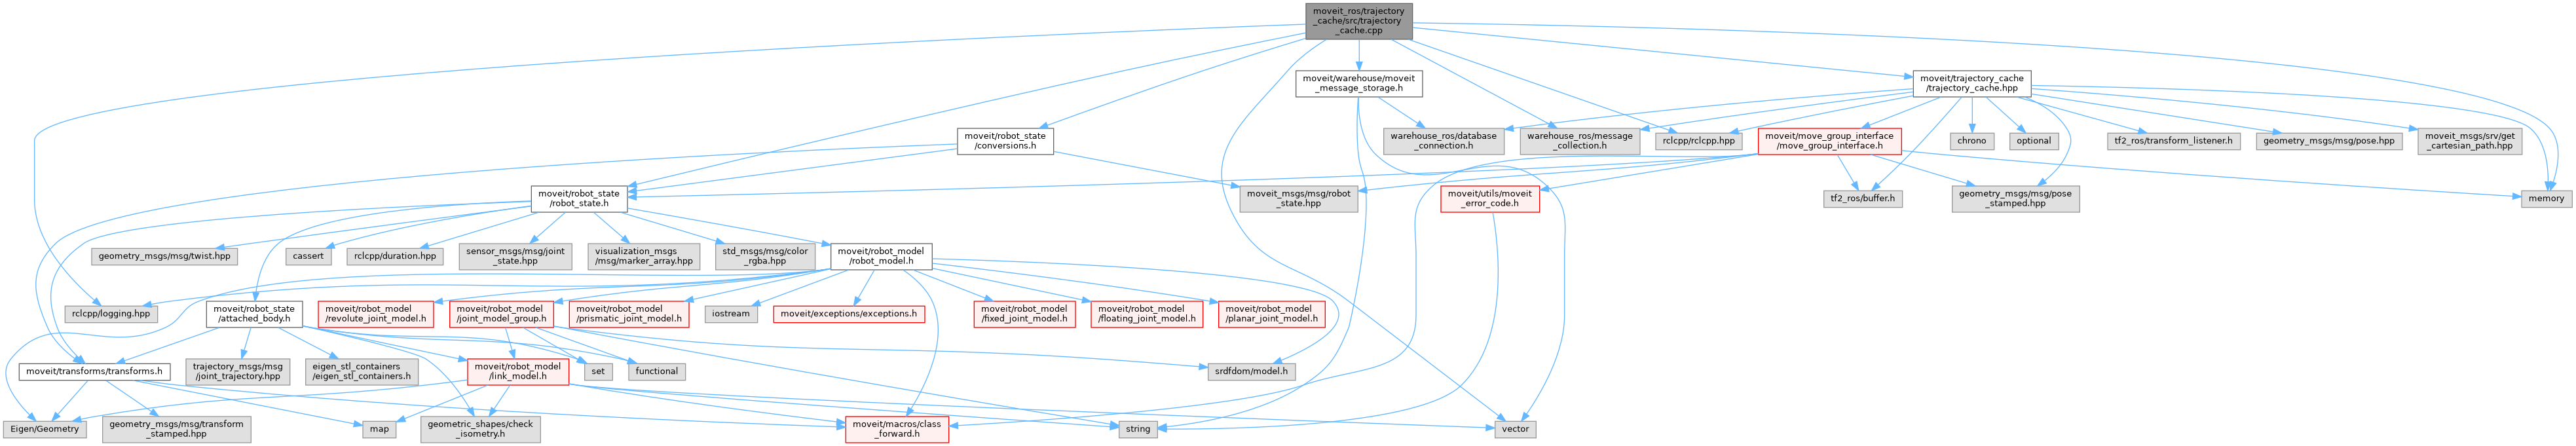
moveit2: moveit_ros/trajectory_cache/src/trajectory_cache.cpp File ...
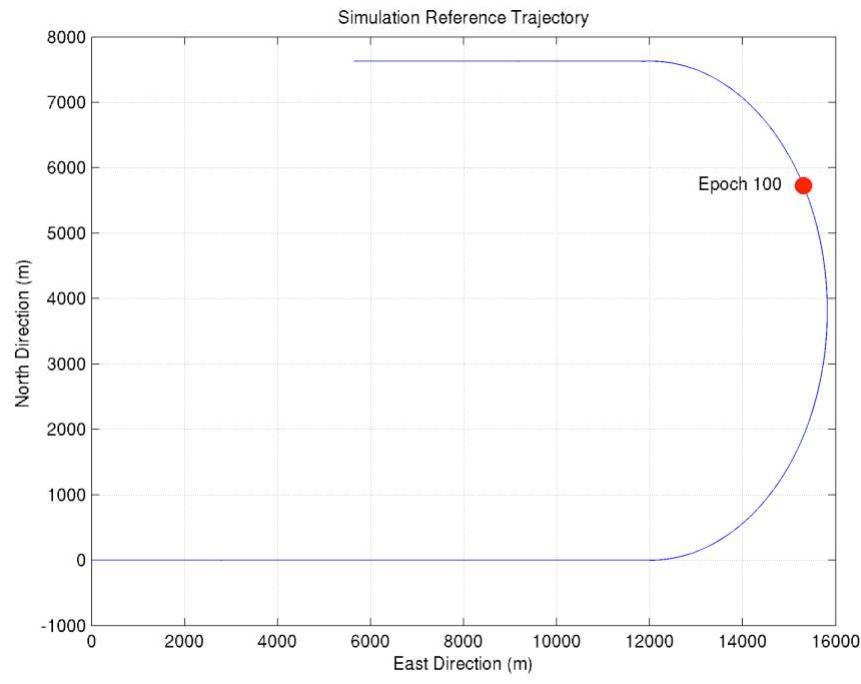
3d simulation reference trajectory the reference
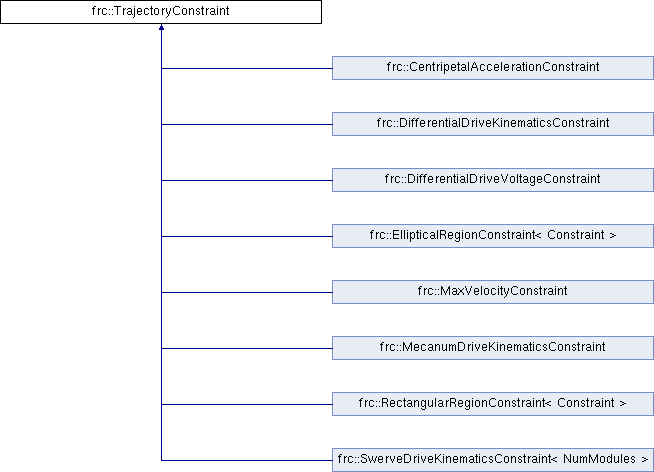
WPILibC++: frc::TrajectoryConstraint Class Reference

Reference Trajectory Optimization Simulation Result | Download ...

Stanford Whole-Body Control Framework: tutorials/tut06_eepos.cpp File ...

(PDF) Simultaneous optimization of control gains and reference filter ...
Advertisement Space (336x280)

Reference trajectory used in simulation. | Download Scientific Diagram

Stanford Whole-Body Control Framework: tutorials/tut06_eepos.cpp File ...

PX4 Firmware: src/modules/simulator Directory Reference
Resulting UAV trajectory by applying the constrained MPC control with ...

7: The trajectory simulator. Circled arrows represent control points ...
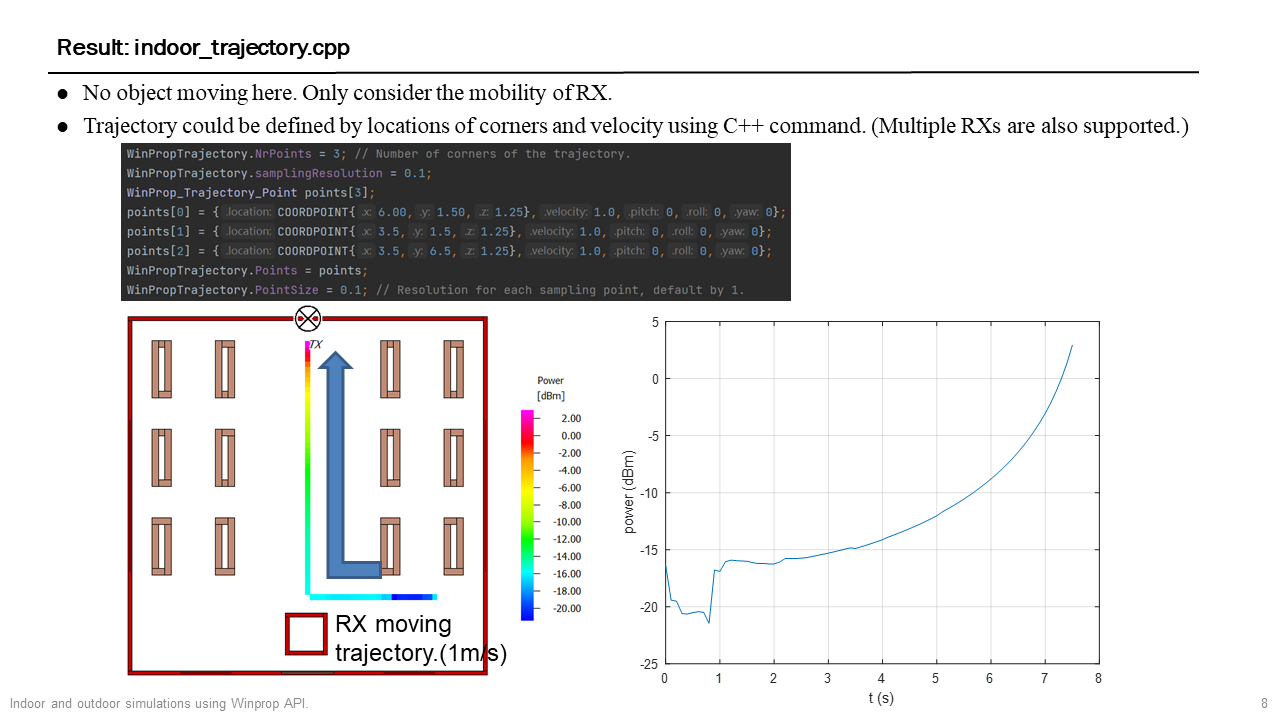
testWinprop | Indoor and outdoor (urban) channel simulations using ...