
Rospythonpythonros Csdn

ros学习(3) 话题通信基本操作(Python)_ros服务通信 python-CSDN博客

傻瓜教程——ROS运行hello world(python版)_ros noetic python 的cmakelist-CSDN博客

ROS学习第七节——话题通信Python实现_基于python的ros学习-CSDN博客

ROS实践04 发布方实现Python_ros 发布 python-CSDN博客
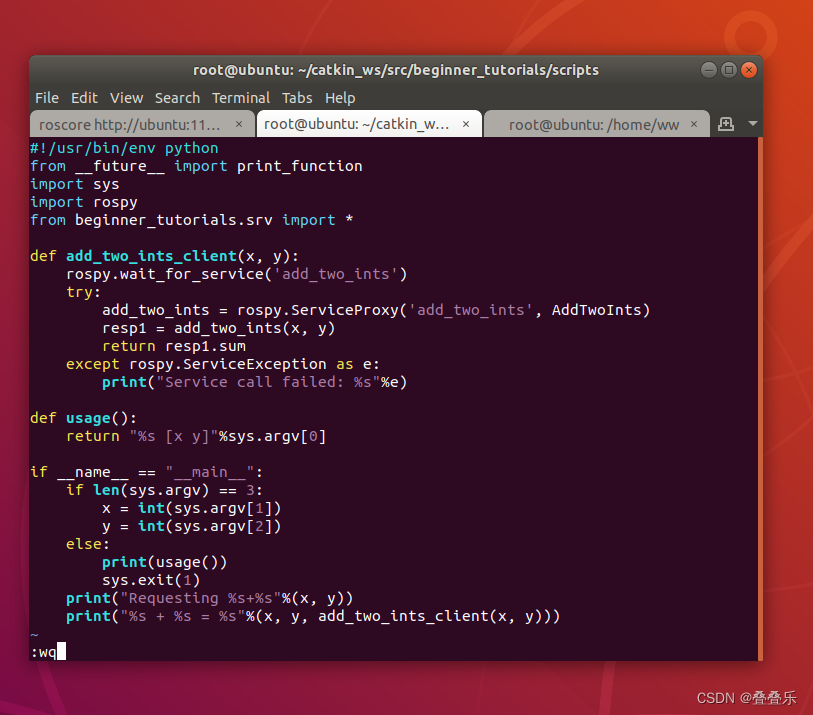
编写 ROS 服务节点 Service 和 Client(python/C++)(六)_ros python service-CSDN博客
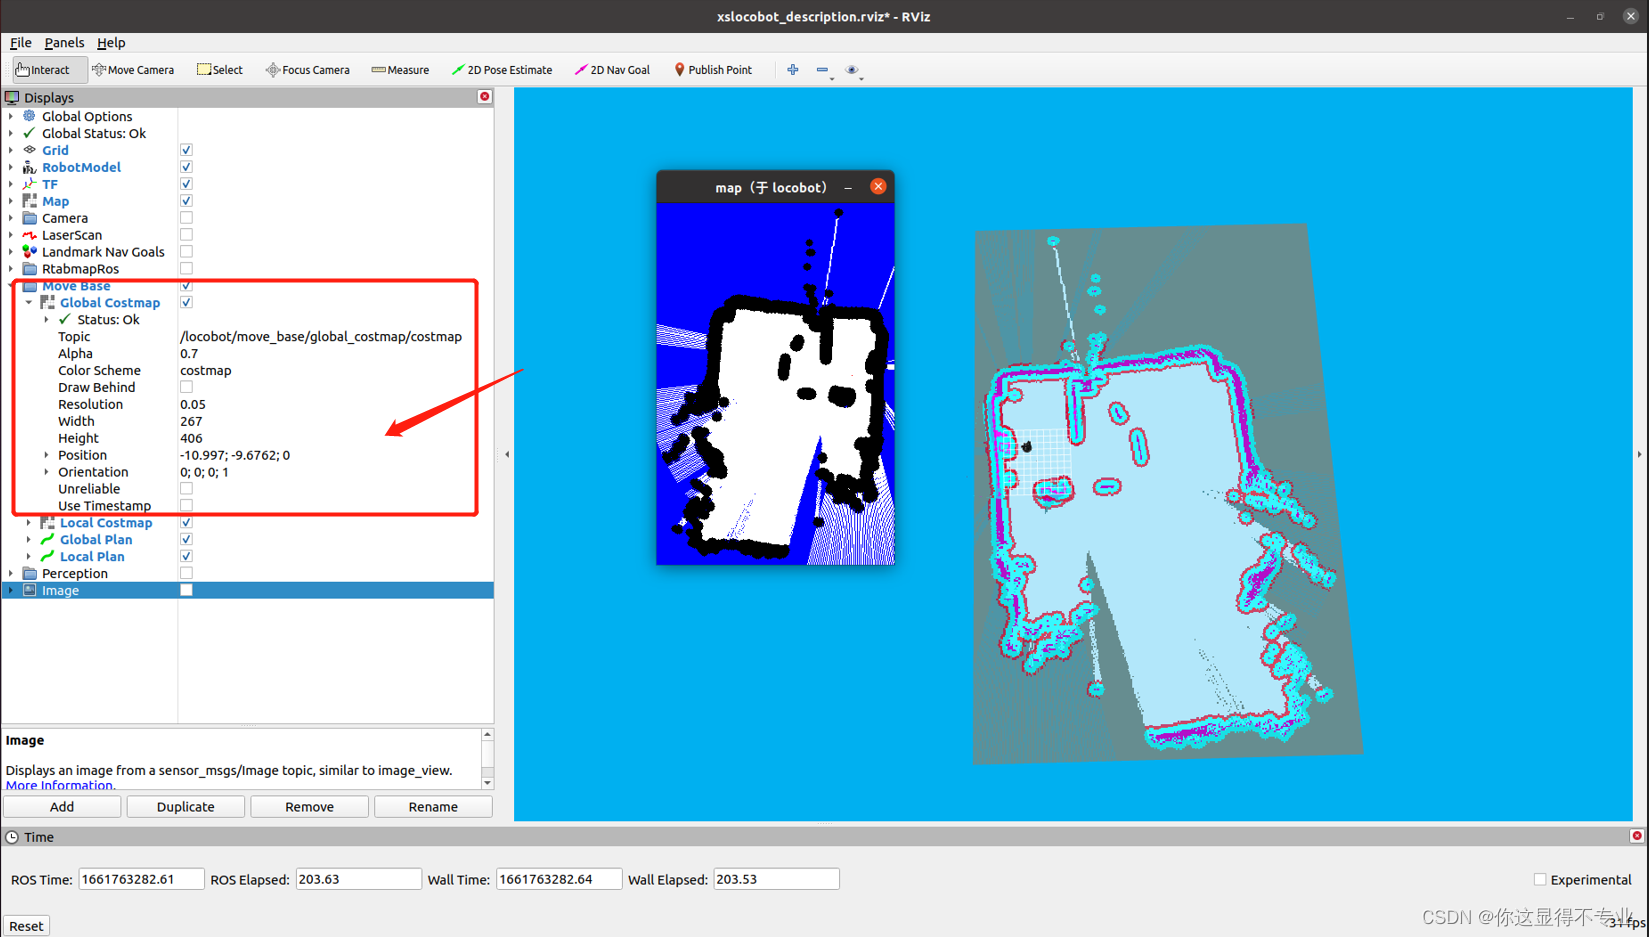
【ROS】python rospy定义一个节点实现CostMap的订阅并用Opencv作图_ros 功能包python订阅地图话题-CSDN博客
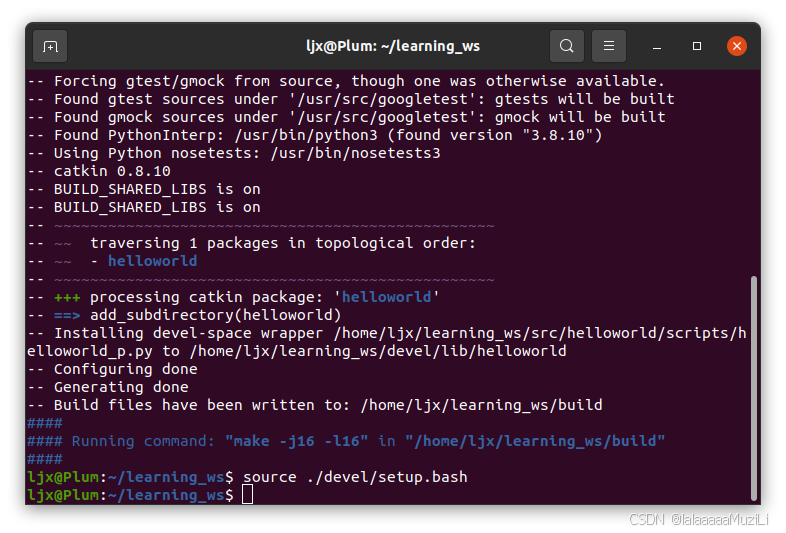
ROS学习笔记(2)——ROS工作空间下使用Python编程_ros python教程-CSDN博客
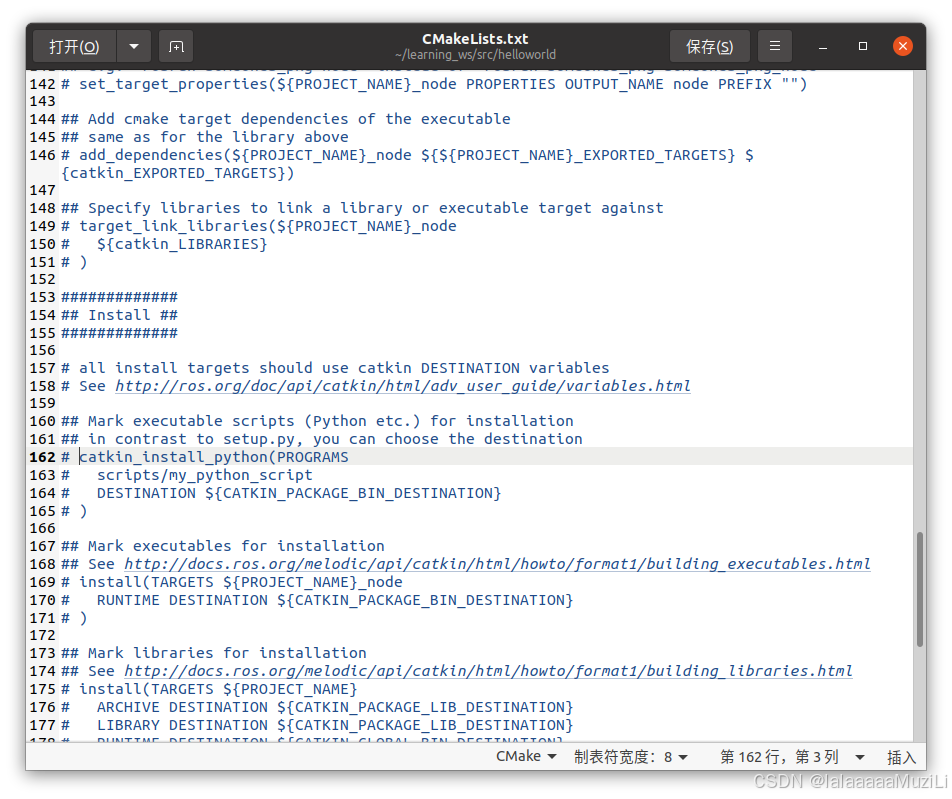
ROS学习笔记(2)——ROS工作空间下使用Python编程_ros python教程-CSDN博客

ROS服务端(Server)和客户端(Client)的python编程实现(保姆级教程)_ros 服务 python-CSDN博客
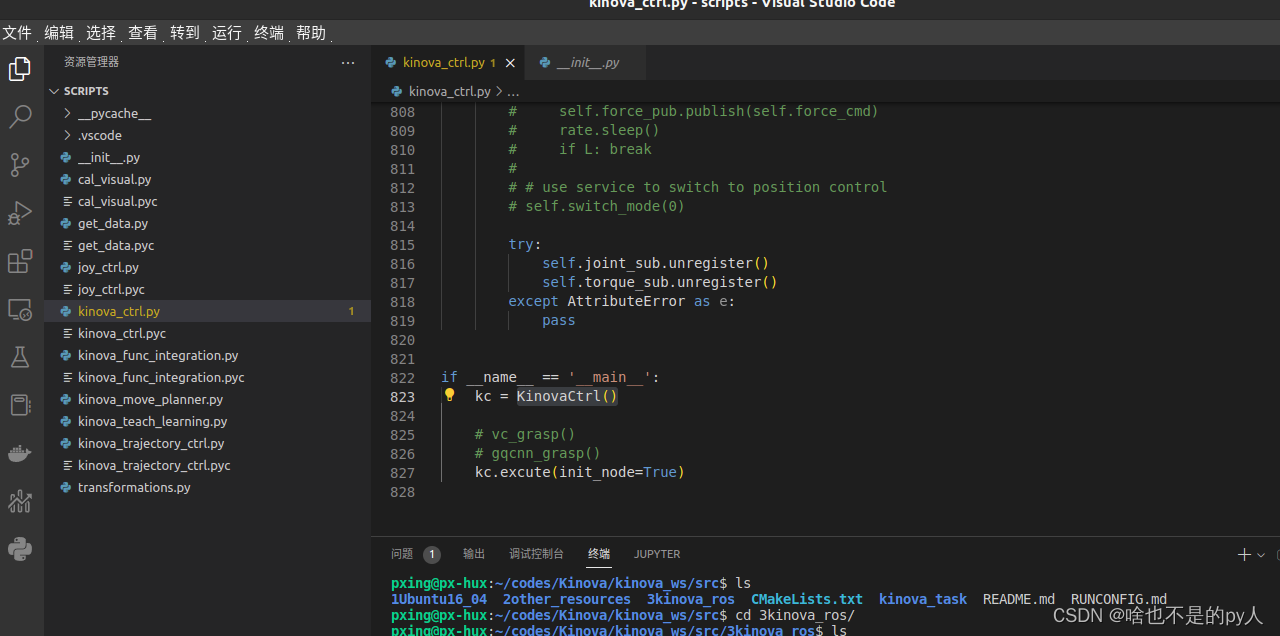
Python 导入并使用其他目录下的ROS文件_ros中使用python导入包-CSDN博客
Advertisement Space (300x250)
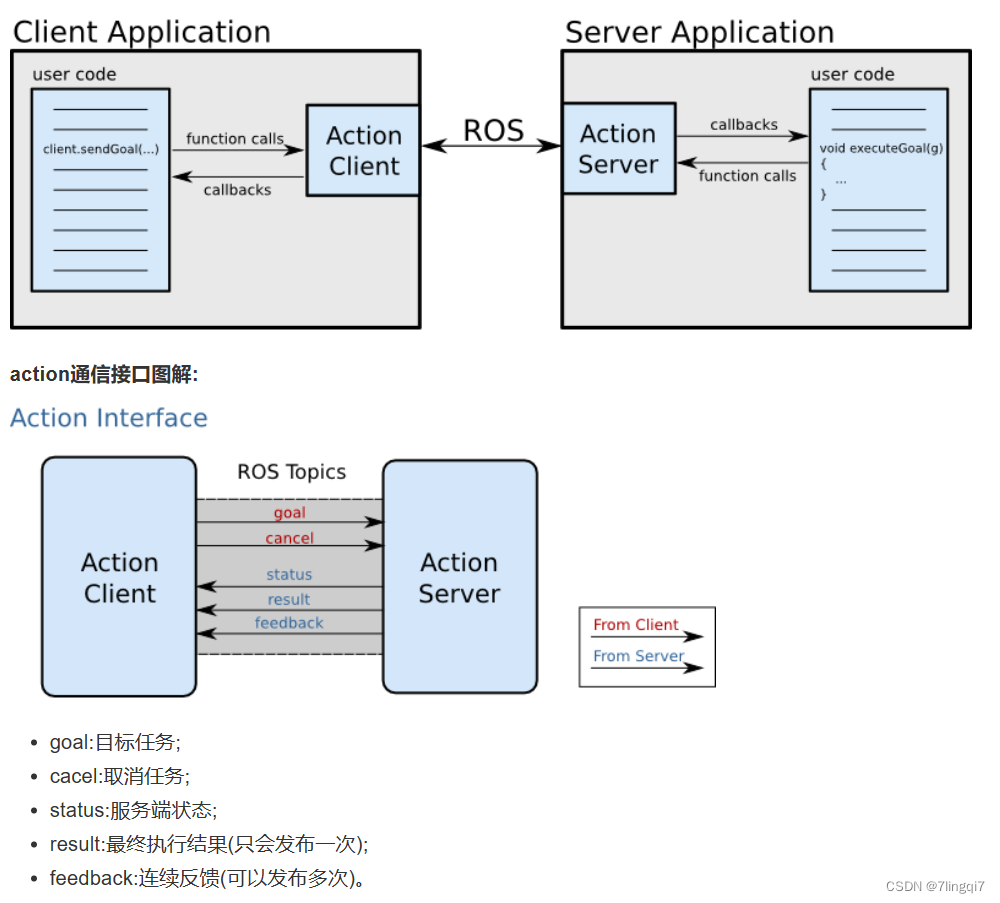
【ros实验三】使用 ROS 动作(Action)机制实现目标请求——实现零件完成度检测(python)_ros action python ...
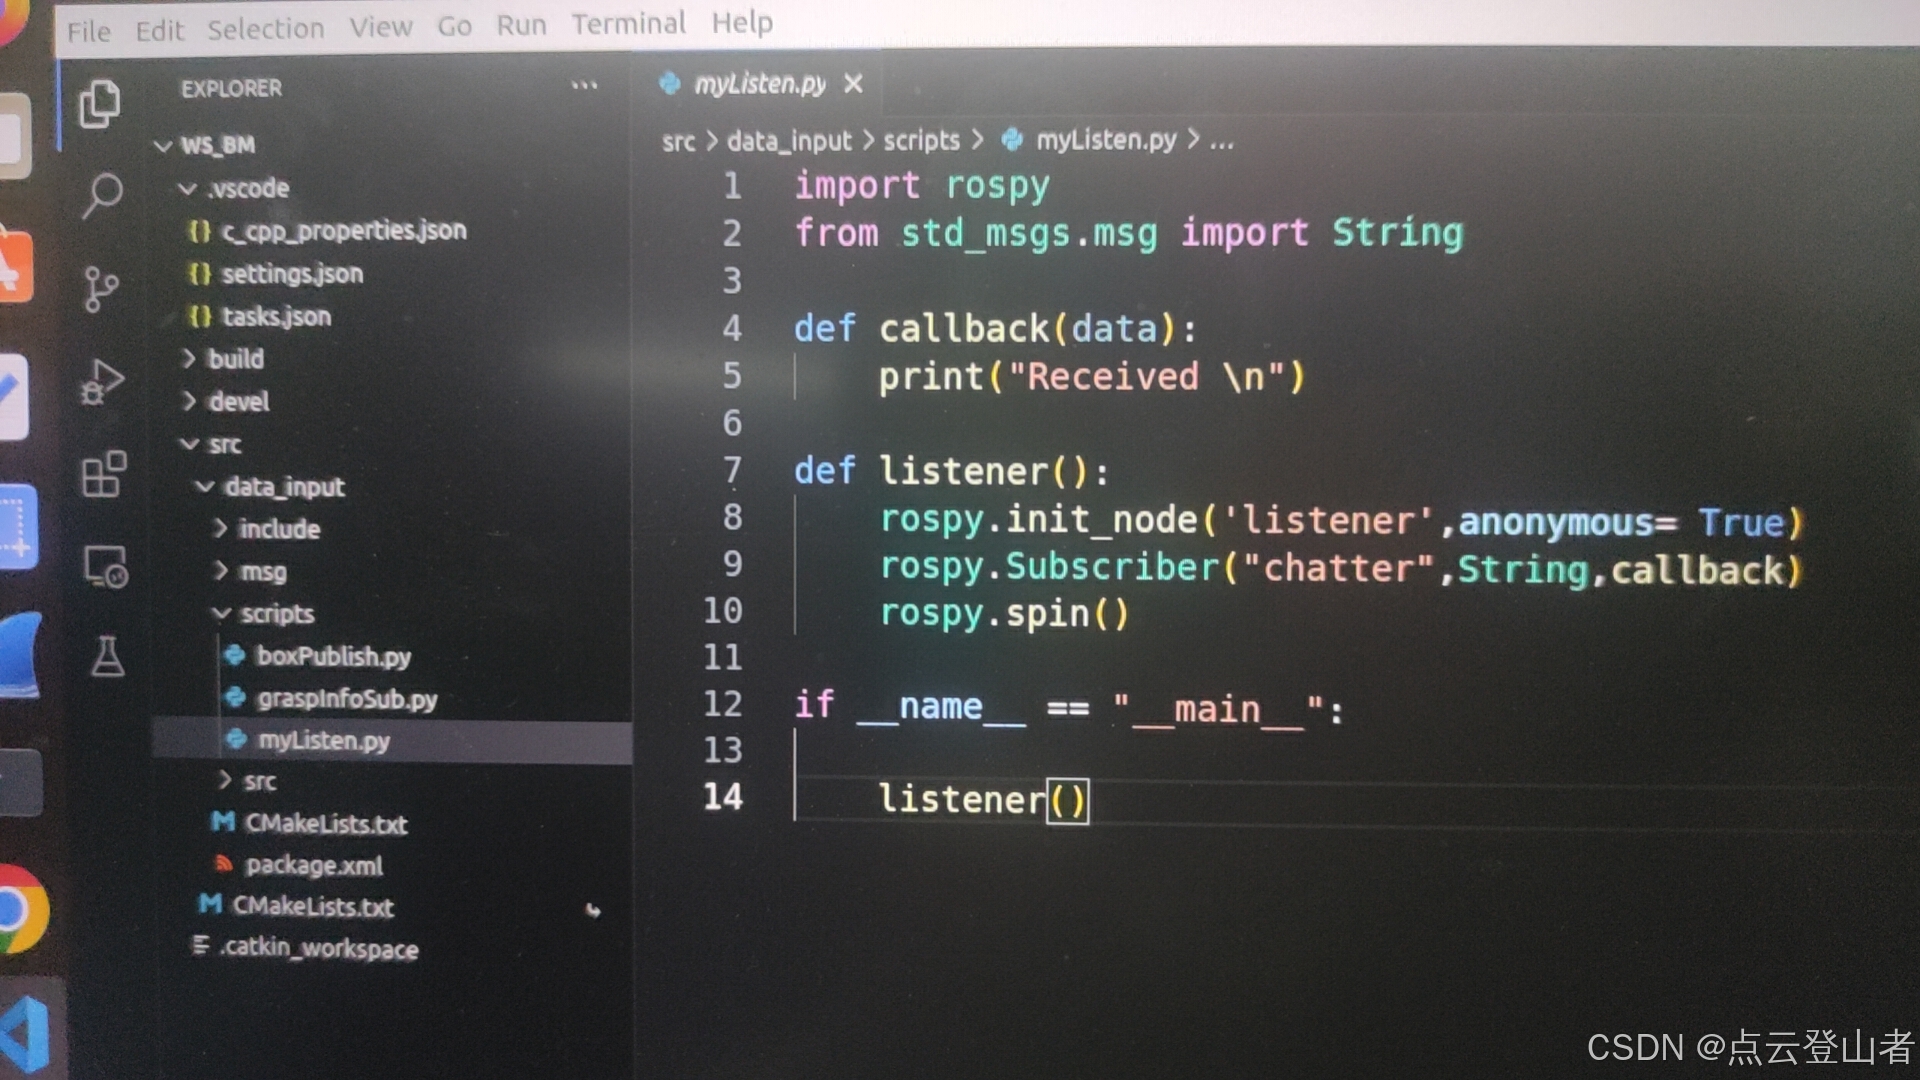
ROS第七梯:ROS+VSCode+Python环境配置_ros vscode python-CSDN博客

ROS通信机制——python实现_rospy shutdown-CSDN博客

ROS学习笔记(8)——话题通信(Python篇)_ros发布话题 python-CSDN博客

ROS通信机制——python实现_rospy shutdown-CSDN博客

ROS学习笔记(8)——话题通信(Python篇)_ros发布话题 python-CSDN博客

ROS学习第七节——话题通信Python实现_基于python的ros学习-CSDN博客
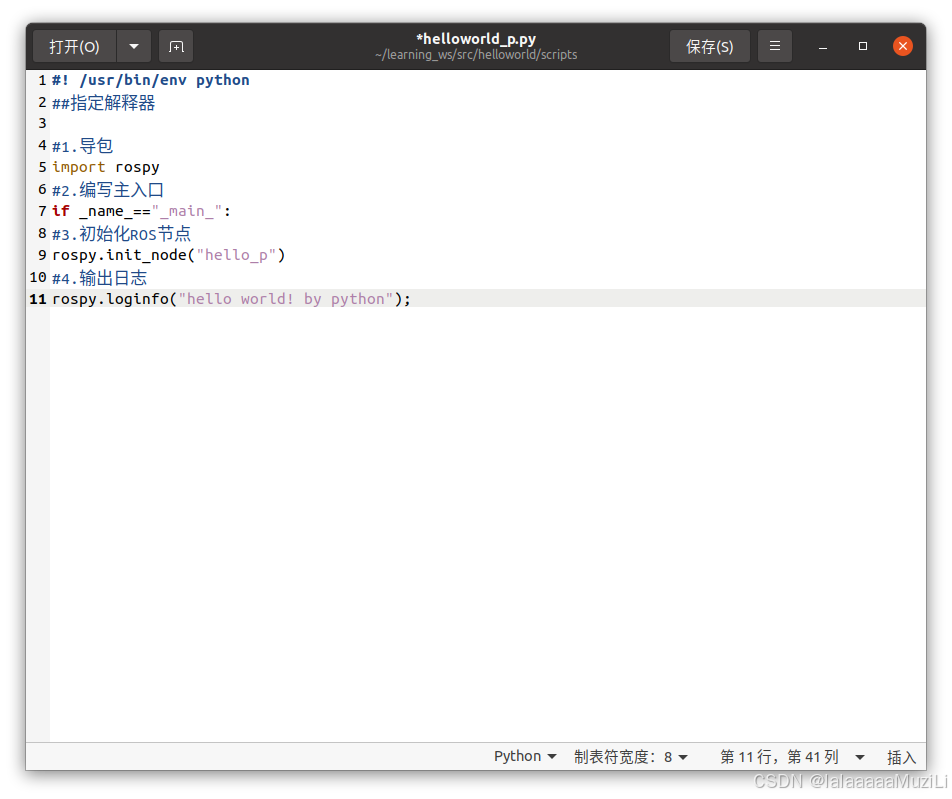
ROS学习笔记(2)——ROS工作空间下使用Python编程_ros python教程-CSDN博客
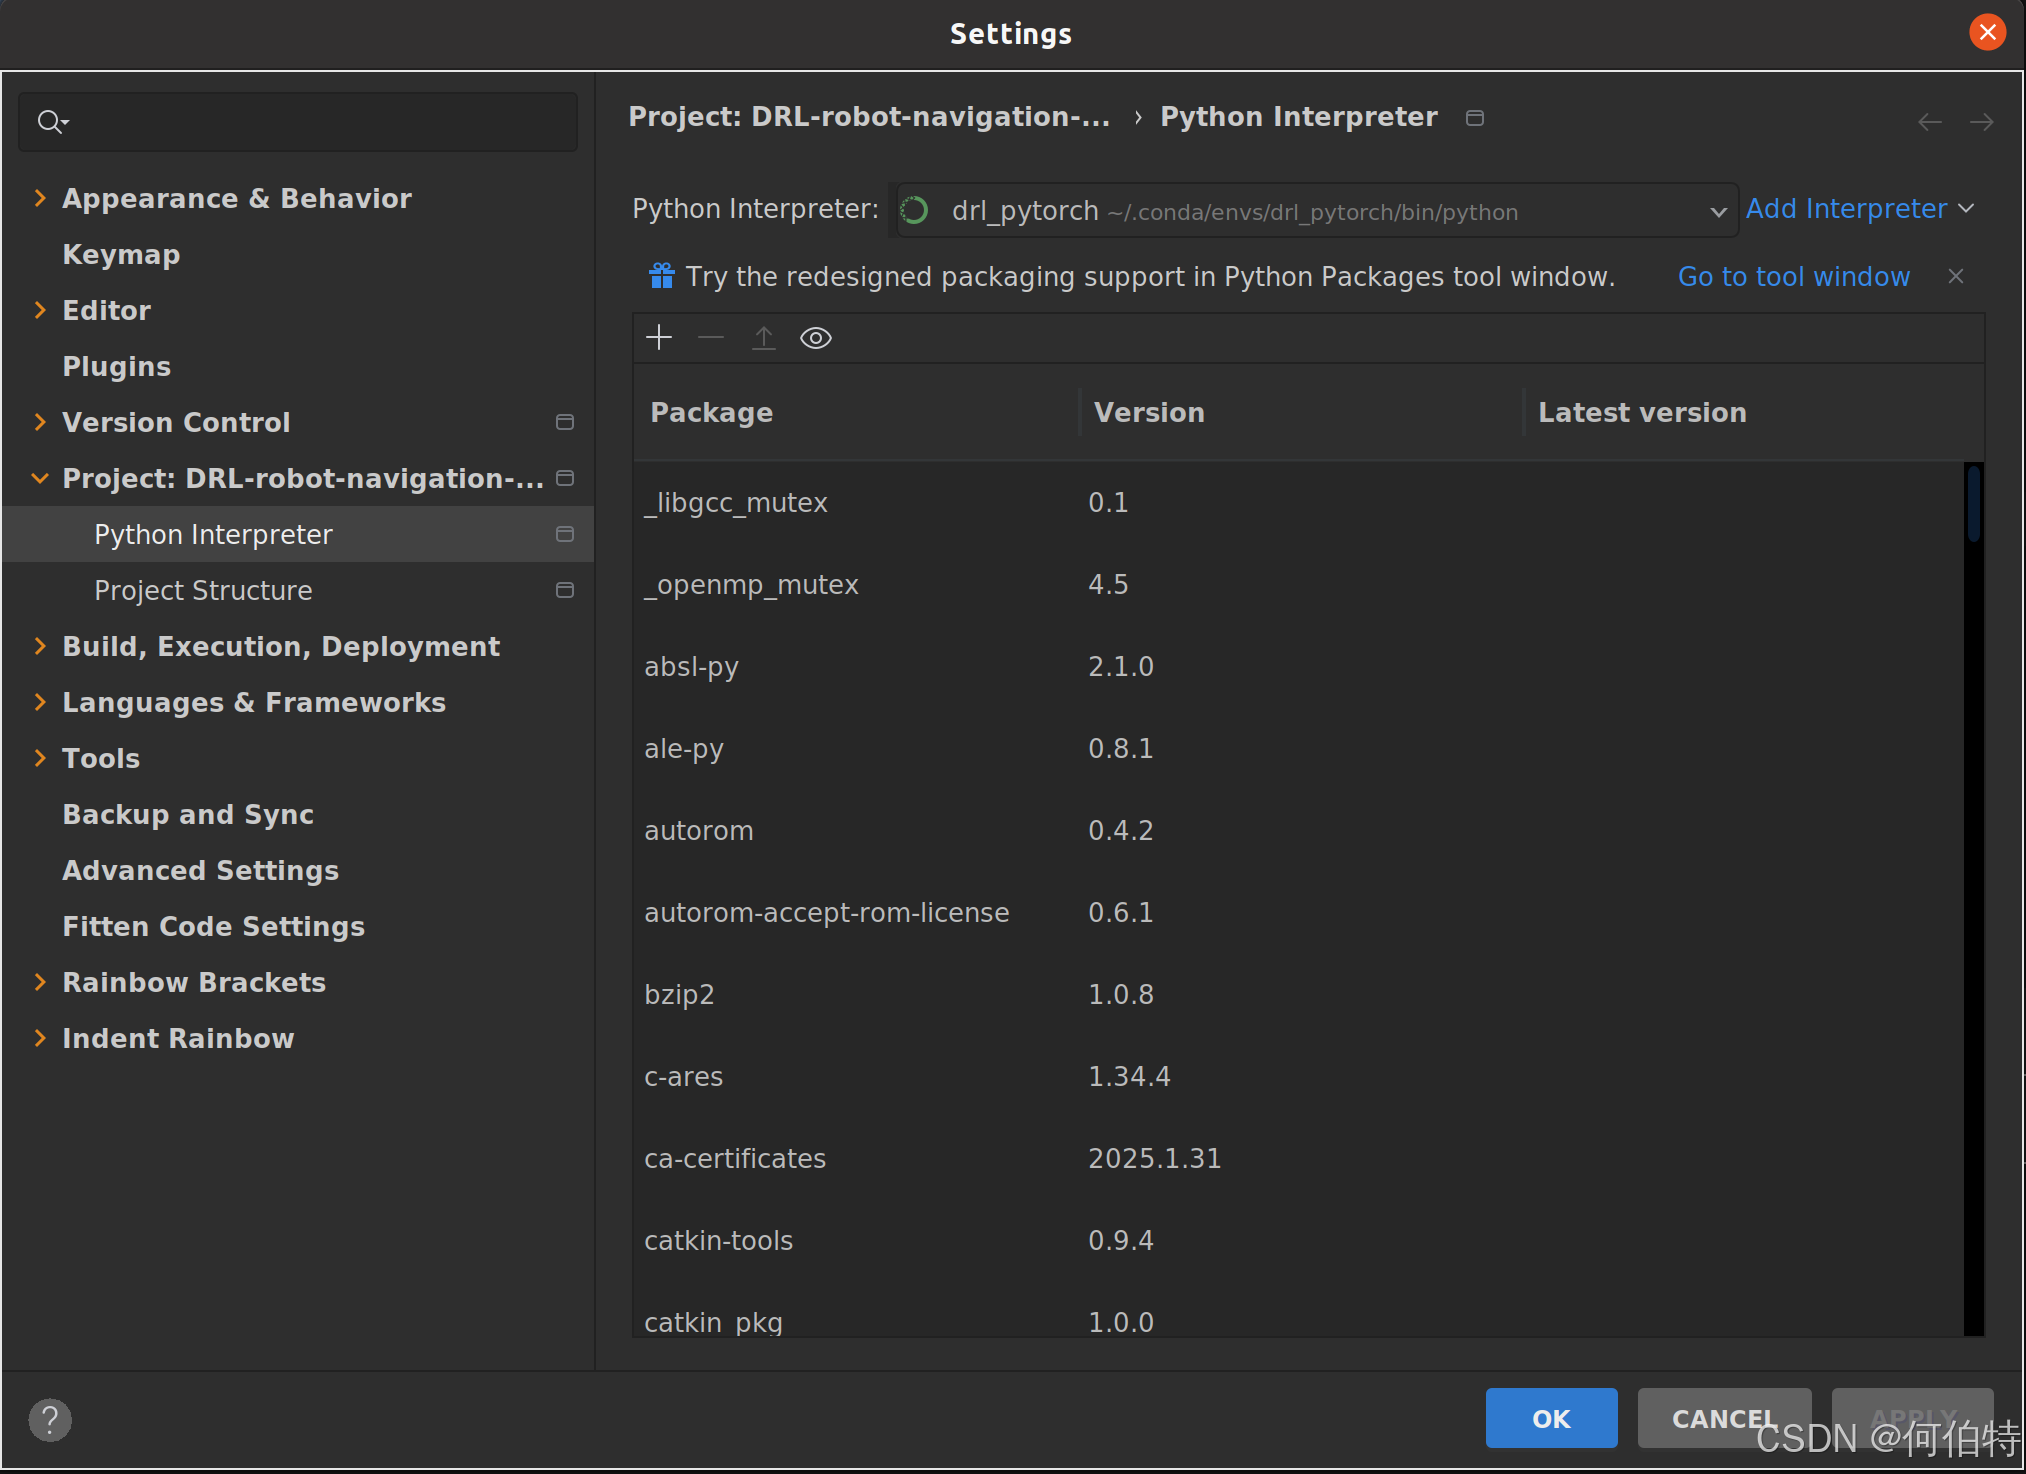
python程序启动ros节点rospy.init_node卡住_ros noetic无法启动python的节点-CSDN博客
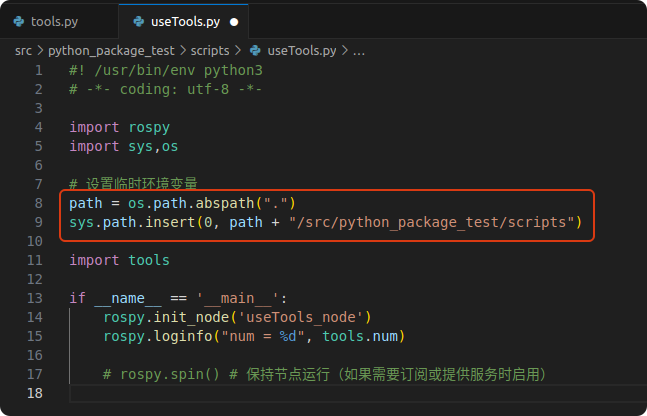
【ROS1】12-python自定义模块导入_ros python导入自定义python包-CSDN博客
Advertisement Space (336x280)
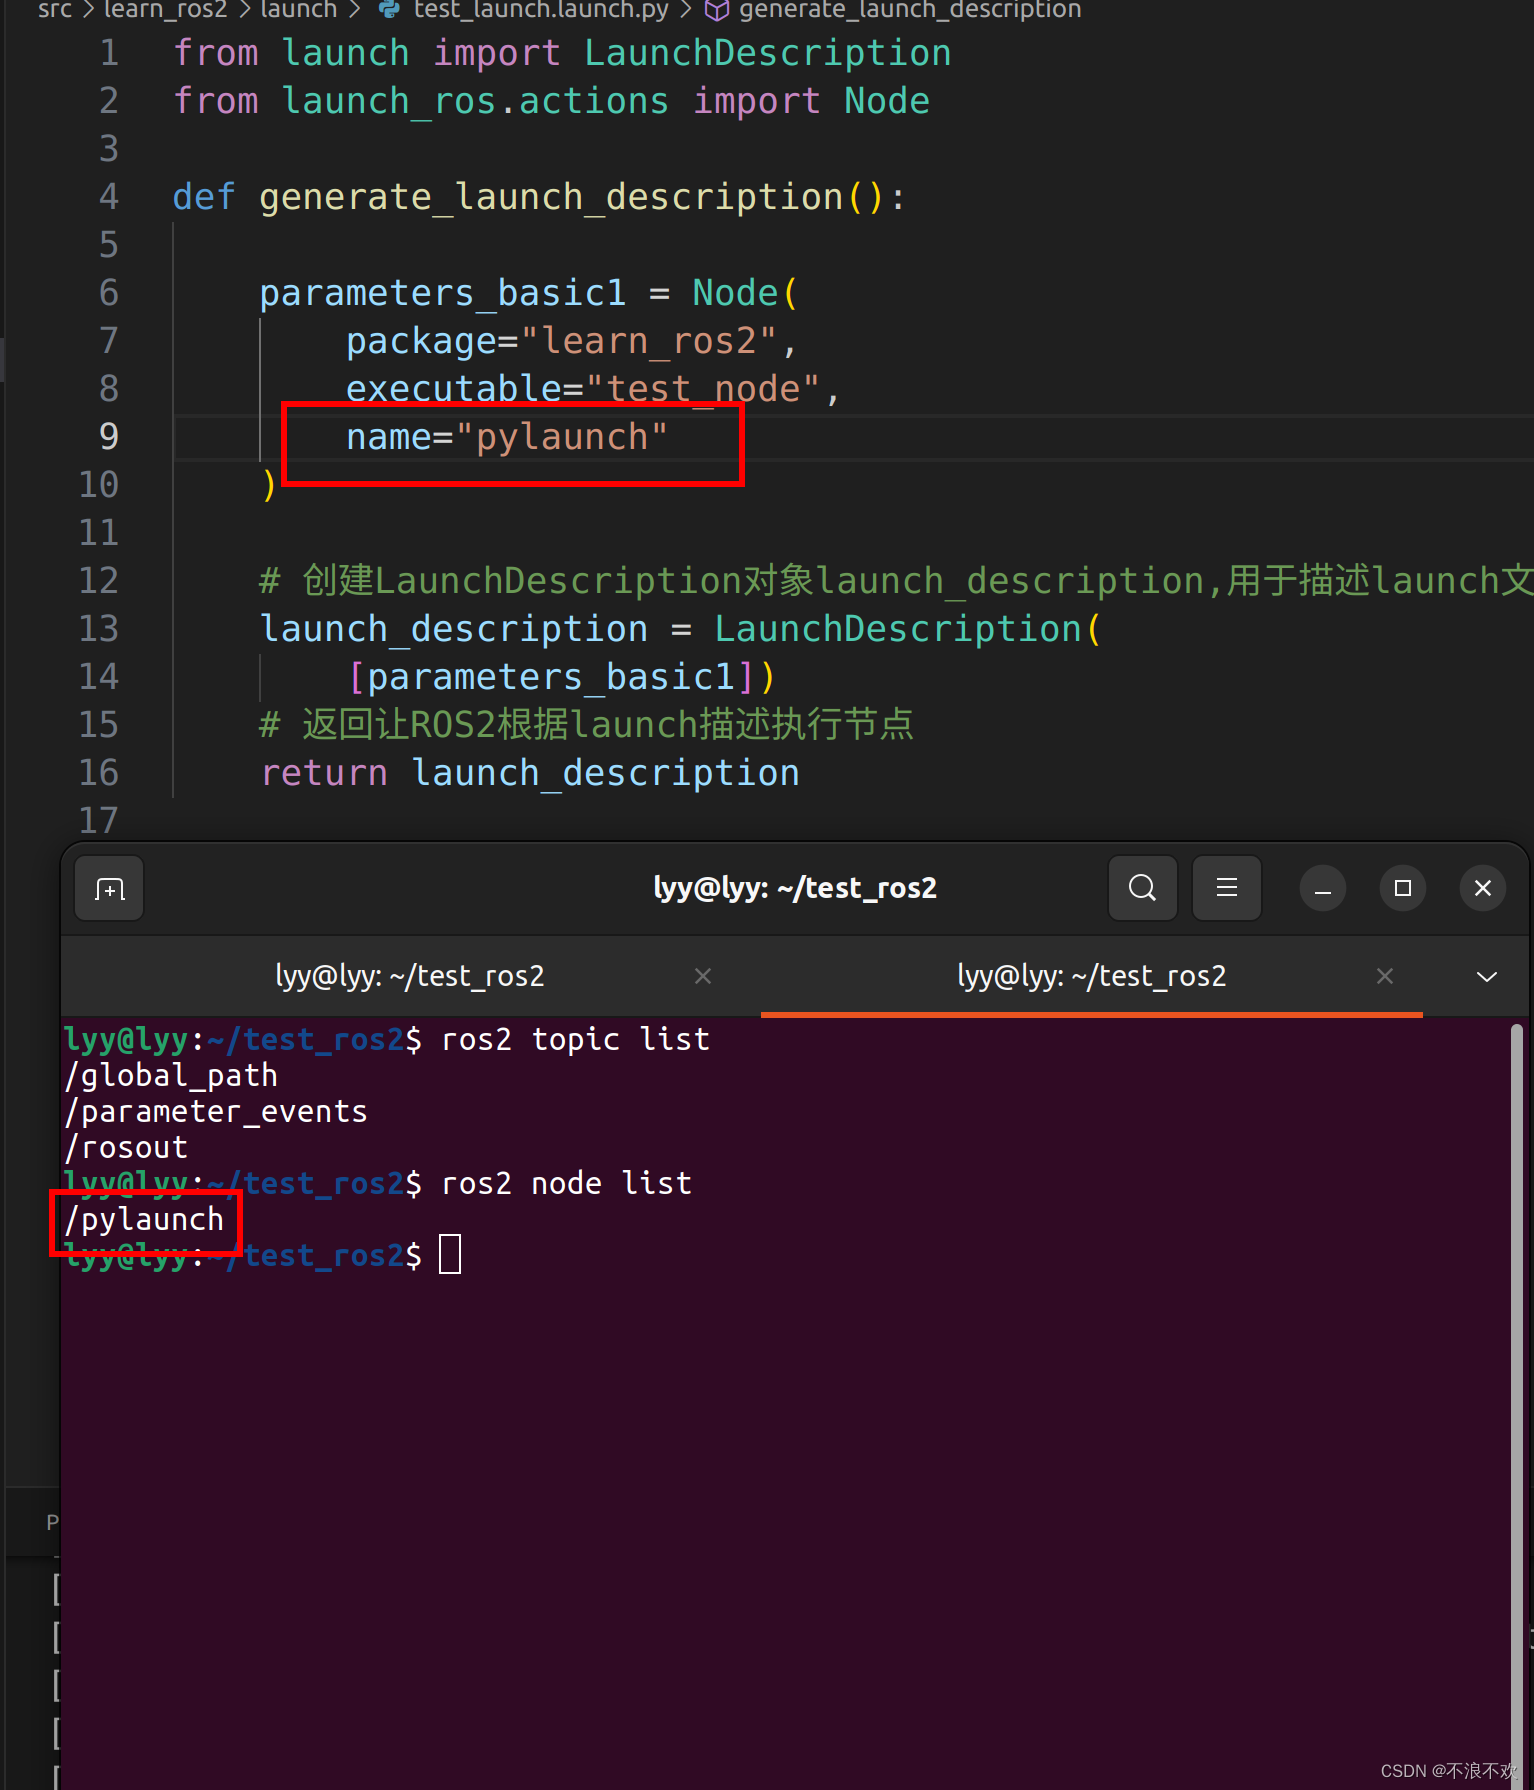
ROS2中launch编写及参数含义(xml、python)_介绍ros 2launch-CSDN博客
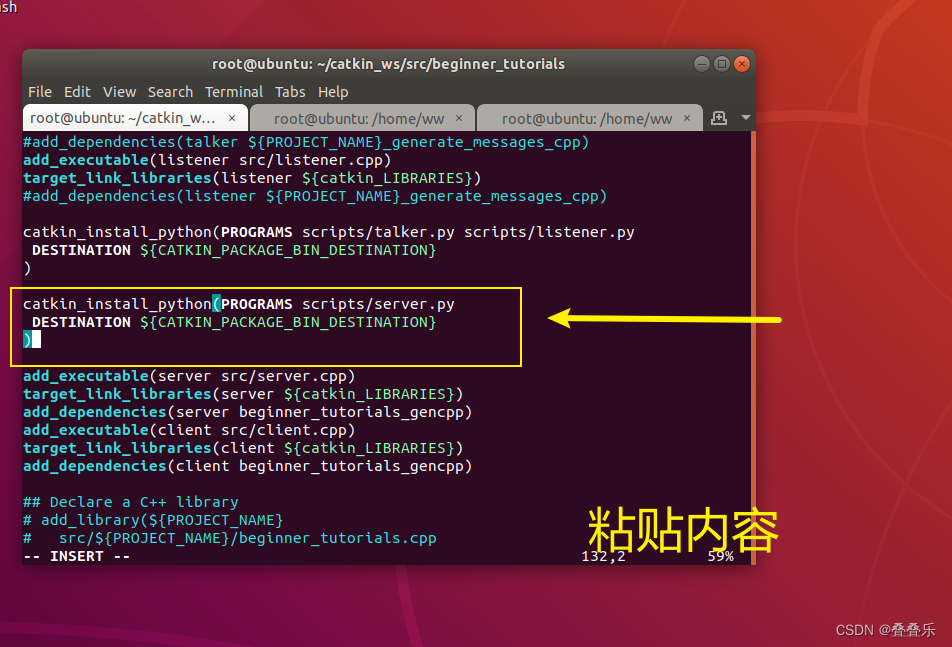
编写 ROS 服务节点 Service 和 Client(python/C++)(六)_ros python service-CSDN博客
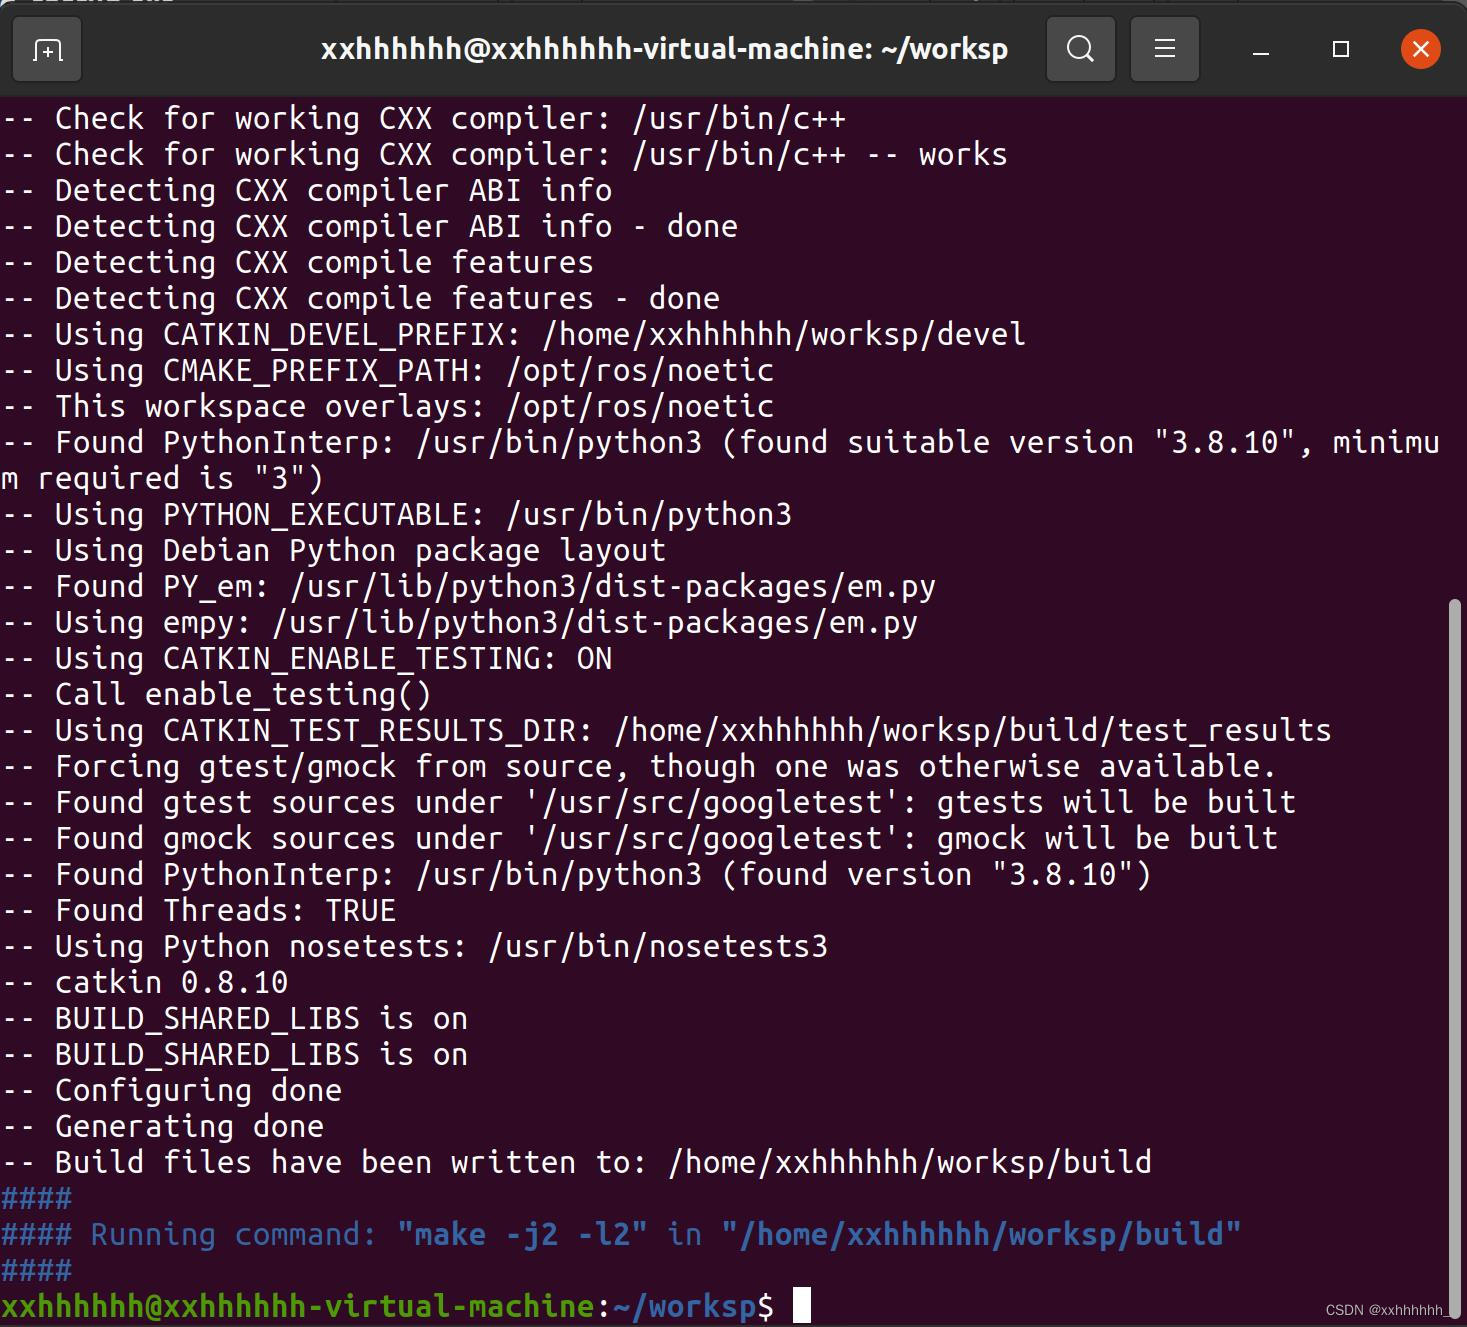
傻瓜教程——ROS运行hello world(python版)_ros noetic python 的cmakelist-CSDN博客
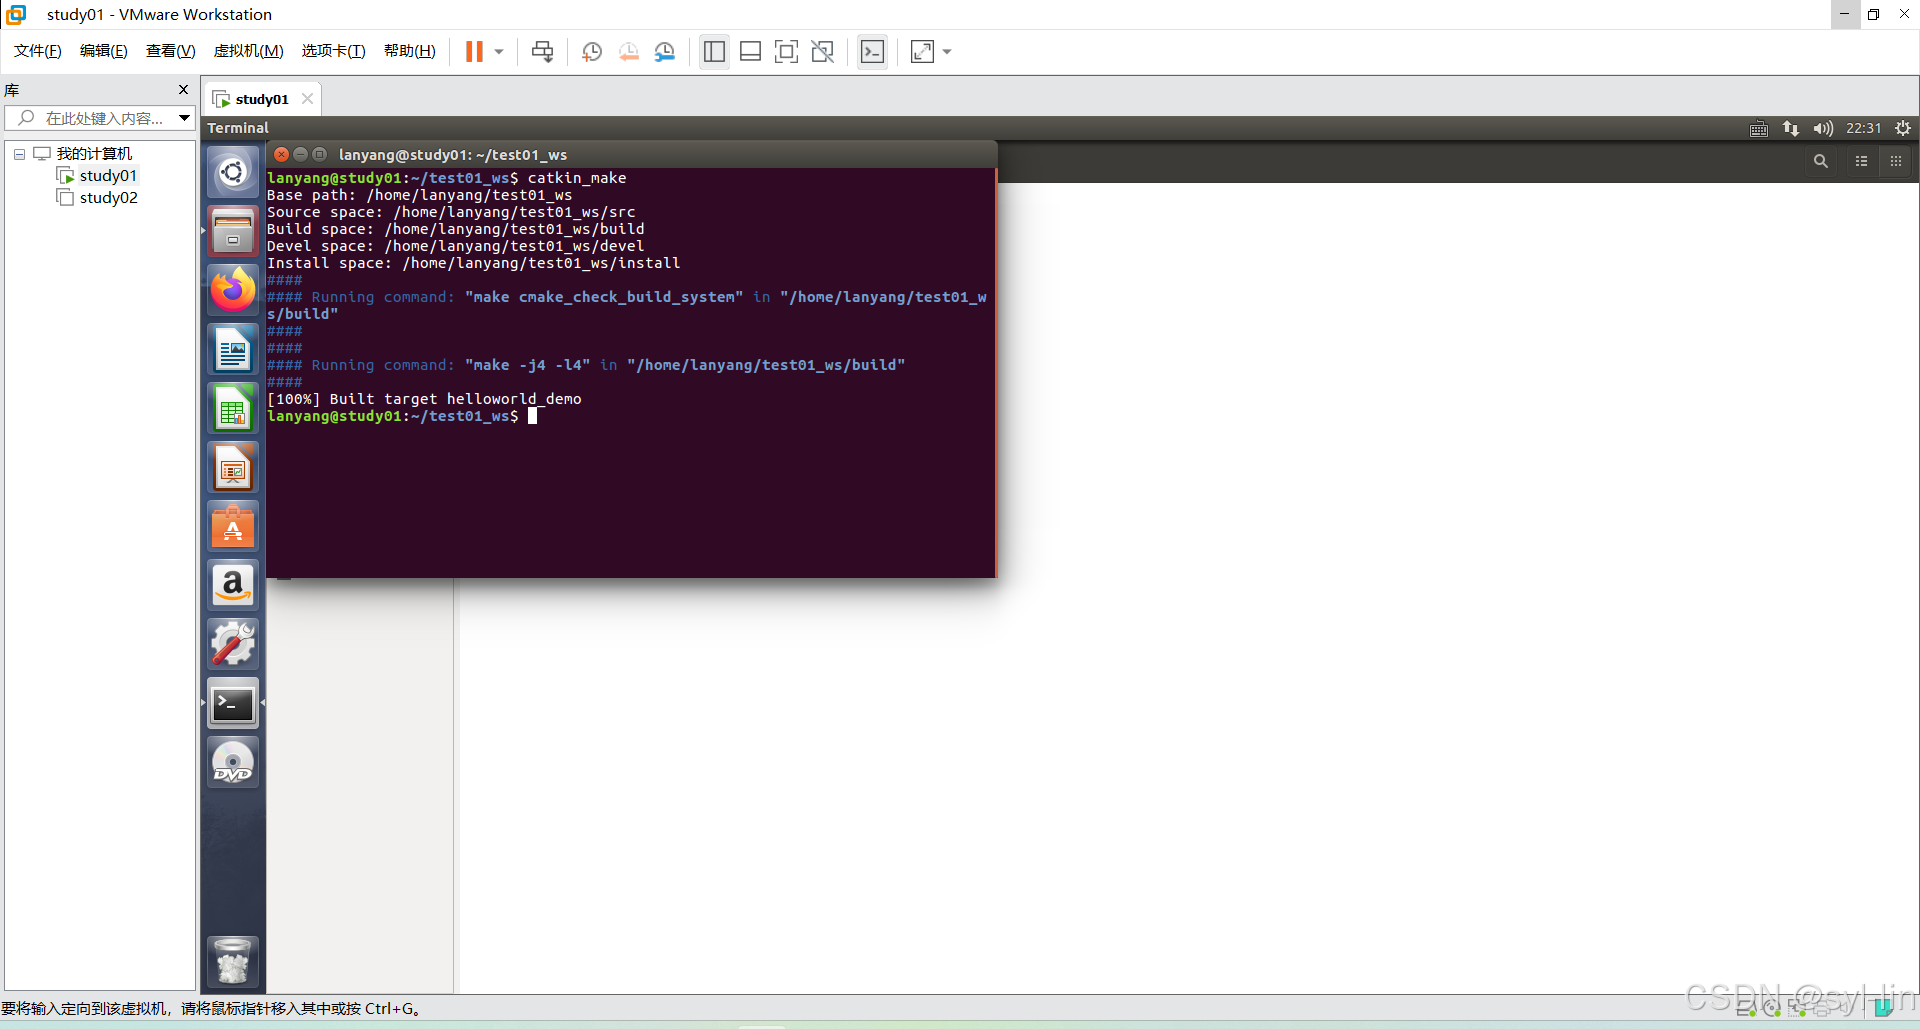
ROS机器人编程<四>:了解ROS系统及实现hello world输出(python)_利用python实现ros输出hello world ...

ROS | 用C++和python实现运动控制功能_ros 配合python控制-CSDN博客
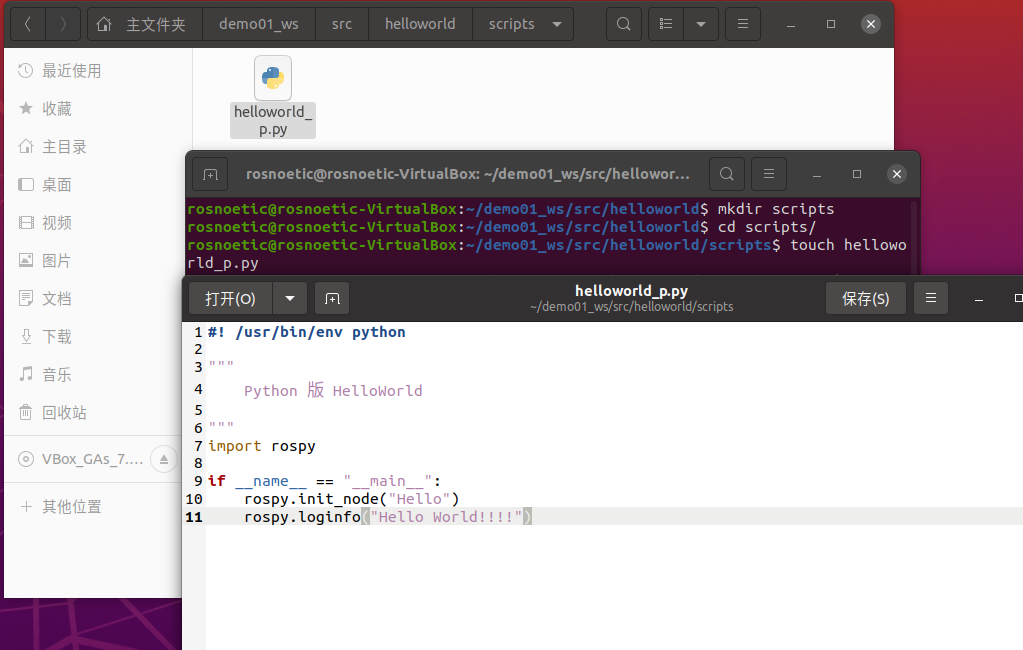
学习笔记1:ROS初始HelloWorld流程(python)-CSDN博客
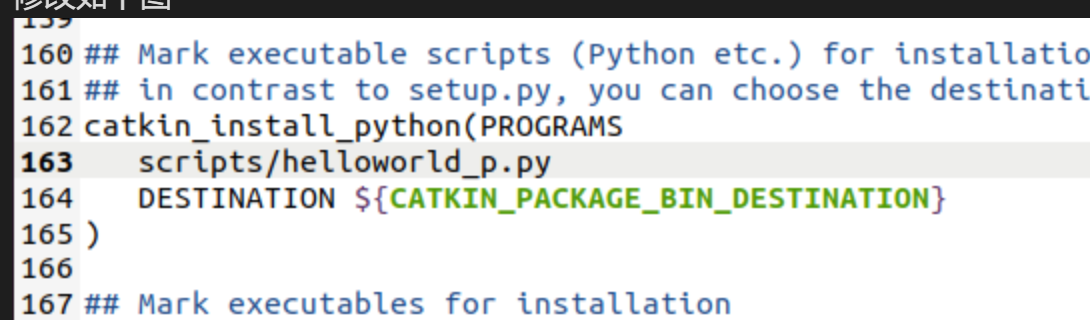
【ROS从零开始】实践篇:手把手教你编写第一个ROS程序(C++/Python)_ros c++-CSDN博客

傻瓜教程——ROS运行hello world(python版)_ros noetic python 的cmakelist-CSDN博客
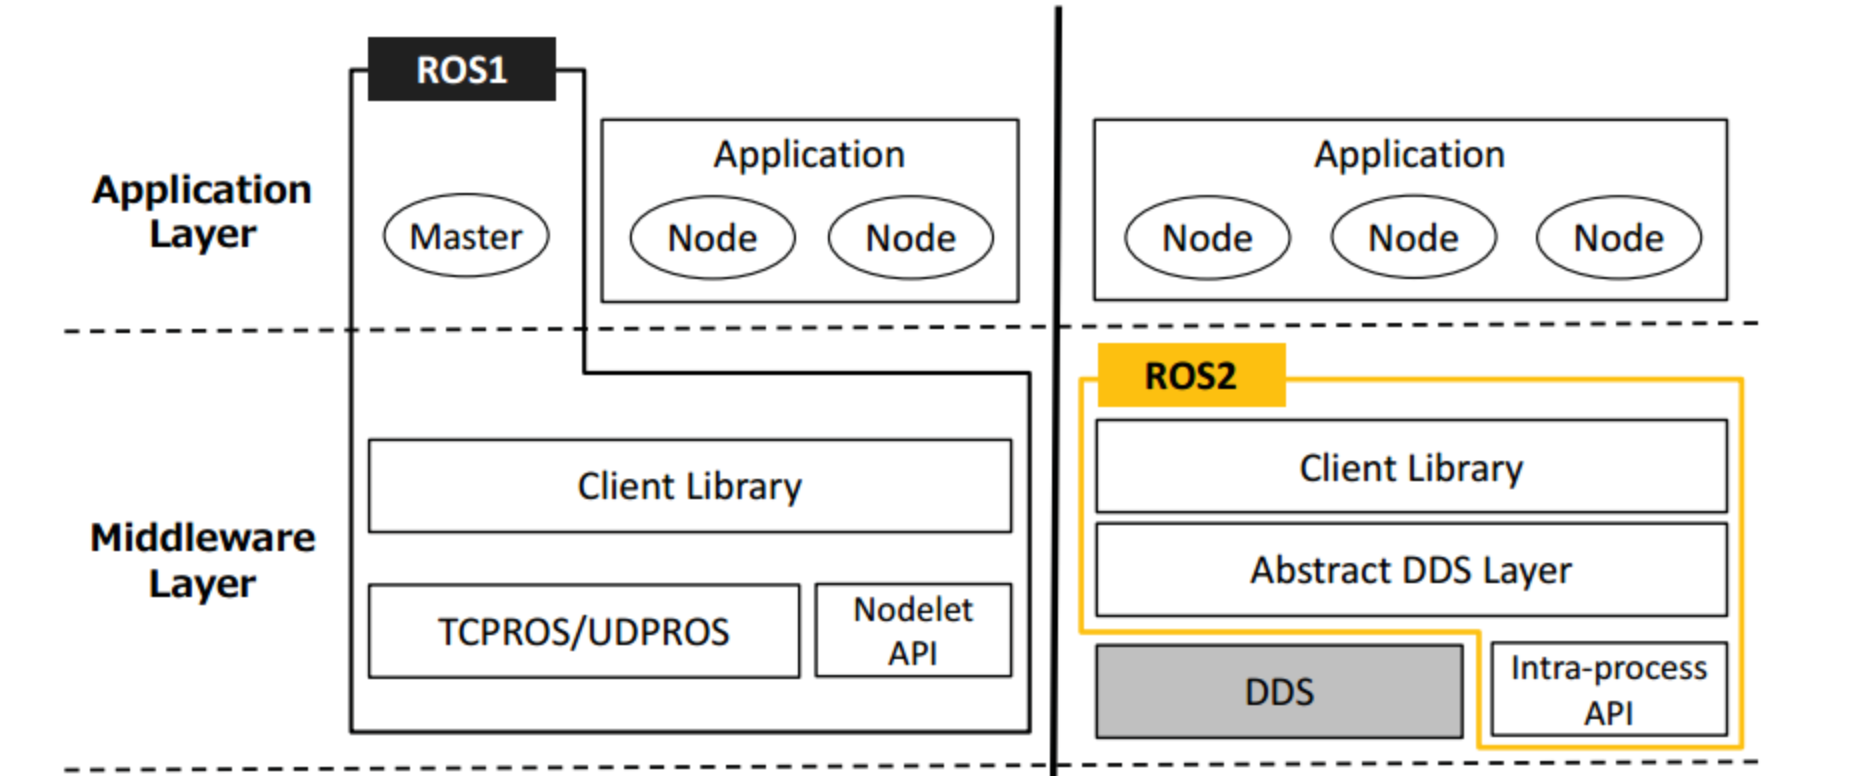
基于 Python 的 ROS2 应用开发全解析_python下使用ros-CSDN博客
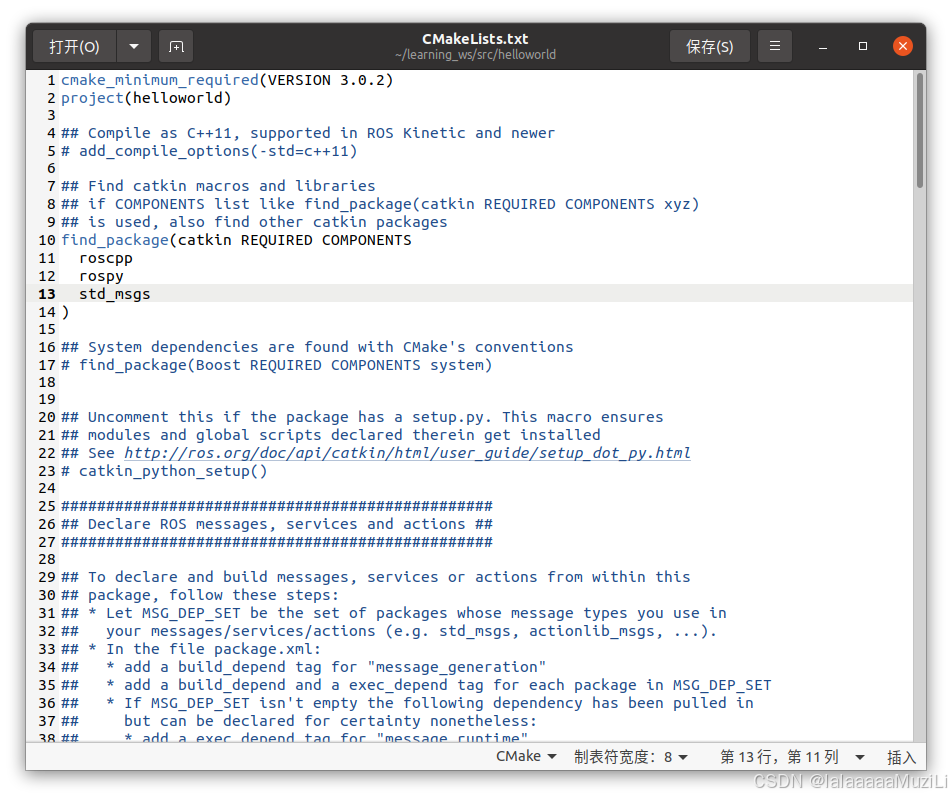
ROS学习笔记(2)——ROS工作空间下使用Python编程_ros python教程-CSDN博客
Advertisement Space (336x280)

ROS学习第七节——话题通信Python实现_基于python的ros学习-CSDN博客
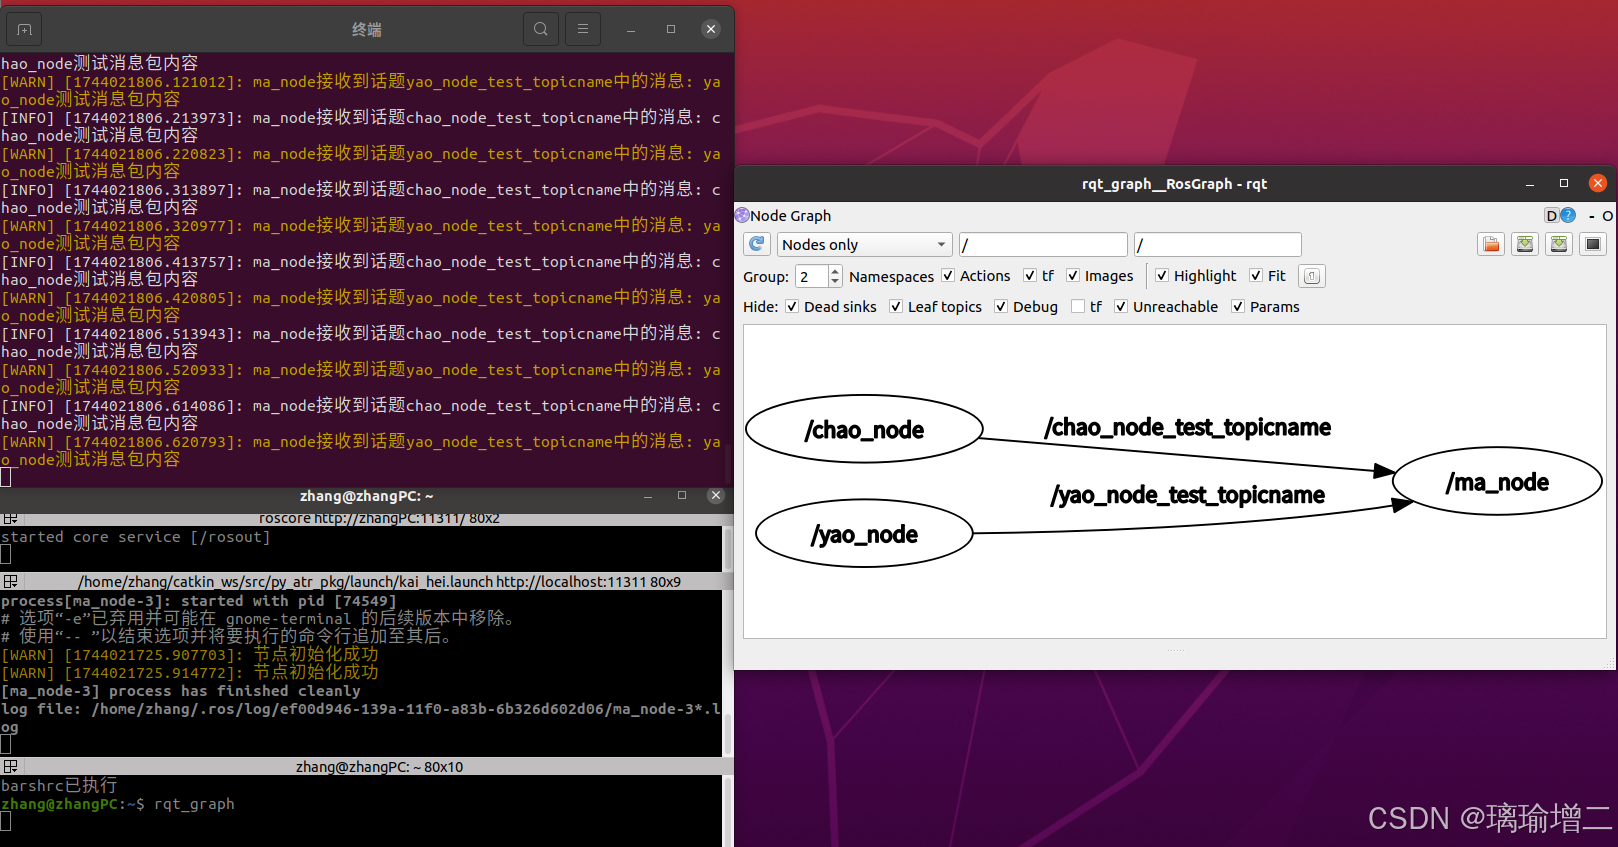
ros——发布者和订阅者的python实现(学习笔记)_ros python-CSDN博客

ROS使用Python编写的步骤_ros如何编译python文件-CSDN博客
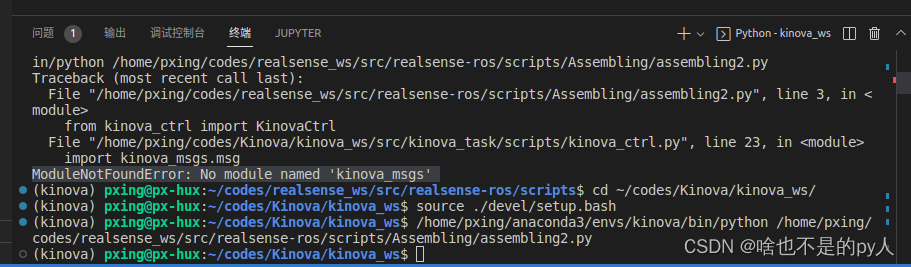
Python 导入并使用其他目录下的ROS文件_ros中使用python导入包-CSDN博客

【基于ROS的A*算法实现路径规划】A* | ROS | 路径规划 | Python_a* ros实现-CSDN博客

学习笔记1:ROS初始HelloWorld流程(python)-CSDN博客